
Руководство · Средний · 35 min
Выбор двигателя с редуктором: момент, RPM и срыв
Подберите приводные двигатели робота по массе и колёсам: бюджет усилия, зависимость момента от скорости и ориентир — четверть момента срыва.
Введение
Техническое описание двигателя говорит, что делает двигатель. Оно не может сказать, что нужно вашему роботу, а это разные вопросы, ответы на которые выражаются в разных единицах: один — в kgf·cm и RPM, другой — в килограммах и метрах в секунду.
Большинство первых роботов пропускают мост между ними. Вы покупаете двигатель из комплекта и выясняете на ковре, подходил ли он. Это часто работает, поэтому кажется методом, но молча ломается, как только робот становится тяжелее, колёса увеличиваются или пол перестаёт быть столом.
Арифметика, связывающая эти величины, занимает около десяти минут. Эта страница проводит её от начала до конца на одном конкретном роботе, затем показывает, где на линии момент-скорость из технического описания окажется ваш ответ и почему место, куда вы хотите попасть, совсем не в середине.
Начните с усилия, а не момента
Двигатель задаётся моментом. Робот — это масса на колёсах. Усилие — величина, которая их связывает, поэтому сначала определите усилие и выполните одно преобразование в конце.
Нужно преодолеть три усилия, и их складывают, потому что худший случай — когда действуют все три одновременно:
Сопротивление качению — колёса, подшипники и ворс ковра, которые всё время сопротивляются движению.
F_roll = C_rr · m · gУклон — пороговая планка, пандус или бордюр дверного проёма. Выражается как процентный уклон:
F_grade = m · g · sin(atan(grade))Ускорение — набор скорости, о котором люди забывают, а потом удивляются, почему при постоянной скорости робот едет нормально, а после старта вял.
F_accel = m · aВозьмём типичного хобби-робота 2WD: полная масса 0.8 kg (акриловое шасси, Arduino, плата драйвера, четыре элемента AA, датчики), колёса 65 mm, желаемая максимальная скорость 0.5 m/s, ускорение 0.5 m/s², уклон 10% и коэффициент сопротивления качению 0.05.
| Усилие | Расчёт | Результат |
|---|---|---|
| Качение | 0.05 × 0.8 × 9.81 | 0.392 N |
| Уклон (10% ≈ 5.71°) | 0.8 × 9.81 × sin 5.71° | 0.781 N |
| Ускорение | 0.8 × 0.5 | 0.400 N |
| Всего | 1.573 N |
C_rr — мягкое число в этой формуле. Жёсткая резина на гладком полу ближе к 0.02; поролоновые колёса на ковре могут достигать 0.10. Если результат близок к пределу двигателя, не спорьте о коэффициенте — прикрепите к шасси пружинный динамометр и тяните со скоростью шага. Показание и есть F_roll, а это занимает две минуты.
Усилие превращается в момент на радиусе колеса
T_total = F · rПри r = 32.5 mm получаем 1.573 × 0.0325 = 0.0511 N·m для всех приводных колёс вместе. На два приводных колеса это 0.0256 N·m на каждое. Затем разделите на КПД редуктора — примем 0.70 для пластикового цилиндрического редуктора и 0.85 для металлического:
T_per_motor = 0.0256 / 0.70 = 0.0365 N·mВ хобби-технических описаниях N·m почти никогда не используется, поэтому переведите в единицу, которую действительно будете читать:
| Единица | Умножить N·m на | Наши 0.0365 N·m |
|---|---|---|
| kgf·cm | 10.197 | 0.372 kgf·cm |
| gf·cm | 10197 | 3720 gf·cm |
| N·mm | 1000 | 36.5 N·mm |
| oz·in | 141.6 | 5.17 oz·in |
Из этой таблицы происходит больше ошибок подбора, чем из самой физики. Объявление «1.5 kg·cm» и объявление «1.5 N·m» отличаются в 68 раз, и оба встречаются на одной и той же странице маркетплейса.
Со скоростью проще
Скорость получается одним делением. Длина окружности колеса равна π × 65 mm = 204.2 mm на оборот, поэтому:
RPM = v / circumference × 60 = 0.5 / 0.2042 × 60 = 147 RPMТеперь выполните обратный расчёт, потому что именно он обнаруживает самую частую плохую покупку. Двигатель с редуктором на 1000 RPM — цифра, которая на странице товара читается как «мощный», — разгоняет те же колёса до 3.40 m/s, или 12.3 km/h. Роботу, следующему по линии, это не нужно. Хуже того, полезная часть диапазона PWM сжимается до нижней десятой шкалы, поэтому каждый шаг команды регулятора становится большим скачком скорости, и точная коррекция становится невозможной.
Для робота, следующего по линии или стене, слишком быстро — более сложная проблема, чем слишком медленно.
Где это находится на линии момент-скорость
Коллекторный двигатель постоянного тока (DC) при фиксированном напряжении снижает момент по мере роста скорости вдоль прямой: полная скорость при нулевом моменте и нулевая скорость при моменте срыва. Два числа из технического описания — RPM без нагрузки и момент срыва — задают всю линию.
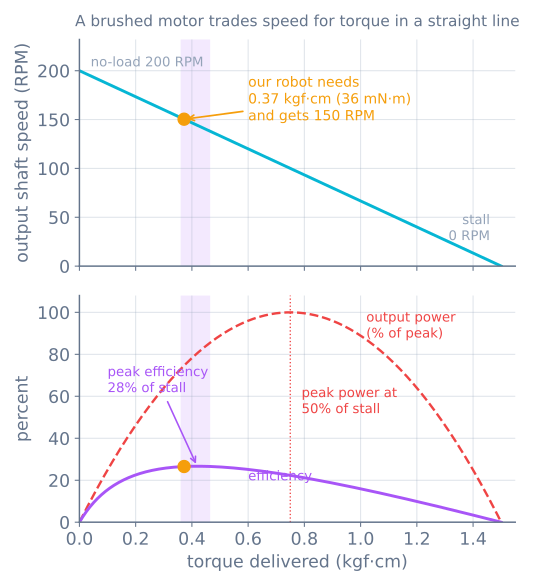
На этом процесс выбора замыкается: обычный жёлтый TT-двигатель с редуктором — подходящий компонент для этого робота, и теперь вы знаете почему, а не просто потому, что он был в коробке.
Почему четверть момента срыва, а не половина
Рекомендация, которую встречаешь, звучит как «рассчитывайте примерно на четверть момента срыва». Обычно это называют эмпирическим правилом. Это не так: именно здесь находится пик КПД, и его можно вывести.
Ток линейно растёт с моментом — от тока без нагрузки I₀ до тока срыва I_s, — а скорость линейно падает до нуля. Выходная мощность равна моменту, умноженному на скорость, а входная — напряжению, умноженному на ток, поэтому при x = T / T_stall и k = I₀ / (I_s − I₀):
η ∝ x(1 − x) / (x + k)Продифференцируйте, приравняйте к нулю, и максимум окажется в точке:
x* = −k + √(k² + k)| Ток без нагрузки как доля тока срыва | КПД достигает максимума при |
|---|---|
| 0.10 | 24.0% от срыва |
| 0.15 | 27.9% от срыва |
| 0.20 | 30.9% от срыва |
Хобби-двигатели с редукторами находятся в этом диапазоне, поэтому «от четверти до трети срыва» — ответ практически для всех них. Пиковая мощность, наоборот, всегда достигается ровно при 50% срыва — и это плохое место работы. При половине момента срыва вы постоянно потребляете примерно половину тока срыва, большая часть дополнительного потребления превращается в нагрев I²R в обмотках, а маленькому двигателю некуда его девать. Двигатели, рассчитанные на пиковую мощность, быстро перегреваются и остаются горячими.
Вторая половина аргумента — запас. Работа при 25% срыва оставляет запас в четыре раза, который помогает роботу преодолеть пороговую планку, выбраться из угла, в который он застрял, и подняться по непредусмотренному пандусу. На маленьком роботе этот запас часто всё равно недостижим: предел по сцеплению достигается намного раньше предела двигателей, поэтому фактически доступное усилие равно µ, умноженному на вес на приводных колёсах, а не какому-либо значению из технического описания.
Передаточное число меняет оба числа сразу
Это регулировка, причём не ручка, а качели:
output torque  =  motor torque × ratio × efficiency
output speed   =  motor speed  ÷ ratio
Уменьшите передаточное число вдвое — скорость удвоится, а момент уменьшится вдвое. Нет настройки, которая даст больше обоих, и увеличение напряжения аккумулятора не заменяет редуктор: более высокое напряжение повышает и скорость без нагрузки, и момент срыва, но одновременно повышает ток и нагрев и не меняет форму компромисса.
На колёсах 65 mm при питании 6 V:
| Двигатель с редуктором | Выход без нагрузки | Максимальная скорость | Подходит для |
|---|---|---|---|
| TT 1:48 | ~200 RPM | 0.68 m/s | Обычный 2WD, роботы, следующие по линии |
| N20 1:100 | ~200 RPM | 0.68 m/s | Та же скорость, гораздо меньший люфт |
| N20 1:298 | ~65 RPM | 0.22 m/s | Осторожные, тяжёлые или взбирающиеся роботы |
| N20 1:30 | ~600 RPM | 2.04 m/s | Только лёгкое гоночное шасси |
Если арифметика даёт нужную скорость, но недостижимый момент, решение — большее передаточное число и меньшее колесо: оба увеличивают момент на земле.
Ток, который должен выдержать драйвер
Подбор момента — не конец работы, потому что число, которое должен выдержать драйвер, не является рабочим током. Это ток срыва, и он возникает каждый раз, когда робот стартует с места, а также когда колесо упирается в стену.
TT-двигатель с редуктором при 6 V потребляет примерно 200 mA в работе и около 1 A при срыве. Два таких двигателя дают 2 A в худшем случае поверх потребления контроллера и датчиков.
- L298N выдерживает 2 A на канал, чего достаточно, но теряет около 2 V на выходном каскаде в виде тепла, поэтому блок 6 V подаёт двигателю около 4 V, и каждое число из технического описания уменьшается соответственно.
- TB6612FNG выполняет ту же работу на MOSFET с непрерывным током 1.2 A и пиковым 3.2 A на канал и сохраняет напряжение, которого небольшой блок не может жертвовать.
Рассчитывайте аккумуляторный блок и на случай срыва. Блок, проседающий под 2 A, вызовет падение питания микроконтроллера посреди перемещения, и симптом будет выглядеть точно как программный сбой.
Проверьте это перед покупкой
- Какое напряжение указано в техническом описании? У одного и того же двигателя при 3 V и 6 V две совершенно разные линии. Сопоставляйте число с реальным аккумулятором под нагрузкой, а не с его этикеткой.
- Это RPM до редуктора или после? Нужен RPM выходного вала. RPM вала двигателя, делённые на передаточное число, — это то, что вы получите.
- Подходит ли вал к колёсам? D-вал 3 mm и шестигранный 4 mm не взаимозаменяемы, а переходники добавляют люфт.
- Как вы его закрепите? Наличие кронштейна влияет на многие хобби-конструкции сильнее, чем момент.
- Нужно ли знать, на сколько он повернулся? Тогда сразу купите версию с энкодером. Установить его позже сложнее, чем кажется.
Когда всё идёт не так
| Симптом | Обычно |
|---|---|
| На стенде едет, на ковре запирается | Сопротивление качению занижено; измерьте C_rr пружинным динамометром |
| На скорости нормально, с места вял | Усилие ускорения не включено в бюджет |
| Через несколько минут двигатели становятся горячими | Работа около пиковой мощности (~50% от срыва), а не около пикового КПД |
| Один двигатель заметно медленнее другого | Не двигатель — падение напряжения на драйвере или колесо заклинило на креплении |
| При 20% PWM робот неконтролируемо быстрый | Передаточное число слишком мало для размера колеса; всё разрешение находится внизу шкалы |
| Плата перезагружается всякий раз, когда робот начинает движение | Ток срыва просаживает общий источник; разделите силовую шину двигателей |
| Момент выглядит в 68× слишком хорошим | kgf·cm прочитан как N·m |
Смысл расчёта на бумаге в том, что все семь строк дешевле предотвратить, чем диагностировать. После выбора двигателя следующий вопрос — как управлять им, не требуя скачка, который он не может обеспечить, — это профили движения, — и какая доля заданного движения действительно доходит до колеса, то есть люфт редуктора.
Исследуйте граф
Входит в эти сборки
Проекты и учебные пути, в которые входит это руководство.
Дополнительные материалы