
Руководство · Средний · 25 мин
С какой силой может толкать робот: сцепление и масса
Робот толкает в пределах сцепления, а не максимального момента двигателей: где встречаются эти пределы и почему клин эффективнее более мощного привода.
Два предела, из которых ваш только один
На вопрос, с какой силой может толкать робот, есть два ответа.
Первый задают двигатели. Момент заклинивания, делённый на радиус колеса и умноженный на число ведущих колёс, — максимальная сила, которую привод может передать в зоне контакта:
F_motor = n × T_stall / rВторой задаёт пол. Как бы сильно колесо ни толкало, именно трение передаёт эту силу:
F_traction = µ × NN — вес, приходящийся на ведущие колёса. Робот может реализовать только меньший из двух пределов, и весь вопрос проектирования состоит в том, какой из них достигнут.
Где они пересекаются
Возьмём пару металлических редукторных двигателей 6 V с моментом заклинивания по 0.20 N·m каждый и колёса диаметром 32 mm:
F_motor = 2 × 0.20 / 0.016 = 25 NДвадцать пять ньютонов — примерно 2.5 kgf, то есть достаточно, чтобы сдвинуть объект значительно тяжелее самого робота. Теперь приравняйте два предела и найдите массу, при которой они встретятся:
m* = F_motor / (µ × g)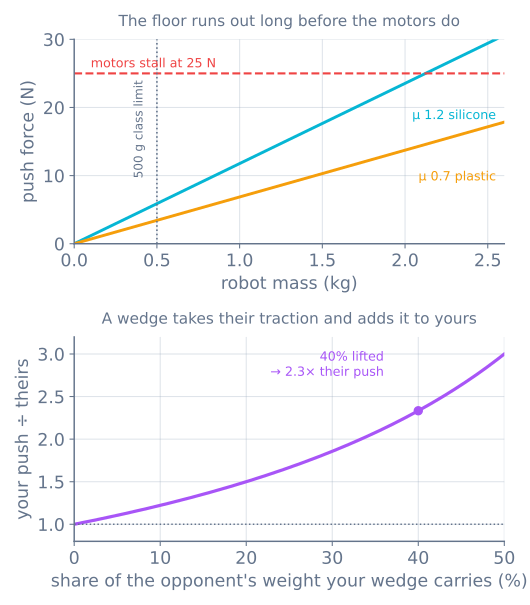
На силиконе (µ ≈ 1.2) точка пересечения находится на отметке 2.12 kg. На жёстких пластиковых колёсах, входящих в комплект шасси (µ ≈ 0.7), — на отметке 3.64 kg. Оба значения значительно больше массы небольшого робота, и этот единственный факт перестраивает весь проект:
Робот массы любительской категории всегда ограничен сцеплением. При массе 500 g на силиконе привод, способный создать 25 N, реализует только 5.9 N толкания. Покупка более мощных двигателей ничего не меняет в используемых возможностях.
Поэтому каждого соревновательного робота строят до предела массы
В мини-сумо масса робота ограничена 500 g, а занимаемая площадь — 10 × 10 cm. Посмотрите на верхнюю панель с учётом этого ограничения, и правило перестанет казаться произвольным: оно помещает каждого участника глубоко в область, где сила ограничена сцеплением, где сила толкания линейно зависит от массы, и деньги на двигатели не позволяют выйти из неё.
Поэтому правила фактически говорят: масса — это ресурс, и проектные решения следуют напрямую:
- Стройте до предела. Робот массой 400 g напрасно отдаёт 20% своей силы толкания. Груз противовеса является полноценным компонентом.
- Располагайте каждый грамм над ведущими колёсами. Масса на свободно вращающемся ролике не создаёт сцепления. Двухколёсный робот, сбалансированный на полозьях с малым трением, использует практически 100% своей массы; тот же робот с роликом сзади может работать при 65%.
- Не добавляйте колесо ради сцепления. Четыре ведущих колеса делят ту же общую массу, поэтому
µNне меняется. Вы получаете резервирование, не теряя ничего, но не получаете увеличения силы толкания.
Шина — самые дешёвые 70%, которые вы когда-либо найдёте
Разрыв между двумя прямыми верхней панели определяется одним выбором материала. Силикон с µ 1.2 вместо жёсткого пластика с µ 0.7 обеспечивает на 72% большую силу при той же массе по цене комплекта шин.
Ничто другое в роботе не доступно при таком отношении. В этом вопросе стоит быть даже непрактичным:
- Силикон или мягкий уретан, а не формованный пластик или твёрдая резина из комплекта.
- Очищайте их. Пыль на шине образует тонкий слой с гораздо меньшим µ, поэтому робот, который хорошо толкал вчера, не толкает сегодня. Перед каждым запуском используйте ленту и спирт.
- Широкий контактный участок не увеличивает µ, но распределяет нагрузку и изнашивается медленнее. Он также сильнее проскальзывает при повороте на месте, поэтому здесь есть настоящий компромисс.
Коэффициенты больше 1.0 кажутся неправдоподобными тому, кто узнал, что трение ограничено, — но это не так. µ является эмпирическим отношением, и мягкие полимеры на чистой твёрдой поверхности действительно могут превышать 1.
Клин полезнее двигателей
Всё изложенное выше считает N собственным весом робота. Клин, заезжающий под соперника, нарушает это предположение сразу в двух направлениях: поднимаемая им масса добавляется к вашей нормальной силе и вычитается из нормальной силы соперника.
Для двух роботов одинаковой массы, если ваш клин принимает долю f веса соперника:
push ratio = (1 + f) / (1 − f)Нижняя панель показывает именно эту кривую, и она крутая:
| Поднятая масса | Ваше толкание ÷ его толкание |
|---|---|
| 0% | 1.00 |
| 20% | 1.50 |
| 40% | 2.33 |
| 50% | 3.00 |
Заход под соперника на 40% более чем удваивает преимущество при одинаковых двигателях, одинаковой массе и одинаковых шинах. Ни одно другое доступное изменение не даёт сравнимого результата, поэтому максимум усилий направлен на переднюю кромку робота сумо.
Создание такого решения — задача механообработки, а не физики:
- Передняя кромка должна быть ниже кромки соперника. Клин, встретивший плоскую плиту, просто толкает. Нужен тонкий листовой материал, заострённый до кромки и скользящий на доле миллиметра над полом.
- Он должен сохранять эту высоту под нагрузкой. Клин на податливом креплении въезжает поверх соперника вместо того, чтобы зайти под него, и меняет знак всего расчёта.
- Симметрия играет против вас. Два робота с одинаковыми клинами сталкиваются кромками, и ни один не поднимает другого. Единственный выход — быть ниже, поэтому задача сводится к состязанию в снижении высоты передней кромки, измеряемому десятыми долями миллиметра.
Центр масс: низко и впереди оси
Это два отдельных эффекта, которые часто путают.
Низкое положение защищает от подъёма. Клин соперника прикладывает подъёмную силу у передней кромки; приведёт ли это к опрокидыванию или только к заезду под робота, зависит от расстояния, которое сила реакции должна пройти до центра масс. Высокий робот служит рычагом для другой стороны.
Положение впереди нагружает клин. Сила реакции толкания направлена назад на высоте контакта и переносит F × h / L с передней опоры на заднюю через колёсную базу L. Для клина, толкающего на высоте 5 mm при колёсной базе 70 mm и силе 5.9 N, это 0.42 N — примерно 43 g, и значение мало именно потому, что контакт расположен низко. Это не механизм, на который можно полагаться, но робот с ведущими колёсами позади точки контакта получает небольшое дополнительное сцепление при толкании, а робот с колёсами впереди — теряет его.
Электрическая цена толкания
Робот, толкающий на пределе сцепления, — это робот, двигатели которого не могут вращаться. Это определение заклинивания и самое дорогое состояние привода:
- Длительный ток заклинивания. Двигатели 0.20 N·m потребляют при заклинивании порядка 1.6 A каждый, поэтому во время толкания от блока потребляется ~3.2 A, тогда как в остальную часть раунда — около 0.5 A.
- Шина проседает именно тогда, когда это необходимо. Это механизм просадки питания в худшем случае, а перезагрузившийся посреди толкания контроллер проиграл.
- Вся энергия превращается в тепло. Механическая работа не выходит из двигателя, поэтому каждый ватт равносилен I²R в обмотках. Раунды соревнований коротки по веской причине.
Выбирайте блок по току заклинивания, а не по среднему току, и выбирайте драйвер двигателя по тому же критерию.
Измерьте всё за десять минут
Два числа, весы для багажа — и вы узнаете, какой предел ограничивает робота.
Предельная сила сцепления. При выключенных двигателях удерживайте робота неподвижным, прикрепите к нему весы и тяните горизонтально до начала скольжения. Показание весов, делённое на массу робота, равно µ. Проводите измерение на реальной поверхности — соревновательный ринг, кухонный пол и верстак изготовлены из трёх разных материалов.
Предельная сила привода. Заблокируйте колёса неподвижным препятствием, задайте полное движение вперёд и тяните весы назад до начала движения робота. Это показание — F_motor, измеренное, а не найденное интерполяцией по техническому описанию, которому вы лишь частично доверяете.
Меньшее из двух значений определяет возможности робота. Если они отличаются примерно на 20%, конструкция хорошо согласована; если сила сцепления составляет четверть предельной силы привода, как на небольшом роботе, то каждый следующий грамм, каждый комплект шин и каждый миллиметр клина полезнее любых изменений привода.
Возможные неисправности
| Симптом | Обычная причина |
|---|---|
| Колёса вращаются, робот не движется | Ограничение сцеплением — обычный ответ. Добавьте массу или замените шины |
| Двигатели полностью заклинили, колёса не вращаются | Ограничение двигателем: встречается редко и означает слишком большое передаточное число |
| Вчера толкалось хорошо, сегодня нет | Пыль или масляная плёнка на шинах; очистите перед каждым запуском |
| Толкают назад, несмотря на выигрышные старты | Клин соперника зашёл под ваш; дело в высоте, а не в мощности |
| Передняя часть поднимается при толкании | Слишком высокая точка контакта для данной колёсной базы или центр масс (CoM) слишком далеко сзади |
| Перезагрузка во время толкания | Ток заклинивания вызывает просадку шины — см. бюджет питания |
| Колёса вращаются только при разгоне | Это не проблема толкания, а ступенчатая команда. Используйте профиль движения |
Общая тема состоит в том, что на небольшом роботе все значимые числа относятся к механике. У привода есть запас, а выбор двигателя определяется скоростью и потреблением тока гораздо больше, чем силой толкания.
Когда робот уже может толкать, следующее ограничение — способность остановиться. Тот же коэффициент трения, который задаёт силу толкания, задаёт и расстояние до остановки у границы, а конструкция мини-робота сумо объединяет оба требования.
Колесо, теряющее 29% ещё до старта
Один тип привода нарушает приведённый выше расчёт, и важно знать, в какую сторону. Колесо mecanum может создавать сцепление только вдоль оси ролика под углом 45° к направлению качения. Трение по-прежнему ограничивает весь вектор силы величиной μN, но толкает робота только составляющая вдоль направления качения, поэтому полезная сила на колесо равна:
F_useful ≤ μN / √2 ≈ 0.71 μNСледовательно, омниплатформа вступает в схватку с 71% сцепления, которое имел бы тот же робот на обычных колёсах, ещё до учёта того, что резина роликов обычно сцепляется хуже шины. Приём с грузом противовеса также перестаёт работать: масса сокращается в выражении μg/√2, поэтому добавление веса одинаково увеличивает и сцепление, и инерцию.
Это и есть всё решение проектирования в одной строке: если толкание — главная задача, не покупайте боковое перемещение. Сравните приводы.
То же рассуждение с μN возникает на другом конце робота, где контакт выполняет не шина, а кончик пальца. Там предел трения перестаёт быть числом и становится формой, которую можно нарисовать. Это тема трения, силового замыкания и того, почему два контакта — это ставка.
Исследуйте граф
Входит в эти сборки
Проекты и учебные пути, в которые входит это руководство.
Дополнительные материалы