
Tutorial · Intermedio · 35 min
Cómo elegir un motorreductor de CC: par, RPM y bloqueo
Dimensiona los motores de tracción desde masa y ruedas: presupuesto de fuerza, línea par-velocidad y por qué un cuarto del par de bloqueo es el número.
Introducción
La hoja de datos de un motor te dice lo que hace el motor. No puede decirte lo que tu robot necesita, y son preguntas distintas que se responden en unidades distintas —una en kgf·cm y RPM, la otra en kilogramos y metros por segundo.
La mayoría de los primeros robots se saltan el puente entre ellas. Compras el motor que venía en el kit, y descubres sobre la alfombra si era el adecuado. Eso funciona lo bastante a menudo para parecer un método, y falla en silencio en cuanto el robot se vuelve más pesado, las ruedas crecen o el suelo deja de ser un escritorio.
La aritmética que conecta ambas lleva unos diez minutos. Esta página la recorre de principio a fin sobre un robot concreto, luego muestra dónde cae esa respuesta en la línea par-velocidad de la hoja de datos —y por qué el sitio donde quieres caer no está ni cerca del medio.
Empieza por la fuerza, no por el par
Un motor se especifica en par. Un robot es una masa sobre ruedas. La fuerza es la cantidad que los conecta, así que calcula primero la fuerza y convierte una vez, al final.
Tres fuerzas hay que vencer, y las sumas porque el peor caso es las tres a la vez:
Resistencia a la rodadura —las ruedas, los rodamientos y el pelo de la alfombra luchando contigo todo el tiempo.
F_roll = C_rr · m · gPendiente —un listón de umbral, una rampa, el labio de una puerta. Expresada como pendiente porcentual:
F_grade = m · g · sin(atan(grade))Aceleración —llegar a la velocidad, que es la fuerza que la gente olvida y luego se pregunta por qué el robot va bien a velocidad constante y lento al arrancar.
F_accel = m · aToma un robot típico de afición 2WD: 0,8 kg en total (chasis acrílico, Arduino, placa manejadora, cuatro pilas AA, sensores), ruedas de 65 mm, queriendo 0,5 m/s de velocidad máxima, 0,5 m/s² de aceleración, en una pendiente del 10 %, con un coeficiente de resistencia a la rodadura de 0,05.
| Fuerza | Cálculo | Resultado |
|---|---|---|
| Rodadura | 0.05 × 0.8 × 9.81 | 0.392 N |
| Pendiente (10% ≈ 5.71°) | 0.8 × 9.81 × sin 5.71° | 0.781 N |
| Aceleración | 0.8 × 0.5 | 0.400 N |
| Total | 1.573 N |
C_rr es el número blando ahí dentro. Goma dura sobre suelo liso está más cerca de 0,02; ruedas de espuma sobre alfombra pueden llegar a 0,10. Si la respuesta sale cerca del límite de un motor, no discutas sobre el coeficiente —engancha un dinamómetro al chasis y tira a paso de paseo. La lectura es F_roll, y lleva dos minutos.
La fuerza se vuelve par en el radio de la rueda
T_total = F · rCon r = 32,5 mm, eso es 1,573 × 0,0325 = 0,0511 N·m entre todas las ruedas motrices juntas. Dos ruedas motrices lo comparten, así que 0,0256 N·m cada una. Luego divide por el rendimiento de la reductora —llámalo 0,70 para una reductora de plástico de dientes rectos, 0,85 para una metálica:
T_per_motor = 0.0256 / 0.70 = 0.0365 N·mLas hojas de datos de afición casi nunca están en N·m, así que convierte a la unidad que realmente leerás:
| Unidad | Multiplica N·m por | Nuestros 0,0365 N·m |
|---|---|---|
| kgf·cm | 10.197 | 0.372 kgf·cm |
| gf·cm | 10197 | 3720 gf·cm |
| N·mm | 1000 | 36.5 N·mm |
| oz·in | 141.6 | 5.17 oz·in |
Más errores de dimensionado vienen de esta tabla que de toda la física. Un anuncio que dice «1,5 kg·cm» y uno que dice «1,5 N·m» están a un factor de 68, y ambos aparecen en la misma página del mercado.
La mitad de velocidad es más fácil
La velocidad es una división. La circunferencia de la rueda es π × 65 mm = 204,2 mm por revolución, así que:
RPM = v / circumference × 60 = 0.5 / 0.2042 × 60 = 147 RPMAhora hazlo al revés, porque es la comprobación que caza la compra mala más común. Un motorreductor de 1000 RPM —una cifra que se lee como «potente» en una página de producto— pone estas mismas ruedas a 3,40 m/s, o 12,3 km/h. Nada en un seguidor de línea quiere eso. Peor, la parte útil de tu rango de PWM colapsa en la décima inferior de la escala, así que cada incremento que tu controlador puede comandar es un gran salto de velocidad y la corrección fina se vuelve imposible.
Para un robot que sigue una línea o una pared, demasiado rápido es un problema más difícil que demasiado lento.
Dónde cae eso en la línea par-velocidad
Un motor de CC con escobillas a tensión fija intercambia par por velocidad a lo largo de una línea recta: velocidad máxima a par cero, velocidad cero al par de bloqueo. Dos números de hoja de datos —RPM en vacío y par de bloqueo— definen todo.
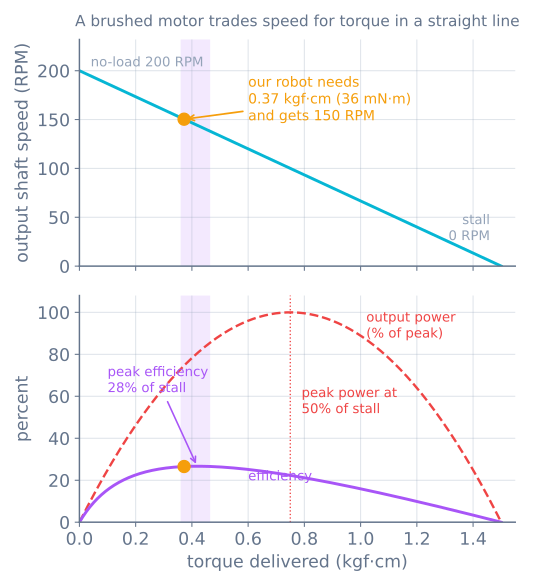
Eso cierra todo el proceso de selección: un vulgar motorreductor TT amarillo es la pieza adecuada para este robot, y ahora sabes por qué en lugar de porque venía en la caja.
Por qué un cuarto del bloqueo, y no la mitad
El consejo que encuentras es «dimensiona para un cuarto del par de bloqueo». Suele enunciarse como regla empírica. No lo es —es donde está el pico de rendimiento, y puedes derivarlo.
La corriente sube linealmente con el par, de la corriente en vacío I₀ a la corriente de bloqueo I_s, mientras la velocidad cae linealmente a cero. La potencia de salida es par × velocidad y la potencia de entrada es tensión × corriente, así que con x = T / T_stall y k = I₀ / (I_s − I₀):
η ∝ x(1 − x) / (x + k)Deriva, iguala a cero, y el máximo está en:
x* = −k + √(k² + k)| Corriente en vacío como fracción del bloqueo | El rendimiento pica en |
|---|---|
| 0.10 | 24.0% of stall |
| 0.15 | 27.9% of stall |
| 0.20 | 30.9% of stall |
Los motorreductores de afición viven en ese rango, así que «un cuarto a un tercio del bloqueo» es la respuesta para esencialmente todos ellos. La potencia máxima, en cambio, está siempre exactamente al 50 % del bloqueo —y ese es un mal sitio para funcionar. A mitad del par de bloqueo estás consumiendo continuamente cerca de la mitad de la corriente de bloqueo, la mayor parte del extra es calentamiento I²R en los devanados, y un motor pequeño no tiene dónde ponerlo. Los motores dimensionados para potencia máxima se calientan y siguen calientes.
La otra mitad del argumento es margen. Estar al 25 % del bloqueo deja un factor de cuatro en reserva, que es lo que lleva el robot por encima del listón del umbral, fuera de la esquina donde se encajó y arriba de la rampa para la que no diseñaste. En un robot pequeño esa reserva a menudo es inalcanzable de todos modos —la fricción se agota mucho antes que los motores, así que la fuerza que realmente puedes entregar es µ veces el peso sobre las ruedas motrices más que nada en la hoja de datos.
La relación de reducción mueve ambos números a la vez
Este es el mando, y es un balancín, no un dial:
output torque  =  motor torque × ratio × efficiency
output speed   =  motor speed  ÷ ratio
Reduce la relación a la mitad y duplicas la velocidad y reduces el par a la mitad. No hay ajuste que te dé más de ambos, ni mejora de batería que lo sustituya —una tensión mayor sube tanto la velocidad en vacío como el par de bloqueo, pero sube con ellos la corriente y el calor, y no cambia la forma del compromiso.
En ruedas de 65 mm, manejado a 6 V:
| Motorreductor | Salida en vacío | Velocidad máxima | Conviene |
|---|---|---|---|
| TT 1:48 | ~200 RPM | 0.68 m/s | 2WD general, seguidores de línea |
| N20 1:100 | ~200 RPM | 0.68 m/s | Misma velocidad, mucho menos juego |
| N20 1:298 | ~65 RPM | 0.22 m/s | Robots cuidadosos, pesados o trepadores |
| N20 1:30 | ~600 RPM | 2.04 m/s | Solo chasis ligeros de carreras |
Si la aritmética te da una velocidad que quieres y un par que no alcanzas, la solución es una relación mayor y una rueda más pequeña —ambas multiplican el par en el suelo.
La corriente que tu manejador tiene que sobrevivir
Dimensionar el par no es el final del trabajo, porque el número que el manejador debe sobrevivir no es la corriente de marcha. Es la corriente de bloqueo, y llegas al bloqueo cada vez que el robot arranca desde parado, más cada vez que una rueda se atasca contra una pared.
Un motorreductor TT a 6 V consume unos 200 mA en marcha y alrededor de 1 A bloqueado. Dos de ellos son 2 A en el peor caso, además de lo que tomen el controlador y los sensores.
- Un L298N maneja 2 A por canal, lo que lo cubre —pero quema unos 2 V en su etapa de salida en forma de calor, así que un pack de 6 V entrega unos 4 V al motor y cada número de la hoja de datos escala hacia abajo con ello.
- Un TB6612FNG hace el mismo trabajo con MOSFET a 1,2 A continuos y 3,2 A de pico por canal, y conserva los voltios que un pack pequeño no puede permitirse perder.
Dimensiona también el pack de baterías para el caso de bloqueo. Un pack que se hunde bajo 2 A apagará el microcontrolador en mitad del movimiento, y el síntoma se parece exactamente a un cuelgue de software.
Comprueba esto antes de comprar
- ¿Qué tensión cita la hoja de datos? El mismo motor a 3 V y 6 V tiene dos líneas por completo distintas. Ajusta el número a tu pack real bajo carga, no a su etiqueta.
- ¿Esas RPM son antes o después de la reductora? Las RPM del eje de salida son lo que quieres. Las RPM del eje del motor divididas por la relación son lo que obtienes.
- ¿El eje encaja en tus ruedas? Un eje en D de 3 mm y un hexagonal de 4 mm no son intercambiables, y los adaptadores añaden holgura.
- ¿Cómo lo montarás? La disponibilidad de soportes decide más construcciones de afición que el par.
- ¿Necesitas saber cuánto giró? Entonces compra ahora la versión con encoder. Adaptar uno después es más difícil de lo que parece.
Cuando algo sale mal
| Síntoma | Normalmente |
|---|---|
| El robot se mueve en el banco, se bloquea en la alfombra | Resistencia a la rodadura subestimada; mide C_rr con un dinamómetro |
| Bien a velocidad, lento desde parado | Fuerza de aceleración dejada fuera del presupuesto |
| Los motores se calientan al cabo de unos minutos | Funcionando cerca de potencia máxima (~50 % del bloqueo) en lugar de rendimiento máximo |
| Un motor mucho más lento que el otro | No es el motor —caída de tensión del manejador, o una rueda que roza su montaje |
| El robot es incontrolablemente rápido al 20 % de PWM | Relación demasiado baja para el tamaño de rueda; toda tu resolución está abajo |
| La placa se reinicia siempre que el robot empieza a moverse | La corriente de bloqueo hunde una alimentación compartida; separa el riel de motores |
| La cifra de par parece 68× demasiado buena | kgf·cm leídos como N·m |
El sentido de hacer esto en papel es que las siete filas son más baratas de evitar que de diagnosticar. Una vez elegido el motor, la siguiente pregunta es cómo comandarlo sin pedir un cambio en escalón que no puede dar —eso es perfilado de movimiento— y cuánto del movimiento que comandaste llega realmente a la rueda, que es juego en la reductora.
Explora el grafo
Forma parte de estos montajes
Proyectos y rutas de aprendizaje que incluyen este tutorial.
Lecturas adicionales