
Tutorial · Intermedio · 35 min
Scegliere un motore CC con riduttore: coppia, RPM e stallo
Dimensiona i motori di trazione da massa e ruote del robot: bilancio delle forze, retta coppia-velocità e obiettivo pari a un quarto della coppia allo stallo.
Introduzione
Il foglio dati di un motore ti dice che cosa fa il motore. Non può dirti che cosa serve al tuo robot, e sono due domande diverse formulate in unità diverse: una in kgf·cm e RPM, l’altra in chilogrammi e metri al secondo.
I primi robot che costruisci saltano per lo più il passaggio da una all’altra. Compri il motore incluso nel kit e scopri sul tappeto se era quello giusto. Funziona abbastanza spesso da sembrare un metodo, ma fallisce in silenzio appena il robot diventa più pesante, le ruote si ingrandiscono o il pavimento non è più una scrivania.
Il calcolo che collega le due grandezze richiede circa dieci minuti. Questa pagina lo svolge dall’inizio alla fine su un robot concreto, poi ti mostra dove si colloca la risposta sulla retta coppia-velocità del foglio dati e perché il punto in cui vuoi arrivare è ben lontano dal punto medio.
Parti dalla forza, non dalla coppia
Un motore viene specificato in coppia. Un robot è una massa su ruote. La forza è la grandezza che li collega, quindi calcola prima la forza e converti una sola volta, alla fine.
Devi superare tre forze e devi sommarle, perché il caso peggiore si verifica quando sono tutte e tre presenti contemporaneamente:
Resistenza al rotolamento — le ruote, i cuscinetti e il pelo del tappeto che ti oppongono resistenza per tutto il tempo.
F_roll = C_rr · m · gPendenza — una striscia di soglia, una rampa, un gradino davanti a una porta. Espressa come pendenza percentuale:
F_grade = m · g · sin(atan(grade))Accelerazione — il passaggio a una velocità data, la forza che le persone dimenticano e di cui si chiedono poi perché il robot vada bene a velocità costante ma risulti lento in partenza.
F_accel = m · aConsidera un tipico robot hobbistico 2WD: 0.8 kg complessivi (telaio in acrilico, Arduino, scheda driver, quattro pile AA, sensori), ruote da 65 mm, velocità massima desiderata di 0.5 m/s, accelerazione di 0.5 m/s², su una pendenza del 10%, con un coefficiente di resistenza al rotolamento di 0.05.
| Forza | Calcolo | Risultato |
|---|---|---|
| Rotolamento | 0.05 × 0.8 × 9.81 | 0.392 N |
| Pendenza (10% ≈ 5.71°) | 0.8 × 9.81 × sin 5.71° | 0.781 N |
| Accelerazione | 0.8 × 0.5 | 0.400 N |
| Totale | 1.573 N |
C_rr è il numero incerto. La gomma dura su un pavimento liscio vale circa 0.02; le ruote in schiuma sul tappeto possono raggiungere 0.10. Se il risultato si avvicina al limite di un motore, non discutere del coefficiente: collega una bilancia a molla al telaio e tirala a velocità di camminata. La lettura è F_roll e richiede due minuti.
La forza diventa coppia al raggio della ruota
T_total = F · rCon r = 32.5 mm ottieni 1.573 × 0.0325 = 0.0511 N·m complessivamente su tutte le ruote motrici. Poiché due ruote motrici condividono questa coppia, ottieni 0.0256 N·m per ruota. Dividi quindi per il rendimento del riduttore: considera 0.70 per un riduttore a ingranaggi cilindrici in plastica e 0.85 per uno metallico:
T_per_motor = 0.0256 / 0.70 = 0.0365 N·mI fogli dati hobbistici quasi mai usano N·m, quindi converti nell’unità che leggerai davvero:
| Unità | Moltiplica N·m per | I nostri 0.0365 N·m |
|---|---|---|
| kgf·cm | 10.197 | 0.372 kgf·cm |
| gf·cm | 10197 | 3720 gf·cm |
| N·mm | 1000 | 36.5 N·mm |
| oz·in | 141.6 | 5.17 oz·in |
Da questa tabella derivano più errori di dimensionamento che da tutta la fisica. Un annuncio che indica “1.5 kg·cm” e uno che indica “1.5 N·m” differiscono di un fattore 68, eppure compaiono entrambi nella stessa pagina di un marketplace.
La metà riguardante la velocità è più semplice
La velocità si calcola con una sola divisione. La circonferenza della ruota è π × 65 mm = 204.2 mm per ogni giro, quindi:
RPM = v / circumference × 60 = 0.5 / 0.2042 × 60 = 147 RPMOra ragiona in senso inverso, perché questo è il controllo che intercetta il maggior numero di acquisti sbagliati. Un motore con riduttore da 1000 RPM, un valore che su una pagina di prodotto sembra indicare potenza, porta queste stesse ruote a 3.40 m/s, ossia 12.3 km/h. Nessun seguitore di linea desidera tutto questo. Peggio ancora, la parte utile dell’intervallo PWM si riduce al primo decimo della scala, così ogni incremento che il controllore può comandare diventa un grande salto di velocità e la correzione fine diventa impossibile.
Per un robot che segue una linea o un muro, una velocità eccessiva è un problema più difficile da risolvere rispetto a una velocità troppo bassa.
Dove si colloca sulla retta coppia-velocità
Un motore in corrente continua (DC) con spazzole, a tensione fissa, scambia coppia con velocità lungo una retta: velocità massima a coppia nulla e velocità nulla alla coppia di stallo. Due valori del foglio dati, RPM a vuoto e coppia allo stallo, definiscono l’intero andamento.
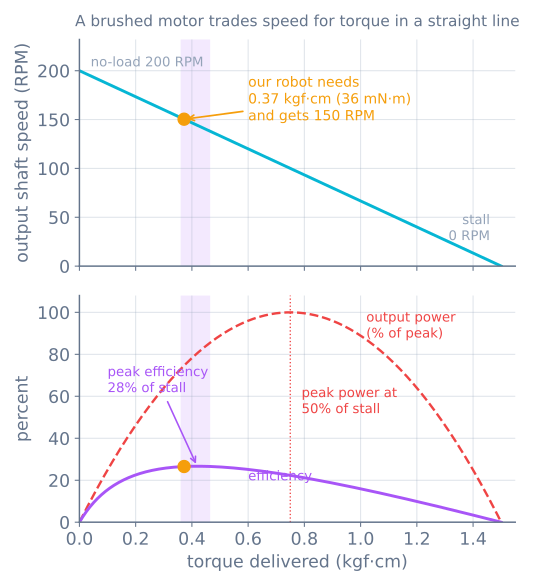
Questo completa l’intero processo di selezione: un normale motore con riduttore TT giallo è il componente giusto per questo robot e ora sai perché, non soltanto perché era nella confezione.
Perché un quarto dello stallo, e non metà
Il consiglio che incontri è «dimensiona il motore per circa un quarto della coppia allo stallo». Di solito viene presentato come regola pratica, ma non lo è: è il punto in cui si trova il picco di rendimento e puoi ricavarlo.
La corrente aumenta linearmente con la coppia, dalla corrente a vuoto I₀ alla corrente di stallo I_s, mentre la velocità diminuisce linearmente fino a zero. La potenza di uscita è coppia per velocità e la potenza di ingresso è tensione per corrente, quindi con x = T / T_stall e k = I₀ / (I_s − I₀):
η ∝ x(1 − x) / (x + k)Deriva, poni uguale a zero e il massimo si trova in:
x* = −k + √(k² + k)| Corrente a vuoto come frazione di quella di stallo | Il rendimento raggiunge il massimo al |
|---|---|
| 0.10 | 24.0% dello stallo |
| 0.15 | 27.9% dello stallo |
| 0.20 | 30.9% dello stallo |
I motori con riduttore hobbistici rientrano in questo intervallo, quindi «da un quarto a un terzo dello stallo» è la risposta per praticamente tutti. La potenza di picco, al contrario, si raggiunge sempre esattamente al 50% dello stallo, un punto pessimo in cui far funzionare il motore. A metà della coppia di stallo assorbi continuamente circa metà della corrente di stallo e la maggior parte dell’eccesso diventa calore I²R negli avvolgimenti, mentre un motore piccolo non ha dove smaltirlo. I motori dimensionati per la potenza di picco scaldano e restano caldi.
L’altra metà dell’argomento riguarda la riserva di prestazioni. Restare al 25% dello stallo lascia un fattore quattro di margine, ed è questo che permette al robot di superare la striscia di soglia, uscire dall’angolo in cui si è incastonato e salire su una rampa che non avevi progettato. Su un robot piccolo questa riserva spesso è comunque irraggiungibile: l’attrito finisce molto prima dei motori, quindi la forza che puoi davvero erogare è µ moltiplicato per il peso sulle ruote motrici, non un valore qualsiasi riportato nel foglio dati.
Il rapporto di riduzione modifica entrambi i valori
Questo è il parametro da regolare ed è un bilanciere, non una manopola:
output torque  =  motor torque × ratio × efficiency
output speed   =  motor speed  ÷ ratio
Dimezza il rapporto e raddoppi la velocità dimezzando la coppia. Non esiste un’impostazione che ti dia più di entrambe, né un aggiornamento della batteria che la sostituisca: una tensione maggiore aumenta sia la velocità a vuoto sia la coppia allo stallo, ma aumenta anche corrente e calore e non modifica la natura del compromesso.
Su ruote da 65 mm alimentate a 6 V:
| Motore con riduttore | Uscita a vuoto | Velocità massima | Adatto a |
|---|---|---|---|
| TT 1:48 | ~200 RPM | 0.68 m/s | 2WD generico, seguitori di linea |
| N20 1:100 | ~200 RPM | 0.68 m/s | Stessa velocità, molto meno gioco |
| N20 1:298 | ~65 RPM | 0.22 m/s | Robot che procedono con cautela, pesanti o in salita |
| N20 1:30 | ~600 RPM | 2.04 m/s | Solo telai da corsa leggeri |
Se il calcolo fornisce la velocità desiderata ma una coppia irraggiungibile, la soluzione è un rapporto di riduzione maggiore e una ruota più piccola: entrambi moltiplicano la coppia disponibile a terra.
La corrente che il driver deve sopportare
Dimensionare la coppia non conclude il lavoro, perché il valore che il driver deve sopportare non è la corrente di funzionamento, ma quella di stallo. Raggiungi lo stallo ogni volta che il robot parte da fermo e ogni volta che una ruota si blocca contro un muro.
Un motore con riduttore TT a 6 V assorbe circa 200 mA durante il funzionamento e circa 1 A in stallo. Due motori assorbono quindi 2 A nel caso peggiore, oltre a quelli richiesti dal controllore e dai sensori.
- Un L298N gestisce 2 A per canale, quindi è sufficiente, ma dissipa circa 2 V nella sua uscita come calore: un pacco da 6 V fornisce al motore circa 4 V e tutti i valori del foglio dati si riducono di conseguenza.
- Un TB6612FNG svolge lo stesso lavoro con MOSFET a 1.2 A continui e 3.2 A di picco per canale, conservando i volt che un piccolo pacco non può fornire.
Dimensiona anche il pacco batteria per il caso di stallo. Un pacco la cui tensione collassa quando assorbe circa 2 A provoca il brown-out del microcontrollore durante il movimento, e il sintomo è identico a un arresto anomalo del software.
Controlla questi aspetti prima di acquistare
- A quale tensione si riferisce il foglio dati? Lo stesso motore a 3 V e a 6 V ha due rette completamente diverse. Abbina il valore al pacco effettivamente sotto carico, non alla sua etichetta.
- Gli RPM sono prima o dopo il riduttore? Ti servono gli RPM dell’albero di uscita. L’albero del motore fornisce gli RPM divisi per il rapporto di riduzione.
- L’albero è compatibile con le tue ruote? Un albero a D da 3 mm e uno esagonale da 4 mm non sono intercambiabili, e gli adattatori aggiungono gioco.
- Come lo monti? La disponibilità di staffe determina più costruzioni hobbistiche di quanta ne determini la coppia.
- Devi sapere quanto ha ruotato? Allora acquista subito la versione con encoder. Aggiungerne uno in un secondo momento è più difficile di quanto sembri.
Quando qualcosa va storto
| Sintomo | Di solito |
|---|---|
| Il robot si muove sul banco, ma si blocca sul tappeto | Resistenza al rotolamento sottovalutata; misura C_rr con una bilancia a molla |
| Funziona bene ad alta velocità, ma arranca in partenza | Forza di accelerazione esclusa dal bilancio |
| I motori scaldano dopo pochi minuti | Funzionamento vicino alla potenza di picco (~50% dello stallo), non al picco di rendimento |
| Un motore è molto più lento dell’altro | Il problema non è il motore, ma la caduta di tensione del driver o una ruota bloccata sul supporto |
| Il robot è incontrollabilmente veloce al 20% PWM | Rapporto di riduzione troppo basso per la dimensione della ruota; tutta la risoluzione si trova in fondo |
| La scheda si riavvia ogni volta che il robot inizia a muoversi | Corrente di stallo che fa calare un’alimentazione condivisa; separa la linea dei motori |
| Il valore di coppia sembra 68× troppo buono | kgf·cm interpretato come N·m |
Il vantaggio di fare questo calcolo sulla carta è che tutte e sette queste righe costano meno da evitare che da diagnosticare. Una volta scelto il motore, la domanda successiva è come comandarlo senza richiedere una variazione discontinua che non può fornire: si tratta della profilazione del movimento. Un’altra domanda è quanto del movimento comandato raggiunga davvero la ruota, ossia il gioco del riduttore.
Esplora il grafo
Fa parte di queste costruzioni
Progetti e percorsi di apprendimento che includono questo tutorial.
Per approfondire