
教程 · 中级 · 25 分钟
摩擦、力封闭,以及为什么两点接触是一场赌博
本文讲摩擦锥与力封闭,以及唯一能告诉你两指夹爪到底抓不抓得住的那个判据——而在这个判据里,法向力根本不会出现。
使劲永远答不了的那个问题
这是每个人在动手做夹爪的第一周都会遇到的失败。你拿起一个圆锥,或者一个鸡蛋,或者一个锥形瓶盖。钳口合上,物体被夹住了,然后它像一粒西瓜子一样从夹爪里弹出去。于是你更用力地夹。它弹得更快。
这个反应在意愿上是对的,在物理上是错的,而理解它的原因值得那二十分钟:**一个两指抓取能不能夹住,与你夹得多用力无关。**法向力在条件里被完全约掉了。你可以用一行代数验证这一点,而一旦验证过,一半神秘的夹爪失败就不再神秘。
摩擦锥
从单个接触点开始。手指用法向力 N 压在一个表面上。库仑摩擦说,接触点在滑开之前能承担的切向力最多是 μN:
|F_t| ≤ μ · N现在别再把这两个数当成两个数,开始把它当成一个形状。总的接触力是法向分量和切向分量的矢量和。如果切向分量可以是 μN 以内的任何值,那么总力矢量就可以指在围绕表面法线的一个锥内的任何方向,其半角为
φ = atan(μ) the friction angle这个锥就是库仑摩擦的全貌,被画了出来。打印垫上的橡胶 μ = 0.6 给出 φ = 31°。干 PLA 上的钢 μ = 0.25 给出 14°。湿草莓几乎什么都给不了你。
| 接触面对 | μ(典型) | 摩擦角 |
|---|---|---|
| 干纸板上的 TPU 垫 | 0.7 | 35° |
| 玻璃上的硅胶 | 0.6 | 31° |
| PLA 对 PLA | 0.35 | 19° |
| 光滑 PET 瓶上的 PLA | 0.25 | 14° |
| 任何东西在潮湿或油滑表面上 | 0.1 | 6° |
有两件事立刻成立。锥的角度只取决于材料——不取决于力,不取决于接触面积,也不取决于物体有多重。而这个锥是以表面法线为中心的,也就是物体那个面的法线,而不是你的钳口恰好在推的方向。
第二点正是抓取死掉的地方。
两个接触点的力封闭
如果各个接触点合起来能抵抗外界施加在物体上的任何力旋量——力和转矩的任意组合——那么抓取就成立。这叫力封闭,而在“两个带摩擦的点接触”这个具体情形下,它可以坍缩成一件在图纸上就能核对的事:
一个双接触点抓取具有力封闭,当且仅当连接两个接触点的直线落在两个摩擦锥之内。
直觉是这样的:两个接触点唯一能互相平衡转矩的方式,就是沿着它们之间那条线直接互推。如果那条线落在锥内,摩擦就能把那里的接触点握住。如果落在锥外,那个接触点就无法提供该方向上的力,于是物体会转动或滑动,直到能提供为止。
把它应用到锥形物体上的平行钳口上。钳口是平而竖直的,所以连接两个接触点的线是水平的。物体的面被锥角 θ 倾斜,所以每个表面法线也从水平方向偏了 θ。这条水平的抓取线落在一个半角为 φ、中心偏离水平 θ 的锥内,恰好在 θ < φ 时成立:
holds ⟺ θ < atan(μ) ⟺ tan(θ) < μ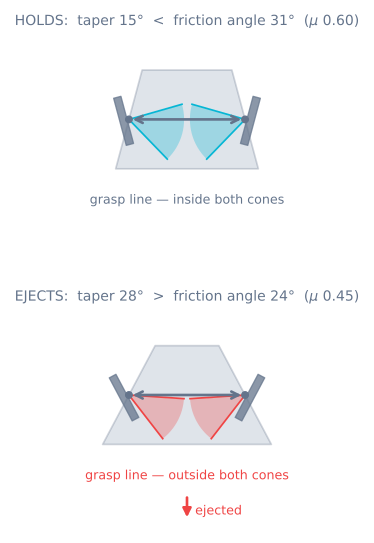
**里面没有 N。**这就是“为什么使劲没用”的全部答案。加大夹持力会提高法向力,而摩擦力提高的比例,与它提高那个试图把物体挤出去的楔力的比例完全相同。这个比值是固定的,而决定成败的正是这个比值。
你可以在夹爪模拟器里看到这件事:加载锥度预设,然后把闭合滑块从 0.4 mm 拖到量程顶端。夹持力从 0.40 N 涨到 4.11 N——狠了十倍——而结论一动不动。然后保持闭合不变,把 μ 从 0.45 拖到 0.55。在 0.53 时锥是 ±27.9°,物体仍然弹出;到 0.55 时是 ±28.8°,越过了 28° 的锥度,抓取就成立了。μ 差两个百分点,而“使劲”从头到尾就不在论证里。
你的抓取比你想的更“锥”
读 tan(θ) < μ 时,你可能会以为这只对明显是圆锥的零件要紧。它要紧的场合远多于此,因为 θ 是表面在接触斑处的局部倾角,不是物体的整体形状。
- **任何圆的。**在偏离赤道的位置去抓一个球或一个瓶子,局部面就是倾斜的。抓得越偏心,锥度越陡,而每个曲面物体的顶部都存在一带区域,任何夹持力都夹不住。
- **拔模角。**注塑件天生带 1–3° 的拔模角,好让它能脱模。一个模塑出来的杯子就是个锥。
- **任何带倒角的打印件。**一个 45° 的倒角要求摩擦系数大于 1 才夹得住,而你手头没有任何材料有。
- **柔顺让接触点迁移。**软垫变形时,有效接触点会沿着物体表面迁移——往往是往坡上走,移到更陡的地方。一个抓取可以一开始落在锥内,然后自己走出锥外。
这条规则的实用版本是:**看看垫子实际接触的那个位置,问那里的切平面在做什么。**如果它不是大致平行于钳口,那你依赖的摩擦力可能并不存在。
形封闭:永远有效的解法
力封闭需要摩擦。形封闭不需要——那是几何本身阻止了任何运动的情形,所以即使 μ = 0 抓取也成立。一根轴落进 V 形块、一个零件被匹配的凹槽捕获、一根销穿过一个孔:无论多滑,都动不了。
用两根手指你几乎永远得不到真正的形封闭。你得到的是部分形封闭,而这是你能对一台失败的夹爪做的价值最高的单项改动:
| 改动 | 它对问题的作用 |
|---|---|
| 手指上开 V 槽 | 把一个接触点变成两个,角度由你决定。物体坐在凹槽里,锥度那套论证就不再适用于弹出方向 |
| 做一个与零件匹配的成形凹槽 | 对那个零件就是完整的形封闭。当你永远只捡一种东西时,这招无可战胜 |
| 在物体下方加一道唇或钩 | 重力从此由几何承担,而不是摩擦。夹持只需要阻止它翻倒 |
| 用吸盘代替夹持 | 对光滑面完全没有切向要求。失效模式完全不同 |
| 用会包覆的软垫 | 扩大接触斑,直到它跨过多个角度的面——这属于意外获得的形封闭——软夹爪就是干这个的 |
注意那份清单上没有什么:更大的舵机。夹爪模拟器把这一点说得很干脆——锥度的结论在整个力范围上都不变,更大的舵机只会让你更靠近压坏零件。
提高 μ 是另一个杠杆
如果改不了几何,就改材料。这件事便宜、有效,但有它的极限:
- TPU 或硅胶垫相对裸 PLA 大致能把 μ 翻倍。用 0.3 mm 层高打印的 TPU、顶层稍微欠挤出一点,会更抓,因为那些纹路能咬住。
- **把垫子擦干净。**灰尘和手指油是“以前明明能用”最主要、也最少被记录的两个原因。一台在一周里逐渐变差的夹爪,通常是垫子脏了,而不是舵机累了。
- **不要把垫子磨光。**光滑会最大化接触面积,而这对库仑摩擦毫无作用,却把机械互锁降到最低,而后者才是在真正做事的东西。
- **知道 μ 什么时候会崩。**潮湿、油滑、有灰、或者结霜,都可能让你毫无预警地损失一半的 μ。如果你的应用里有这些情况,就按形封闭来设计,把摩擦当成加分项。
这里有天花板。干式工程材料上 μ 超过大约 1.0 是罕见的,所以摩擦角在 45° 附近就到顶了。比这更陡的面永远不可能靠夹持握住,没有例外。
两个接触点是赌注,三个才是论据
上面全部内容都是针对两个点接触的,因为平行夹爪就是这样。明确说清选两个要放弃什么,是值得的。
有两个接触点时,物体可以绕连接它们的那根轴自由旋转。抓取里唯一抵抗这件事的,是接触斑的摩擦力矩——对一个真正很小的接触斑来说,这个值近乎于零。于是两指抓一个长物体时,它会绕着摆动,然后摆动改变了接触处的有效锥度,然后它就脱手了。这就是“往上抬的时候从钳口里转了出去”那种失败,它和打滑、弹出都不同。
三个或更多接触点分布在物体周围,就能去掉这份自由。这正是为棘手零件设计的工业夹爪大多是三爪的原因,也是包覆式软夹爪在任何不规则物体上都胜过刚性夹持式夹爪的原因。
对于两指方案,实用的缓解办法是:
- **让抓取线穿过质心。**穿过质心的抓取线没有重力转矩需要抵抗。偏心了你就只能依赖接触斑的摩擦。
- 把垫子做大做软,让接触真的成为一个有真实摩擦力矩的斑,而不是一个点。
- **加速温柔些。**绕动是由这次运动的惯性转矩驱动的——这和夹持力选型里占主导的加速度项是同一个东西。
- 能先把零件摆正就摆正,让长轴顺着钳口方向,而不是横穿钳口。
检查清单
在打印一根手指之前,回答这四个问题:
- **垫子要接触的那个位置,切平面在做什么?**如果它的倾角超过
atan(μ),任何夹持力都夹不住。改几何或改接触点。 - **我实际有多少 μ,湿的、有灰的?**取悲观的数。
- **抓取线从质心附近穿过吗?**如果不穿,就按转矩而不只是按重量来定尺寸。
- **能免费拿到部分形封闭吗?**一个 V 槽在打印时一分成本都没有,却消除了整整一类失败。
然后再定力——那是一个完全独立、墙也完全独立的问题,见车夹爪类型与夹持力,以及夹爪模拟器,在那里你可以看着滑移下限和压溃上限移动。
下一步
- 车夹爪类型与夹持力——几何定下来之后的力预算
- 舵机夹爪力、堵转与柔顺——为什么一根硬手指没法瞄准自己该用的窗口
- 夹爪模拟器——把 μ 拖过锥度,看着那个锥张开
- 推力与附着力——同一个 μN 论证,只是用在轮子上而不是手指上
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读