
Tutorial · Intermedio · 25 min
Due contatti: attrito e forza di chiusura
Il cono di attrito, la chiusura delle forze e l'unico test che indica se una presa a due dita regge: un test in cui la forza normale non compare affatto.
La domanda a cui stringere non può rispondere
Ecco il guasto che incontra chiunque nella prima settimana di lavoro sulle pinze. Afferri un cono, un uovo o un tappo di bottiglia rastremato. Le dita si chiudono, l’oggetto resta trattenuto e poi schizza fuori dalla pinza come un seme di anguria. Allora stringi di più. Esce ancora più veloce.
Quella reazione è corretta nell’intento e sbagliata nella fisica, e il motivo vale i venti minuti necessari per comprenderlo: la capacità di una presa a due dita di reggere non dipende da quanto stringi. La forza normale si cancella completamente dalla condizione. Puoi verificarlo con una riga di algebra e, una volta fatto, metà dei misteriosi guasti delle pinze smettono di essere misteriosi.
Il cono di attrito
Inizia da un contatto. Un dito spinge su una superficie con forza normale N. L’attrito di Coulomb stabilisce che la forza tangenziale che il contatto può sostenere prima di scivolare sia al massimo μN:
|F_t| ≤ μ · NOra smetti di pensare a due numeri e inizia a pensare a una forma. La forza di contatto totale è la somma vettoriale della componente normale e di quella tangenziale. Se la componente tangenziale può assumere qualsiasi valore fino a μN, il vettore di forza totale può puntare ovunque all’interno di un cono attorno alla normale della superficie, con semiangolo
φ = atan(μ) the friction angleQuel cono è tutto l’attrito di Coulomb, disegnato. Gomma su un tampone stampato con μ = 0.6 dà φ = 31°. Acciaio su PLA asciutto con μ = 0.25 dà 14°. Una fragola bagnata non dà quasi nulla.
| Coppia di contatto | μ (tipico) | Angolo di attrito |
|---|---|---|
| Tampone in TPU su cartone asciutto | 0.7 | 35° |
| Silicone su vetro | 0.6 | 31° |
| PLA su PLA | 0.35 | 19° |
| PLA su una bottiglia PET liscia | 0.25 | 14° |
| Qualsiasi cosa su una superficie bagnata o oleosa | 0.1 | 6° |
Da questo seguono subito due fatti. L’angolo del cono dipende solo dai materiali, non dalla forza, dall’area di contatto né dal peso dell’oggetto. E il cono è centrato sulla normale della superficie, cioè sulla normale della faccia dell’oggetto e non sulla direzione in cui la dita sta spingendo.
Il secondo punto è quello in cui muoiono le prese.
Chiusura di forza, per due contatti
Una presa regge se i contatti possono insieme opporsi a qualunque coppia forza-momento — qualunque combinazione di forza e momento — che il mondo eserciti sull’oggetto. Questo si chiama chiusura delle forze e, nel caso specifico di due contatti puntuali con attrito, si riduce a qualcosa che puoi verificare su un disegno:
Una presa a due contatti ha chiusura delle forze se e solo se la retta che unisce i due punti di contatto è interna a entrambi i coni di attrito.
L’intuizione è che l’unico modo in cui due contatti possano equilibrare i reciproci momenti è spingersi direttamente l’uno verso l’altro lungo la retta che li congiunge. Se questa retta è interna al cono, l’attrito può trattenere il contatto. Se è esterna, il contatto non può fornire una forza in quella direzione e l’oggetto ruota o scivola finché non può.
Ora applica questo concetto a dita parallele su un oggetto rastremato. Le dita sono piatte e verticali, quindi la retta che unisce i contatti è orizzontale. La faccia dell’oggetto è inclinata dell’angolo di rastrematura θ, perciò anche ogni normale della superficie è inclinata di θ rispetto all’orizzontale. La retta orizzontale della presa è interna a un cono di semiangolo φ centrato a θ rispetto all’orizzontale esattamente quando θ < φ:
holds ⟺ θ < atan(μ) ⟺ tan(θ) < μ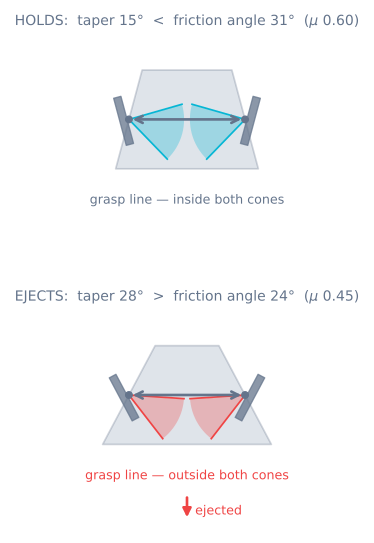
Non compare alcun N. Questa è tutta la risposta alla domanda «perché stringere non aiuta». Stringere aumenta la forza normale e quindi aumenta la forza di attrito nella stessa proporzione con cui aumenta la forza del cuneo che tende a espellere l’oggetto. Il rapporto resta costante ed è proprio il rapporto a decidere.
Puoi osservare il fenomeno nel simulatore della pinza: carica la preimpostazione di rastrematura, poi trascina il cursore di chiusura da 0.4 mm fino al massimo. La forza di presa passa da 0.40 N a 4.11 N, con una forza dieci volte superiore, ma l’esito non cambia. Lascia poi la chiusura invariata e trascina μ da 0.45 a 0.55. A 0.53 il cono è ±27.9° e l’oggetto viene ancora espulso; a 0.55 è ±28.8°, supera la rastrematura di 28° e la presa regge. Due centesimi di μ: stringere non è mai stato parte del ragionamento.
Perché la tua presa è più rastremata di quanto pensi
Leggendo tan(θ) < μ potresti concludere che questo conti soltanto per componenti chiaramente conici. Invece conta molto più spesso, perché θ è l’inclinazione locale della superficie nell’area di contatto, non la forma complessiva dell’oggetto.
- Qualsiasi cosa di rotonda. Afferri una palla o una bottiglia fuori dall’equatore e la faccia locale è inclinata. Più ti allontani dal centro per afferrarla, più ripida è la rastrematura; su ogni oggetto curvo esiste una fascia vicino al vertice che nessuna forza di presa riesce a trattenere.
- Angoli di sformo. I componenti stampati a iniezione hanno 1–3° di sformo di progetto per poter uscire dallo stampo. Un bicchiere stampato è un cono.
- Qualsiasi componente stampato con uno smusso. Uno smusso a 45° richiede μ > 1 per trattenersi su quella faccia, e nessuno dei materiali a tua disposizione soddisfa questa condizione.
- Cedevolezza che sposta il contatto. Quando un tampone morbido si deforma, il punto di contatto effettivo migra attorno all’oggetto, spesso verso l’alto, su una parte più ripida della superficie. Una presa può iniziare dentro il cono e portarsi fuori da sola.
La versione pratica di questa regola è: guarda dove il tampone tocca davvero e chiediti che cosa sta facendo il piano tangente in quel punto. Se non è all’incirca parallelo alla dita, stai facendo affidamento su un attrito che potresti non avere.
Chiusura di forma: la soluzione che funziona sempre
La chiusura delle forze richiede attrito. La chiusura di forma no: è il caso in cui la sola geometria impedisce qualsiasi movimento, così la presa regge anche con μ = 0. Un albero inserito in un blocco a V, un componente racchiuso in una tasca della sua forma, un perno in un foro: nulla può muoversi, per quanto scivoloso sia.
Con due dita ottrai quasi mai una vera chiusura di forma. Quello che ottieni è invece la chiusura di forma parziale, la singola modifica più utile che puoi apportare a una pinza che non funziona:
| Modifica | Effetto sul problema |
|---|---|
| Incisione a V nel dito | Trasforma un contatto in due, agli angoli che scegli. L’oggetto sta nell’incisione e il ragionamento sulla rastrematura non si applica più alla direzione di espulsione |
| Tasca sagomata conforme al componente | Chiusura di forma completa per quel componente. Imbattevole se devi prendere sempre e solo una cosa |
| Bordo o gancio sotto l’oggetto | Ora la gravità è sostenuta dalla geometria, non dall’attrito. Alla presa serve soltanto impedirne il ribaltamento |
| Aspirazione al posto della presa | Nessun requisito tangenziale su una faccia liscia. Modalità di guasto completamente diverse |
| Tamponi morbidi che avvolgono | Aumentano l’area di contatto finché non si estende su facce con angoli diversi: è chiusura di forma per caso, ed è il motivo delle pinze morbide |
Nota ciò che non è nell’elenco: un servomotore più grande. Il simulatore della pinza lo dimostra chiaramente: l’esito sulla rastrematura non cambia in tutto l’intervallo di forza e un servomotore più grande ti avvicina soltanto al rischio di schiacciare il componente.
Aumentare μ è l’altra leva
Se non puoi modificare la geometria, cambia i materiali. È economico e funziona, entro certi limiti:
- I tamponi in TPU o silicone raddoppiano circa μ rispetto al PLA nudo. Il TPU stampato a un’altezza di strato di 0.3 mm e con uno strato superiore leggermente sott estruso ha ancora più presa, perché le creste mordono.
- Pulisci i tamponi. Polvere e grasso delle dita sono le due maggiori cause non registrate di «prima funzionava». Una pinza che peggiora nell’arco di una settimana ha di solito un tampone sporco, non un servomotore stanco.
- Non levigare i tamponi. La levigatura massimizza l’area di contatto, che non serve all’attrito di Coulomb, e minimizza l’interbloccaggio meccanico, che serve a tutto.
- Sai quando μ collassa. Se è bagnato, oleoso, polveroso o gelido puoi perderne metà senza preavviso. Se l’applicazione presenta una di queste condizioni, progetta per ottenere chiusura di forma e considera l’attrito un bonus.
Qui c’è un limite. Un μ superiore a circa 1.0 è raro per i materiali tecnici asciutti, quindi l’angolo di attrito raggiunge al massimo circa 45°. Una faccia più ripida non potrà mai essere trattenuta per compressione, punto.
Due contatti sono una scommessa, tre un argomento
Tutto quanto precede vale per due contatti puntuali, perché è ciò che offre una pinza parallela. Vale la pena rendere esplicito cosa sacrifichi scegliendone due.
Con due contatti, l’oggetto può ruotare liberamente attorno all’asse che li congiunge. Nella presa nulla si oppone a questa rotazione, tranne il momento d’attrito delle aree di contatto, che per un’area davvero piccola è quasi nullo. Quindi una presa a due dita su un oggetto lungo gli permette di ruotare su se stesso e oscillare; l’oscillazione modifica poi la rastrematura effettiva ai contatti e l’oggetto sfugge. Questo è il guasto «è ruotato fuori dalle dita mentre saliva», distinto sia dallo scivolamento sia dall’espulsione.
Tre o più contatti distribuiti attorno all’oggetto eliminano questa libertà. È la ragione principale per cui le pinze industriali per componenti di forma scomoda hanno tre dita e per cui una pinza morbida che avvolge batte una pinza rigida che comprime su qualsiasi forma irregolare.
Per una costruzione a due dita, le mitigazioni pratiche sono:
- Afferra attraverso il baricentro. Una retta di presa che passa per il baricentro non deve contrastare alcun momento gravitazionale. Se è decentrata, stai dipendendo dall’attrito dell’area di contatto.
- Rendi i tamponi grandi e morbidi, così il contatto è davvero un’area con un momento d’attrito reale e non un punto.
- Accelera con delicatezza. La rotazione è determinata dal momento d’inerzia del movimento: è lo stesso termine di accelerazione che domina il dimensionamento della forza di presa.
- Orienta prima il componente, se puoi, in modo che l’asse lungo sia tra le dita e non trasversale a esse.
Elenco di controllo
Prima di stampare un dito, rispondi a queste quattro domande:
- Che cosa sta facendo il piano tangente nel punto in cui toccherà il tampone? Se è inclinato più di
atan(μ), nessuna forza di presa lo terrà. Cambia la geometria o il punto di contatto. - Quale μ ho realmente, con umidità e polvere? Usa il valore pessimistico.
- La retta di presa passa vicino al baricentro? Se non passa, dimensiona in base al momento e non soltanto al peso.
- Posso ottenere gratuitamente una chiusura di forma parziale? Un’incisione a V non costa nulla durante la stampa ed elimina un’intera classe di guasti.
Poi dimensiona la forza, che è un problema completamente separato con limiti completamente separati, trattato in tipi di pinze per robot e forza di presa e nel simulatore della pinza, dove puoi osservare spostarsi il limite di scivolamento e il tetto di schiacciamento.
Prossimo passo
- Tipi di pinze per robot e forza di presa — il bilancio delle forze, una volta definita la geometria
- Forza, stallo e cedevolezza dei servomotori — perché un dito rigido non può puntare alla propria finestra
- Il simulatore della pinza — trascina μ oltre la rastrematura e osserva il cono aprirsi
- Forza di spinta e trazione — lo stesso argomento μN, applicato alle ruote invece che alle dita
Esplora il grafo
Fa parte di queste costruzioni
Progetti e percorsi di apprendimento che includono questo tutorial.
Per approfondire