
教程 · 入门 · 阅读约 30 分钟
机器人夹爪类型,以及如何确定夹持力
把平行夹爪、张角夹爪、吸盘和柔性夹爪放在一起比较,再给出计算所需夹持力的公式——包括其中几乎所有人都会漏掉的那一项。
末端执行器就是机器人
手臂是定位系统,按重复性、臂展、速度评分,那是手册上的数。但没人买机器人去定位空气——活永远是末端的东西干的,首次自制多数败在末端执行器。
本文按顺序做两个决策。先选类型,因为那是几何,约束之后一切。再配力,因为那是算术,只有一个公式。
四种类型
平行(双指)夹爪
两爪闭合保持平行,丝杠、齿条、剪叉连杆或双舵机驱动。
- 擅长: 有两大致平行面的东西。盒、块、瓶、PCB、多数台架零件。
- 不擅长: 球、锥、软塌塌、不能留印的东西。
- 人们选它因为: 能干活的最简单东西,爪位可预测,手臂自身标定传到零件上。
- 小心: 抓取线须落在两侧摩擦锥内,力封闭表明那是几何测试,加力过不了。
夹爪模拟器建模的就是它,因为几乎人人第一台做它。
张角(枢轴爪)夹爪
爪绕枢轴摆动而非平移。舵机舵盘直连一指是最便宜的夹爪,它就是张角式。
- 擅长: 小执行器换大开口,便宜,伸进杂乱料箱。
- 不擅长: 可预测。接触点随闭合沿指移动,力臂——从而夹持力——随物体宽度变。
- 坑: 按 40 mm 件配好力,拿起 20 mm 件力完全不同。按实际用的宽度量力臂。
真空(吸盘)夹爪
吸盘、密封、压差。力为 ΔP × A,密封好 60 kPa 下 30 mm 盘约提 42 N。
- 擅长: 平、滑、不透气、单面可达。板材、玻璃、盒、手机屏。快,单次便宜,温柔。
- 不擅长: 透气(纸板边、布、原木)、曲面、灰、油、打孔面。切向强度没值得依赖的——吸盘侧向剪掉远早于正拉掉。
- 坑: 按重量配、忘加速度,和下面一模一样,第一次快速运动零件自己从盘上发射。
柔性与自适应夹爪
打印柔性铰、fin-ray 手指、气囊、颗粒阻塞。手指顺应物体,而非物体顺应手指。
- 擅长: 不规则、娇嫩、每次形状不同的东西。果蔬、生物样本、每次形状都不同的任何东西。
- 不擅长: 精度。零件落在柔顺放的地方,不在你命令的地方。
- 刚性件也关它事因为: 柔顺让力窗口瞄得准。fin-ray 指是串联弹簧,把位置命令变成容差可用的力命令——见舵机夹爪力、堵转与柔顺。
选择
| 物体… | 用 |
|---|---|
| 平、滑、单面可达 | 吸盘——单次最快最便宜 |
| 刚性有两平行面 | 平行爪 |
| 刚性、宽度变化大、便宜 | 张角爪 |
| 娇嫩、不规则、每次形状不同 | 柔性/自适应 |
| 铁磁 | 电磁铁,别往下读了——比这些都简单 |
最常见错误是默认平行爪再和物体较劲。件是平的、够得着顶面,4 英镑吸盘加便宜气泵每个维度吊打打印夹爪。
配力
算术在此。摩擦夹持的机械夹爪,单爪所需夹持力:
F = m · (g + a) · SF / (μ · n)| 项 | 是什么 | 人们错在哪 |
|---|---|---|
m |
物体质量,kg | 没问题 |
g |
9.81 m/s² | 没问题 |
a |
手臂在工具处施加的峰值加速度 | 整个漏掉,最大的一块 |
SF |
安全系数,最小 2 | 经常取 1,即没有 |
μ |
垫面摩擦系数 | 乐观两倍 |
n |
夹持接触数(双爪为 2) | 有时忘掉,答案翻倍 |
加速度项不是选配
挥负载的手臂在工具处打出几个 g,抓取要扛挥舞而非抓取。算颗鸡蛋——58 g、μ 0.35、安全系数 2:
| 抬升 | 峰值加速度 | 所需力 |
|---|---|---|
| 静置 | 0 | 1.63 N |
| 250 mm 用 1.5 s | 0.67 m/s² | 1.74 N |
| 250 mm 用 0.9 s | 1.85 m/s² | 1.93 N |
| 250 mm 用 0.35 s | 5.85 m/s² | 2.59 N |
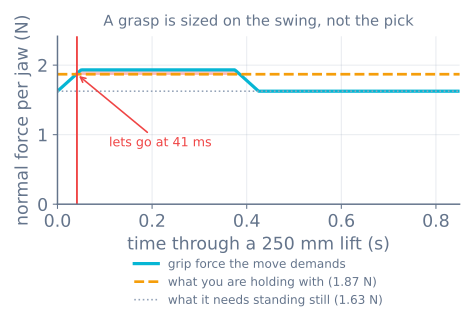
台架按 1.7 N 配的抓取,静态测试全过,0.9 s 抬升 40 ms 掉蛋——手臂还没走一厘米,读起来像“夹爪突然松手”而非配错。夹爪模拟器里拖抬升时间滑杆、其余不动,能看同样的故障。
不知道 a 就从真要走的运动拿。梯形或 S 形曲线直接给,a ≈ 4·d/t² 对行程 d、时间 t 的点到点运动是够用的包络。
算例:业余级手臂上的 200 g 零件
m= 0.2 kg、μ= 0.4(TPU 垫对烤漆钢)、n= 2、SF= 2- 运动:300 mm 用 0.6 s,
a ≈ 4 × 0.3 / 0.36 ≈ 3.3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jaw再对执行器能给的。SG90 在 30 mm 指上堵转 0.176 N·m 出 5.9 N,连续约 4.1 N——不够。按改动从小到大:力臂缩到 18 mm(堵转 9.8 N、连续 6.8 N),软垫提 μ,放慢运动,或换大舵机。夹爪模拟器实时权衡。
另两堵墙
夹持力有地板,也有两天花板,天花板把它从配算变成设计:
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush 是物体变形前承受的,量——厨房秤加几个祭天件进 20% 足够,胜过网上任何数。起点:草莓约 3 N,纸杯约 4 N,空 PET 瓶约 8 N,鸡蛋短轴约 30 N。
地板天花板之间是全部工程问题,常比以为的窄得多,再除手指刚度换毫米,常比舵机一档还窄——那时怎么设都不行。这就是下一篇,也是柔顺手指存在的理由。
吸盘配算,简版
走真空路线算术不同更简单:
F = ΔP · A · (1/SF) A = π·d²/4 for a round cup用像样的文丘里吸到低于大气 60 kPa,30 mm 盘理论 60000 × 0.000707 = 42 N。安全系数竖直取 2、水平取 4——吸盘剪切强度远低于正拉,坏在水平运动。漏比盘大重要:盘半出盒边不是强度减半,是不干活。
错误,按人们犯的顺序
- 按重量配,不按运动配。 快臂上加速度项通常比重大。
- μ 查表。 表假设干净干燥平整。用行李秤加斜坡量自己的。
- 忘
n。 两接触分载;单 V 槽接触不分。 - 按堵转扭矩设计。 舵机顶堵转烧,按约 70% 降额,见堵转讨论。
- 压坏天花板碎了才想起。 地板天花板一起查,只查一半等于半台夹爪。
- 几何问题加力治。 件滋出去是力封闭,挤不是修复。
下一步
- 摩擦、力封闭与为什么两接触是赌——加力过不了的几何测试
- 舵机夹爪力、堵转与柔顺——窗口、舵机档位,以及硬指为什么败
- 夹爪模拟器——拖上面的数看墙移动
- 取放状态机——夹爪调通后,外面时序
探索关联图谱
本教程所属的搭建
包含本教程的项目和学习路线。
延伸阅读