
Tutorial · Gevorderd · 25 min
Wrijving, krachtsluiting en waarom twee contacten een gok is
De wrijvingskegel, krachtsluiting, en de ene toets die vertelt of een tweevingersgreep houdt — een toets waarin de normaalkracht helemaal niet voorkomt.
De vraag die knijpen niet kan beantwoorden
Dit is de storing die iedereen tegenkomt in de eerste week met grijpers. Je pakt een kegel op, of een ei, of een taps toelopende flesdop. De bekken sluiten, het object zit vast, en dan schiet het als een watermelenzaad uit de grijper. Dus knijp je harder. Het schiet nog sneller eruit.
Die reactie is qua instinct juist en fysisch fout, en de reden is de twintig minuten waard die het begrijpen kost: of een tweevingersgreep houdt, hangt niet af van hoe hard je knijpt. De normaalkracht valt volledig weg uit de voorwaarde. Dat kun je met één regel algebra controleren, en zodra je dat hebt gedaan, is de helft van de mysterieuze grijperstoringen niet langer mysterieus.
De wrijvingskegel
Begin met één contact. Een vinger duwt met normaalkracht N tegen een oppervlak. De wrijving van Coulomb zegt dat de tangentiale kracht die het contact kan dragen voordat het glijdt maximaal μN is:
|F_t| ≤ μ · NDenk nu niet meer in twee getallen, maar in een vorm. De totale contactkracht is de vectorsom van de normaalcomponent en de tangentiale component. Kan de tangentiale component alles zijn tot μN, dan kan de totale krachtvector overal wijzen binnen een kegel rond de oppervlakenormaal, met een halve openingshoek van
φ = atan(μ) the friction angleDie kegel is de hele wrijving van Coulomb, getekend. Rubber op een 3D-geprint laagje bij μ = 0,6 geeft φ = 31°. Staal op droog PLA bij μ = 0,25 geeft 14°. Een natte aardbei levert je bijna niets.
| Contactpaar | μ (typisch) | Wrijvingshoek |
|---|---|---|
| TPU-pad op droog karton | 0,7 | 35° |
| Siliconen op glas | 0,6 | 31° |
| PLA op PLA | 0,35 | 19° |
| PLA op een gladde PET-fles | 0,25 | 14° |
| Alles op een nat of vettig oppervlak | 0,1 | 6° |
Daar volgen direct twee dingen uit. De hoek van de kegel hangt alleen af van de materialen — niet van de kracht, niet van het contactoppervlak, niet van hoe zwaar het object is. En de kegel is gecentreerd op de oppervlak-normaal, dus op de normaal van het vlak van het object, niet op de richting waarin jouw bekken toevallig duwt.
Dat tweede punt is waar de grepen sterven.
Krachtsluiting bij twee contacten
Een greep houdt als de contacten samen elke kracht-paarcombinatie kunnen weerstaan — elke combinatie van kracht en moment — die de wereld op het object afvuurt. Dat heet krachtsluiting, en in het specifieke geval van twee puntcontacten met wrijving klapt het samen tot iets dat je op een tekening kunt controleren:
Een greep met twee contacten heeft krachtsluiting als en slechts als de lijn die de twee contactpunten verbindt binnen beide wrijvingskegels ligt.
De intuïtie is dat twee contacten elkaars momenten alleen kunnen balanceren door elkaar recht langs de lijn ertussen te duwen. Ligt die lijn binnen de kegel, dan kan wrijving het contact daar vasthouden. Ligt hij er buiten, dan kan het contact in die richting geen kracht leveren, en draait of schuift het object tot het dat wel kan.
Pas dat nu toe op parallelle bekken en een taps object. De bekken zijn vlak en verticaal, dus de lijn die de contacten verbindt is horizontaal. Het vlak van het object helt over met de conische hoek θ, dus ook elke oppervlakenormaal helt θ af van horizontaal. De horizontale grijplijn ligt precies dan binnen een kegel met halve openingshoek φ die θ van horizontaal is gedraaid, als θ < φ:
holds ⟺ θ < atan(μ) ⟺ tan(θ) < μ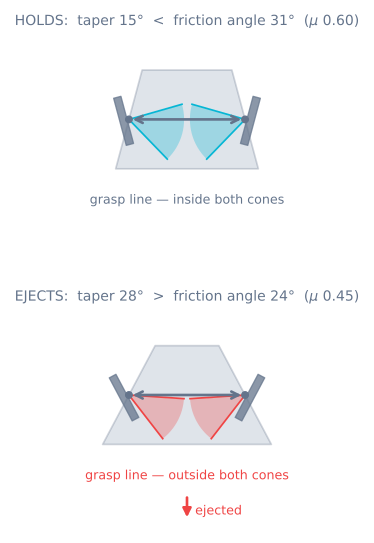
Er staat geen N in. Dat is het hele antwoord op de vraag waarom knijpen niet helpt. Knijpen verhoogt de normaalkracht, en die verhoogt de wrijvingskracht met precies dezelfde verhouding waarmee hij de wigkracht verhoogt die het object eruit probeert te duwen. De verhouding ligt vast, en die verhouding beslist.
Je kunt dat zien gebeuren in de gripper simulator: laad de preset met de conische hoek en sleep daarna de sluitregelaar van 0,4 mm naar het maximum. De grijpkracht gaat van 0,40 N naar 4,11 N — tien keer harder — en het oordeel verandert niet. Laat daarna de sluiting met rust en sleep μ van 0,45 naar 0,55. Bij 0,53 is de kegel ±27,9° en schiet het object er nog steeds uit; bij 0,55 is hij ±28,8°, gaat hij voorbij de conische hoek van 28°, en houdt de greep. Twee honderdsten van μ, en knijpen is nooit een argument in dit spel geweest.
Waarom je greep sterker conisch is dan je denkt
Uit tan(θ) < μ zou je kunnen concluderen dat dit alleen telt voor duidelijk kegelvormige onderdelen. Het telt veel vaker, omdat θ de lokale helling van het oppervlak ter hoogte van het contactvlak is, niet de algehele vorm van het object.
- Alles wat rond is. Pak een bal of een fles buiten de evenaar en het lokale vlak helt. Hoe verder je van het midden grijpt, hoe steiler de conische helling, en bij elk gebogen object is er een zone vlak bij de top waar geen enkele grijpkracht het vasthoudt.
- Afschuine hoeken. Spuitgietonderdelen hebben met opzet 1–3° afschot zodat ze uit de mal kunnen. Een gegoten beker is een kegel.
- Alles met een afschuining. Een afschuining van 45° vraagt μ > 1 om op dat vlak te houden, en dat heeft niets in je bezit.
- Meegaandheid die het contact verplaatst. Terwijl een zachte pad vervormt, wandelt het effectieve contactpunt om het object heen — vaak bergopwaarts, naar een steiler deel van het oppervlak. Een greep kan binnen de kegel beginnen en zich eruit bewegen.
De praktische versie van deze regel: kijk waar de pad daadwerkelijk raakt en vraag wat het raakvlak daar doet. Ligt het niet ongeveer evenwijdig aan het bekken, dan leun je op wrijving die je misschien niet hebt.
Vormsluiting: de oplossing die altijd werkt
Krachtsluiting heeft wrijving nodig. Vormsluiting niet — dat is het geval waarin de geometrie op zichzelf elke beweging voorkomt, zodat de greep ook bij μ = 0 houdt. Een as in een V-blok, een onderdeel dat in een passende nis gevangen zit, een pen door een gat: niets kan bewegen, hoe glibberig het ook is.
Met twee vingers krijg je bijna nooit echte vormsluiting. Wat je in plaats daarvan krijgt is gedeeltelijke vormsluiting, en dat is de wijziging met het hoogste rendement die je aan een falende grijper kunt doorvoeren:
| Wijziging | Wat het met het probleem doet |
|---|---|
| V-groef in de vinger | Maakt van één contact twee, met hoeken die jij kiest. Het object zit in de inkeping, en het conische argument geldt niet meer voor de uitwerprichting |
| Een nis die op het onderdeel is afgestemd | Volledige vormsluiting voor dat onderdeel. Onverslaanbaar wanneer je altijd hetzelfde oppakt |
| Een lip of een vishaak onder het object | De zwaartekracht wordt nu door geometrie gedragen, niet door wrijving. De greep hoeft alleen te voorkomen dat het omvalt |
| Zuigen in plaats van knijpen | Helemaal geen tangentiële eis op een glad vlak. Volstrekt andere faalwijzen |
| Zachte, meewikkende pads | Vergroten het contactvlak tot het meerdere vlakken met verschillende hoeken omvat, en dat is vormsluiting bij toeval — waarvoor zachte grijpers bestaan |
Het valt op wat er niet op die lijst staat: een grotere servo. De gripper simulator maakt dat pijnlijk duidelijk — het oordeel over de conische hoek verandert over de hele krachtbereik niet, en een grotere servo brengt je alleen dichter bij het stukken van het onderdeel.
μ verhogen is de andere hefboom
Kun je de geometrie niet veranderen, verander dan de materialen. Dat is goedkoop en werkt, binnen grenzen:
- TPU- of siliconenpads verdubbelen μ ten opzichte van kaal PLA ruwweg. Geprint TPU met 0,3 mm laaghoogte en een iets onvolledig geëxtrudeerde toplaag heeft nog meer grip, omdat de ribbels bijten.
- Maak de pads schoon. Stof en vingervet zijn de twee grootste niet-gelogde oorzaken van “het werkte eerst wel”. Een grijper die in een week minder wordt, heeft meestal een vieze pad en geen moe servo.
- Schuur pads niet glad. Glad maximaliseert het contactoppervlak, wat niets doet voor de wrijving van Coulomb, en minimaliseert de mechanische vergrendeling, wat alles doet.
- Weet wanneer μ instort. Nat, vettig, stoffig of bevroren, en je kunt er de helft van kwijt zonder waarschuwing. Komt een van die situaties in je toepassing voor, ontwerp dan op vormsluiting en behandel wrijving als bonus.
Er zit een plafond aan. Boven ongeveer 1,0 is μ zeldzaam voor droge technische materialen, dus de wrijvingshoek houdt rond 45° op. Een steiler vlak wordt nooit vastgehouden door knijpen, simpelweg niet.
Twee contacten is een gok, drie is een argument
Alles hierboven gold voor twee puntcontacten, want dat is wat een parallelle grijper is. Het is de moeite waard expliciet te maken wat je opgeeft door voor twee te kiezen.
Met twee contacten mag het object vrij draaien om de as die ze verbindt. Niets in de greep biedt daartegen verzet behalve het wrijvingsmoment van de contactvlakken — en dat is voor een werkelijk klein contactvlak vrijwel nul. Een tweevingersgreep op een lang object laat hem dus om zijn as draaien en slingeren, en die slinger verandert de effectieve conische helling bij de contacten, en dan laat hij los. Dit is de storing “hij draaide tijdens het omhooghalen uit de bekken”, en die is verschillend van zowel wegglijden als uitstoten.
Drie of meer contacten, verspreid over het object, nemen die vrijheid weg. Dat is grotendeels waarom industriële grijpers voor lastige onderdelen drie bekken hebben, en waarom een zachte grijper die om het object heen wikkelt wint van een stijve die knijpt, bij alles wat onregelmatig is.
Voor een bouw met twee vingers zijn dit de praktische maatregelen:
- Grijp door het zwaartepunt. Een grijplijn die door het zwaartepunt gaat heeft geen zwaartekrachtmoment om weer te staan. Ga je erbuiten, dan leun je op de wrijving van het contactvlak.
- Maak de pads groot en zacht, zodat het contact werkelijk een vlak met een echt wrijvingsmoment is, en geen punt.
- Versnel zachtjes. De draai om de as wordt aangedreven door het traagheidsmoment van de beweging — dat is dezelfde acceleratieterm die overheerst bij het bepalen van de grijpkracht.
- Oriënteer het onderdeel eerst als dat kan, zodat de lange as tussen de bekken loopt in plaats van er dwars over.
De checklist
Beantwoord deze vier vragen voordat je een vinger print:
- Wat doet het raakvlak waar de pad zal raken? Is het meer dan
atan(μ)gekanteld, dan houdt geen enkele grijpkracht het vast. Verander de geometrie of het contactpunt. - Welke μ heb ik werkelijk, nat en stoffig? Neem het pessimistische getal.
- Loopt de grijplijn vlak bij het zwaartepunt langs? Zo niet, dimensioneer dan op het moment, niet alleen op het gewicht.
- Kan ik gratis gedeeltelijke vormsluiting krijgen? Een V-groef kost niets bij het printen en haalt de hele klasse storingen weg.
Dimensioneer daarna de kracht — een volledig apart probleem met volledig eigen grenzen, behandeld in typen robotgrijpers en grijpkracht en in de gripper simulator, waar je de grens van wegglijden en de grens van verpletteren ziet verschuiven.
Volgende stap
- Typen robotgrijpers en grijpkracht — het krachtbudget, zodra de geometrie vaststaat
- Kracht, aanloop en meegaandheid van een servogrijper — waarom een stijve vinger niet naar zijn eigen venster kan richten
- De gripper simulator — sleep μ voorbij de conische hoek en zie de kegel opengaan
- Duwkracht en tractie — hetzelfde μN-argument, toegepast op wielen in plaats van vingers
Verken de graaf
Onderdeel van deze bouwprojecten
Projecten en leerroutes waarin deze tutorial voorkomt.
Verder lezen