
Руководство · Средний · 25 min
Трение, силовое замыкание и риск двух контактов
Конус трения, силовое замыкание и проверка удержания объекта двумя пальцами, в которой нормальная сила вообще не участвует.
Вопрос, на который не ответит усилие сжатия
Вот отказ, с которым сталкивается каждый на первой неделе работы с захватом. Вы поднимаете конус, яйцо или сужающуюся крышку бутылки. Челюсти закрываются, объект удерживается, а затем вылетает из захвата, как семечко арбуза. Вы сжимаете сильнее — он вылетает быстрее.
Эта реакция верна по смыслу, но ошибочна по физике, и причину стоит понять за двадцать минут: устойчивость захвата двумя пальцами не зависит от того, как сильно вы сжимаете. Нормальная сила полностью сокращается из условия. Это можно проверить одной строкой алгебры, и после этого половина загадочных отказов захвата перестаёт быть загадочной.
Конус трения
Начните с одного контакта. Палец действует на поверхность с нормальной силой N. Согласно трению Кулона, касательная сила, которую контакт выдерживает до скольжения, не превышает μN:
|F_t| ≤ μ · NТеперь перестаньте думать об этом как о двух числах и начните видеть форму. Равнодействующая контактной силы — векторная сумма нормальной и касательной составляющих. Если касательная составляющая может принимать любое значение до μN, вектор полной силы может направляться в любую точку конуса вокруг нормали к поверхности с полууглом
φ = atan(μ) the friction angleЭтот конус — схематическое изображение всего трения Кулона. Для резины по напечатанной накладке при μ = 0.6 получаем φ = 31°. Для стали по сухому PLA при μ = 0.25 — 14°. Мокрая клубника не даёт почти ничего.
| Пара контактов | μ (типичное) | Угол трения |
|---|---|---|
| Накладка из TPU по сухому картону | 0.7 | 35° |
| Силикон по стеклу | 0.6 | 31° |
| PLA по PLA | 0.35 | 19° |
| PLA по гладкой бутылке PET | 0.25 | 14° |
| Что угодно по мокрой или масляной поверхности | 0.1 | 6° |
Отсюда сразу следуют два вывода. Угол конуса зависит только от материалов — не от силы, не от площади контакта и не от массы объекта. Кроме того, конус центрирован на нормали поверхности, то есть на нормали к грани объекта, а не на направлении, в которое случайно давит палец.
Именно во втором пункте погибают захваты.
Силовое замыкание для двух контактов
Захват удерживает объект, если контакты вместе могут сопротивляться любому виду нагрузки — любой комбинации силы и момента, которую создаёт внешний мир. Это называется силовым замыканием, и для двух точечных контактов с трением оно сводится к проверке на чертеже:
Захват двумя контактами обладает силовым замыканием тогда и только тогда, когда линия, соединяющая две точки контакта, лежит внутри обоих конусов трения.
Интуиция проста: единственный способ, которым два контакта могут уравновесить моменты друг друга, — действовать непосредственно друг на друга вдоль линии между ними. Если эта линия лежит внутри конуса, трение может удерживать объект в контакте. Если снаружи, контакт не может обеспечить силу в этом направлении, и объект вращается или скользит до тех пор, пока не сможет.
Применим это к параллельным челюстям и сужающемуся объекту. Челюсти плоские и вертикальные, поэтому линия между контактами горизонтальна. Грань объекта наклонена на угол сужения θ, значит, каждая нормаль к поверхности также отклонена от горизонтали на θ. Горизонтальная линия захвата лежит внутри конуса с полууглом φ, центрированного под углом θ к горизонтали, ровно при θ < φ:
holds ⟺ θ < atan(μ) ⟺ tan(θ) < μ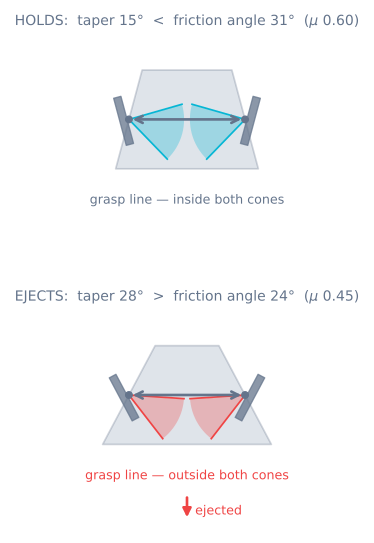
Здесь нет N. Это весь ответ на вопрос «почему усилие сжатия не помогает». Сжатие увеличивает нормальную силу, а сила трения растёт ровно в той же пропорции, что и расклинивающая сила, пытающаяся выбросить объект. Отношение фиксировано, и именно оно определяет результат.
Это можно увидеть в симуляторе захвата: загрузите предустановку сужения, затем перетащите ползунок закрытия от 0.4 mm до верхнего положения. Сила захвата изменяется с 0.40 N до 4.11 N — в десять раз — а результат не меняется. Затем оставьте закрытие неизменным и перетащите μ от 0.45 до 0.55. При 0.53 конус равен ±27.9°, и объект всё ещё выбрасывается; при 0.55 он равен ±28.8°, превышает сужение 28°, и захват удерживает объект. Две сотых μ — и усилие сжатия никогда не было частью аргумента.
Почему ваш захват сужается сильнее, чем кажется
Прочитав tan(θ) < μ, можно решить, что это важно только для явно конических деталей. На практике это встречается гораздо чаще, потому что θ — локальный наклон поверхности в пятне контакта, а не общая форма объекта.
- Всё круглое. Если взять шар или бутылку не по экватору, локальная грань будет наклонена. Чем дальше от центра вы захватываете, тем больше сужение, и у каждого изогнутого объекта есть зона около вершины, где никакое усилие захвата не удержит его.
- Проектные уклоны для извлечения деталей. Литые детали имеют уклон 1–3°, чтобы их можно было извлечь из формы. Литой стакан является конусом.
- Любая деталь с фаской. Для фаски 45° удержание на этой грани требует μ > 1, а такого нет ни у одного вашего материала.
- Податливость, перемещающая контакт. Когда мягкая накладка деформируется, эффективная точка контакта перемещается по объекту — часто вверх, на более крутую часть поверхности. Захват может начаться внутри конуса и сам выйти из него.
Практическая формула правила: посмотрите, где накладка действительно касается объекта, и спросите, что делает касательная плоскость. Если она не примерно параллельна челюсти, вы полагаетесь на трение, которого у вас может не оказаться.
Замыкание формы: исправление, которое всегда работает
Силовое замыкание требует трения. Замыкание формы не требует — это случай, когда сама геометрия не допускает движения, поэтому захват удерживает объект даже при μ = 0. Вал в V-образном блоке, деталь в соответствующем кармане, штифт в отверстии: ничто не может двигаться независимо от скользкости.
Двумя пальцами почти невозможно получить настоящее замыкание формы. Вместо него получается частичное замыкание формы, и это самое ценное изменение, которое можно внести в неработающий захват:
| Изменение | Как оно меняет проблему |
|---|---|
| V-образная канавка на пальце | Превращает один контакт в два под выбранными углами. Объект находится в вырезе, и аргумент о сужении больше не относится к направлению выброса |
| Фигурный карман, соответствующий детали | Полное замыкание формы для этой детали. Идеальное решение, если вы всегда поднимаете одну и ту же деталь |
| Выступ или крючок под объектом | Вес теперь держит геометрия, а не трение. Захвату достаточно не дать объекту опрокинуться |
| Вакуум вместо зажима | На гладкой грани вообще нет требования к касательной силе. Полностью другие режимы отказа |
| Мягкие оборачивающие накладки | Увеличивают пятно контакта до охвата нескольких граней под разными углами — это случайное замыкание формы; именно для этого нужны мягкие захваты |
Обратите внимание, чего нет в списке: сервопривода большего размера. Симулятор захвата делает это очевидным — результат по сужению не меняется во всём диапазоне сил, а сервопривод большего размера только приближает вас к раздавливанию детали.
Другой рычаг — увеличение μ
Если изменить геометрию нельзя, измените материалы. Это дёшево и работает в пределах ограничений:
- Накладки из TPU или силикона примерно удваивают μ по сравнению с голым PLA. Напечатанный TPU с высотой слоя 0.3 mm и слегка недодавленным верхним слоем ещё цепче, потому что его гребни вгрызаются в поверхность.
- Очищайте накладки. Пыль и масло на пальцах — две самые частые причины, о которых не записывают, когда говорят, что «раньше работало». Захват, который ухудшается за неделю, обычно означает грязную накладку, а не уставший сервопривод.
- Не шлифуйте накладки до гладкости. Гладкая поверхность максимизирует площадь контакта, которая ничего не даёт трению Кулона, и минимизирует механическое зацепление, которое даёт всё.
- Знайте, когда μ резко падает. Во влажной, масляной, пыльной или покрытой инеем среде можно без предупреждения потерять половину μ. Если в применении есть что-то из перечисленного, проектируйте замыкание формы, а трение считайте бонусом.
Здесь есть предел. Значение μ выше примерно 1.0 для сухих инженерных материалов редко, поэтому угол трения достигает максимум около 45°. Более крутая грань никогда не будет удержана зажимом — и всё.
Два контакта — это риск, три — надёжность
Всё выше относилось к двум точечным контактам, потому что именно такие использует параллельный захват. Стоит явно сказать, от чего вы отказываетесь, выбирая два.
При двух контактах объект может свободно вращаться вокруг оси, соединяющей их. Ничто в захвате не сопротивляется этому, кроме момента трения пятен контакта, который для действительно малого пятна почти равен нулю. Поэтому захват двумя пальцами длинного объекта позволяет ему поворачиваться и раскачиваться; затем раскачка меняет эффективное сужение в контактах, и объект выходит. Это отказ «он провернулся в челюстях при подъёме», отличный и от проскальзывания, и от выбрасывания.
Три или более контактов, распределённых вокруг объекта, устраняют эту свободу. Именно поэтому промышленные захваты для неудобных деталей часто имеют три пальца, а мягкий оборачивающий захват превосходит жёсткий зажимной на любых неправильных объектах.
Для конструкции с двумя пальцами практические меры такие:
- Расположите линию захвата через центр масс. Тогда момент силы тяжести относительно линии захвата равен нулю. При смещении от центра вы полагаетесь на трение пятна.
- Сделайте накладки большими и мягкими, чтобы контакт действительно был пятном с реальным моментом трения, а не точкой.
- Разгоняйтесь плавно. Поворот вызывается моментом инерции перемещения — это тот же член ускорения, который определяет расчёт силы захвата.
- По возможности сначала ориентируйте деталь так, чтобы её длинная ось проходила между челюстями, а не поперёк них.
Чек-лист
Перед печатью пальца ответьте на четыре вопроса:
- Что делает касательная плоскость в месте, где будет касаться накладка? Если она наклонена больше чем на
atan(μ), никакая сила захвата не удержит деталь. Измените геометрию или точку контакта. - Какое μ у меня действительно есть во влажной и пыльной среде? Возьмите пессимистичное значение.
- Проходит ли линия захвата рядом с центром масс? Если нет, рассчитывайте момент, а не только вес.
- Могу ли я бесплатно получить частичное замыкание формы? V-образная канавка ничего не стоит при печати и устраняет целый класс отказов.
Затем рассчитайте силу — это совершенно отдельная задача с отдельными ограничениями; ей посвящено руководство типы роботозахватов и сила сжатия и симулятор захвата, где можно наблюдать, как перемещаются границы проскальзывания и разрушения.
Далее
- Типы роботозахватов и сила сжатия — бюджет сил после определения геометрии
- Сила, заклинивание сервопривода и податливость захвата — почему жёсткий палец не может удерживать собственный диапазон
- Симулятор захвата — перетащите μ за пределы сужения и следите, как раскрывается конус
- Сила толкания и сцепление — тот же аргумент μN, применённый к колёсам вместо пальцев
Исследуйте граф
Входит в эти сборки
Проекты и учебные пути, в которые входит это руководство.
Дополнительные материалы