
Tutorial · Mittelstufe · 25 Min. Lesezeit
Roboterarmtypen: Cartesian, SCARA, Delta, 6-Achs
Vergleiche die vier Arm-Architekturen nach Arbeitsraum, Steifigkeit, Tempo und Mathematik – warum serielle und parallele Arme die leichte Richtung tauschen.
Einleitung
Der Zwei-Gelenk-Arm ist eine Architektur von mehreren, und die Wahl zwischen ihnen fällt, bevor irgendein Code existiert. Sie legt die Form des erreichbaren Raums fest, wie steif die Maschine ist, wie schnell sie fahren kann und wie schwer die Kinematik zu lösen ist.
Falsch gewählt, und keine Abstimmung holt es zurück. Ein 6-Achs-Arm, der den ganzen Tag flaches Pick-and-Place machen soll, ist langsamer und wackliger als der billigere SCARA; ein Portal, das schräg in eine Kiste greifen soll, kann es schlicht nicht.
Die Trennung, die zählt: seriell oder parallel
Alles andere ist Detail neben dieser einen.
Ein serieller Arm ist eine einzige Kette. Jedes Gelenk trägt jedes Gelenk dahinter, plus Nutzlast. Das gibt großen Arbeitsraum für das verbaute Volumen, und es heißt, der Schultermotor hebt den Ellbogenmotor, den Handgelenkmotor und das Werkzeug — Steifigkeit und Traglast fallen also nach außen ab.
Ein paralleler Arm treibt eine Plattform über mehrere Ketten zugleich. Last teilt sich, die Aktoren können auf der festen Basis sitzen, und die bewegte Struktur kann fast nichts sein. Das kauft enorme Steifigkeit und Tempo und kostet Arbeitsraum: Parallele Maschinen erreichen einen Bruchteil des Volumens, das sie belegen.
Die vier, denen du wirklich begegnest
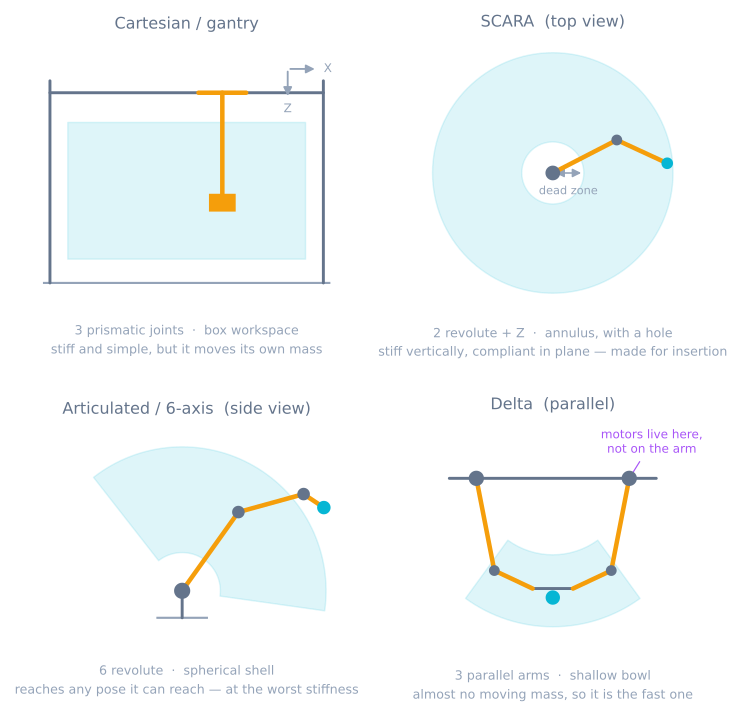
Cartesian / Portal. Drei Linearachsen im rechten Winkel. Die Kinematik ist trivial, weil die Gelenkwerte die Koordinaten sind — nirgends Trigonometrie. Steif, genau, billig präzise zu bauen. Die Preise sind Stellfläche und Masse: Der Rahmen muss größer sein als der Arbeitsraum, und jede Fahrt schleppt einen Portalbalken mit. Dein 3D-Drucker ist einer.
SCARA. Zwei Drehgelenke in horizontaler Ebene, eine vertikale Linearachse und ein drehendes Handgelenk. Der Name ist das Lastenheft: Selective Compliance — steif entlang Z, bewusst nachgiebig in horizontaler Ebene, sodass ein Teil, das in ein Loch gedrückt wird, seitlich ausweichen und finden kann statt zu klemmen oder zu brechen. Sehr schnell in der Ebene, und der Arbeitsraum ist ein Ring mit toter Zone in der Mitte, wo der Arm sich nicht eng genug falten kann.
Gelenkarm / 6-Achs. Sechs Drehgelenke. Der einzige der vier, der das Werkzeug in seinem Bereich auf beliebige Position und Orientierung bringen kann — weshalb er Schweißen, Lackieren und allgemeine Arbeit dominiert. Er zahlt dafür mit dem schlechtesten Steifigkeit-zu-Reichweite-Verhältnis und der härtesten Kinematik.
Delta. Drei Arme von einer festen Basisplatte zu einer kleinen bewegten Plattform, mit Parallelogrammgestängen, die die Plattform waagerecht halten. Alle drei Motoren sitzen am Rahmen, also ist die bewegte Masse ein paar Karbonstäbe plus Plattform — weshalb Industriedeltas locker über hundert Picks pro Minute schaffen. Der Arbeitsraum ist eine flache Schale darunter, und die klassische Form gibt dir nur Translation.
Wissenswert, aber seltener: die Stewart-Plattform, sechs Linearbeine zu einer Plattform, mit voller Sechs-Achs-Bewegung bei außerordentlicher Steifigkeit über winzigem Bereich. Flugsimulatoren und Werkzeugmaschinen.
Vorwärts und invers tauschen Schwierigkeit
Das ist der Teil, der Leute erwischt, und es ist echte Symmetrie statt Zufall.
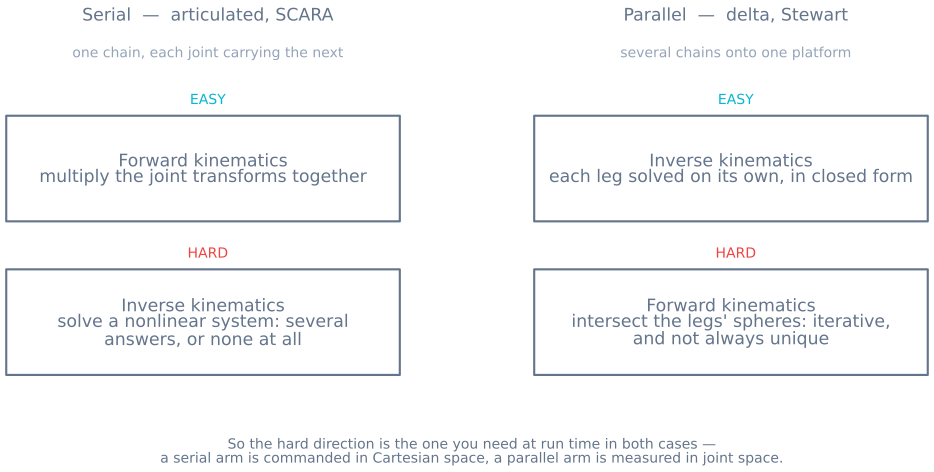
Für einen seriellen Arm ist Vorwärtskinematik — Gelenkwinkel zu Werkzeugpose — eine Kette von Matrixmultiplikationen. Funktioniert immer, ist schnell, und es gibt exakt eine Antwort. Inverse Kinematik ist die schwere Richtung: ein nichtlineares System mit mehreren Lösungen (Ellbogen oben und unten, und mehr davon bei sechs Gelenken) oder gar keiner.
Für einen parallelen Arm ist es umgekehrt. Bei gegebener Plattformpose wird jedes Bein unabhängig per simpler Geometrie gelöst — geschlossen, eine Antwort pro Bein. Aber von gemessenen Beinlängen zurück zur Plattformpose heißt, mehrere Kugeln gleichzeitig zu schneiden — was einen iterativen Löser braucht und nicht immer eine eindeutige Antwort hat.
Die Pointe: In beiden Fällen ist die schwere Richtung die, die du zur Laufzeit brauchst, weil du eine Maschine im kartesischen Raum kommandierst und im Gelenkraum misst. Serielle Arme liefern daher möglichst eine geschlossene IK-Lösung mit — der Grund, warum die meisten industriellen 6-Achser drei Handgelenkachsen durch einen Punkt legen, ist, dass diese Geometrie eine exakte Lösung überhaupt erst existieren lässt. Delta-Steuerungen dagegen fahren inverse Kinematik fröhlich in Schleife und greifen nur zur Kalibrierung zur iterativen Vorwärtslösung.
Der Arbeitsraum ist nicht die Zahl im Datenblatt
„Reichweite: 900 mm“ beschreibt einen Radius, und fast nichts dieser Kugel ist nutzbar.
Es gibt eine innere Grenze, wo der Arm sich nicht eng genug falten kann. Es gibt einen Boden. Es gibt Gelenkgrenzen, die ganze Sektoren wegschneiden. Und — das, was Leute überrascht — das erreichbare Volumen schrumpft dramatisch, sobald du eine bestimmte Werkzeugorientierung verlangst, denn einen Punkt mit vertikal gehaltenem Greifer zu erreichen ist eine viel stärkere Einschränkung, als ihn überhaupt zu erreichen.
Zwei Gewohnheiten fixen das, bevor es dich einen Neubau kostet:
- Modelliere den geschickten Arbeitsraum, nicht den erreichbaren: die Menge der Punkte, die du in der Orientierung erreichst, die der Job wirklich braucht.
- Prüfe die Ecken deiner Aufgabe, nicht ihre Mitte. Maschinen werden auf der leichten Pose gewählt und von der sperrigen besiegt.
Der Roboterarm-Simulator zeigt die Zwei-Gelenk-Version davon direkt — ziehe ein Ziel an die Grenze und schau zu, wie Lösungen verschwinden.
Singularitäten sind architekturtypisch
Eine Singularität ist eine Konfiguration, wo der Arm die Fähigkeit verliert, sich in eine Richtung zu bewegen, und wo die Gelenkgeschwindigkeit für moderate Werkzeuggeschwindigkeit gegen unendlich geht.
Serielle Arme haben sie an der Arbeitsraumgrenze — voll gestreckt, unfähig weiter hinaus — und im Inneren, am berühmtesten die Handgelenksingularität, wo zwei Handgelenkachsen fluchten und ein Freiheitsgrad verschwindet. Symptom ist ein Handgelenk, das plötzlich eine halbe Drehung peitscht, während das Werkzeug sich kaum bewegt.
Parallele Arme haben eine fiesere Sorte. Neben Freiheit zu verlieren können sie mitten im Arbeitsraum eine unkontrollierbare dazugewinnen, wo die Plattform bei blockierten Aktoren lokal frei beweglich wird. Das ist ein Steifigkeitsversagen statt Geschwindigkeitsversagen, und du kannst im Normalbetrieb hineinfahren statt nur an den Rändern.
Einen wählen
| Wenn der Job ist | Nimm | Weil |
|---|---|---|
| Flache Schichtarbeit in einer Kiste — Drucken, Fräsen, Plotten | Cartesian | Triviale Kinematik, hohe Steifigkeit, Genauigkeit ist billig |
| Schnelles Pick-and-Place zwischen zwei Höhen | SCARA | Schnell in der Ebene, und die Nachgiebigkeit ist fürs Fügen gebaut |
| Alles mit beliebigen Werkzeugwinkeln | Gelenkarm | Der einzige mit echter Sechs-Achs-Freiheit |
| Sehr hohe Rate, leichte Teile, flaches Volumen | Delta | Motoren am Rahmen heißt fast keine bewegte Masse |
| Winziger Bereich, riesige Steifigkeit, sechs Achsen | Stewart-Plattform | Last über sechs Beine geteilt |
Tempo und Steifigkeit folgen bewegter Masse, und die folgt dem Motorsitz. Diese eine Idee erklärt fast die ganze Tabelle.
Was das für einen Hobbybau ändert
Fast jeder Hobbyarm ist ein Gelenkarm, weil Servohalterungen das Einfachste zum Zusammenschrauben sind — und es ist auch die Architektur, die am meisten unter Hobbytoleranzen leidet. Spiel an der Schulter multipliziert sich bis zum Greifer mit der ganzen Armlänge — 4° an einem Gelenk mit 150-mm-Glied sind 10,5 mm am Werkzeug.
Daraus folgen drei Dinge:
- Lege Schweres tief. Ein Servo am Handgelenk ist eine Masse, die die Schulter über den längsten Hebel beschleunigt, den du hast.
- Profilieren die Fahrten. Ein Sprungkommando an der Basis wird am Werkzeug zum sichtbaren Wackeln, weil der Arm eine Feder mit Masse am Ende ist. Bewegungsprofile fixen mehr Armwackeln als steifere Halter.
- Erwäge, keinen Gelenkarm zu bauen. Ist die Aufgabe flach, schlägt ein Portal aus zwei Linearschienen einen Servoarm bei Genauigkeit für weniger Geld — und seine Kinematik kannst du schon schreiben.
Wenn es schiefgeht
| Symptom | Meistens |
|---|---|
| Arm erreicht den Testpunkt, aber nicht den echten | Geschickter Arbeitsraum kleiner als der erreichbare |
| Handgelenk peitscht mitten in der Fahrt herum | Handgelenksingularität — zwei Achsen fluchten |
| IK liefert eine Pose, die der Arm nicht einnehmen kann | Lösung existiert mathematisch, verletzt aber eine Gelenkgrenze |
| Delta-Plattform fühlt sich an einer Stelle weich an | Parallele Singularität im Arbeitsraum |
| Genauigkeit nah an der Basis brav, bei Vollauslage mau | Serielle Nachgiebigkeit und Spiel, per Hebel multipliziert |
| Werkzeug zittert nach jeder Fahrt nach | Nicht Steifigkeit — ein unprofilierter Beschleunigungssprung |
| Position wiederholt, liegt aber falsch | Kinematikparameter, nicht der Regler: Gliedlängen messen |
Die letzte Zeile verdient den Schluss. Die Genauigkeit eines seriellen Arms hängt von Gliedlängen und Gelenkoffsets ab, die du deklariert hast, und ein Millimeter Fehler in einer Gliedlänge ist überall im Arbeitsraum ein Millimeter Fehler am Werkzeug. Es wiederholt perfekt und liegt überall falsch — das Versagen, das am wenigsten wie ein Mechanikproblem aussieht und am häufigsten eines ist.
Den Graphen erkunden
Teil dieser Bauprojekte
Projekte und Lernpfade, die dieses Tutorial enthalten.
Weiterführende Literatur