
Tutorial · Intermediário · 25 min
Tipos de braço robótico: Cartesian, SCARA, delta e de 6 eixos
Compare braços Cartesian, SCARA, articulados e delta por espaço de trabalho, rigidez e velocidade, e veja como se inverte a dificuldade da cinemática.
Introdução
O braço de dois elos é apenas uma entre várias arquiteturas, e a escolha entre elas precisa ser feita antes de escrever qualquer código. Essa decisão determina a forma do espaço de trabalho, a rigidez da máquina, sua velocidade máxima e a dificuldade de resolver a cinemática.
Escolher a arquitetura errada não pode ser corrigido apenas com ajustes. Um braço de 6 eixos destinado a realizar coleta e colocação planar durante todo o dia é mais lento e flexível que um SCARA, que ainda custa menos. Um pórtico projetado para alcançar o interior de uma caixa em ângulo simplesmente não consegue executar essa tarefa.
A divisão que importa: serial ou paralelo
Fora dessa distinção, quase tudo é detalhe.
Um braço serial é uma única cadeia. Cada articulação suporta todas as que estão à frente dela, além da carga útil. Isso proporciona um grande espaço de trabalho para o volume ocupado pela máquina, mas significa que o motor do ombro precisa sustentar o motor do cotovelo, o motor do punho e a ferramenta. Por isso, a rigidez e a carga útil diminuem à medida que o braço se estende.
Um braço paralelo aciona uma plataforma por meio de várias cadeias ao mesmo tempo. A carga útil é compartilhada, os atuadores podem ficar na base fixa e a estrutura móvel pode se limitar a poucos componentes. Isso proporciona rigidez e velocidade enormes, mas reduz o espaço de trabalho: máquinas paralelas alcançam apenas uma fração do volume que ocupam.
As quatro que você realmente encontrará
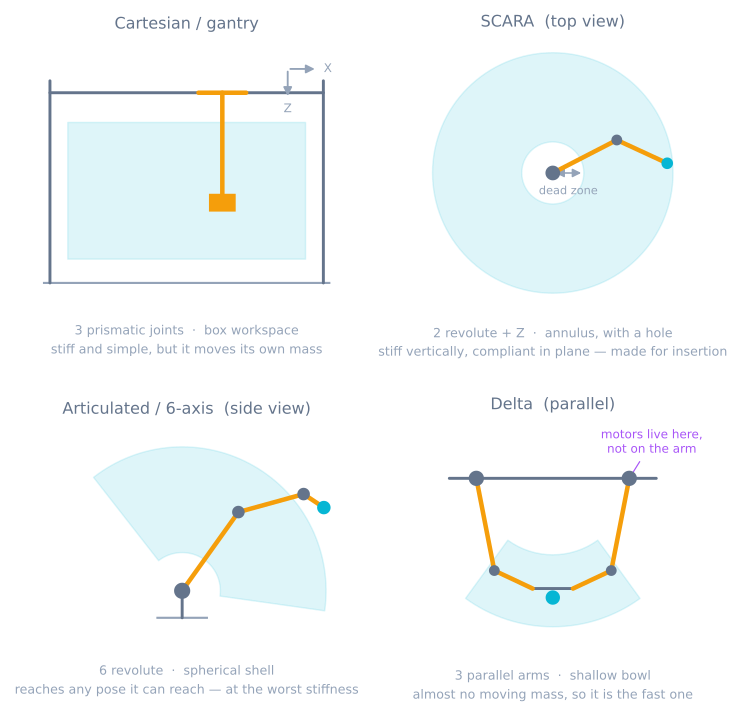
Cartesian / pórtico. Três eixos prismáticos dispostos em ângulos retos. A cinemática é trivial porque os valores das articulações são as coordenadas — não há trigonometria em lugar nenhum. A máquina é rígida, precisa e fácil de fabricar com alta precisão. Os custos são a área ocupada e a massa: o pórtico precisa ser maior que o espaço de trabalho, e cada movimento desloca uma de suas vigas. Sua impressora 3D é uma delas.
SCARA. Duas articulações rotativas que giram em um plano horizontal, um eixo prismático vertical e um punho rotativo. O nome define a proposta de projeto: Selective Compliance — um mecanismo rígido ao longo do eixo Z e deliberadamente complacente no plano horizontal. Assim, uma peça pressionada contra um furo pode se deslocar lateralmente para se alinhar à abertura, em vez de travar ou quebrar. O movimento no plano é muito rápido, e o espaço de trabalho é uma região anular com uma zona morta no centro, onde o braço não se dobra o suficiente.
Articulado / de 6 eixos. Seis articulações rotativas. É o único dos quatro que pode colocar a ferramenta em uma posição e orientação arbitrárias ao longo de toda a faixa de movimento e, por isso, domina aplicações de soldagem, pintura e uso geral. O preço é a pior relação entre rigidez e alcance e a cinemática mais difícil.
delta. Três braços partem de uma placa-base fixa e chegam a uma pequena plataforma móvel, com mecanismos em paralelogramo que mantêm a plataforma nivelada. Os três motores são fixados na estrutura; portanto, a massa móvel se resume a algumas hastes de carbono e à plataforma. É essa característica que permite aos robôs delta industriais executar mais de cem coletas por minuto. O espaço de trabalho é uma tigela rasa abaixo da máquina, e a forma clássica oferece apenas translação.
Vale conhecer, mas é mais raro: a plataforma de Stewart, com seis pernas prismáticas ligadas a uma plataforma, oferece movimento completo em seis eixos com rigidez extraordinária em uma faixa minúscula. Simuladores de voo e máquinas-ferramenta.
A dificuldade da cinemática direta e inversa se inverte
Esta é a parte que costuma surpreender, e se trata de uma simetria real, não de uma coincidência.
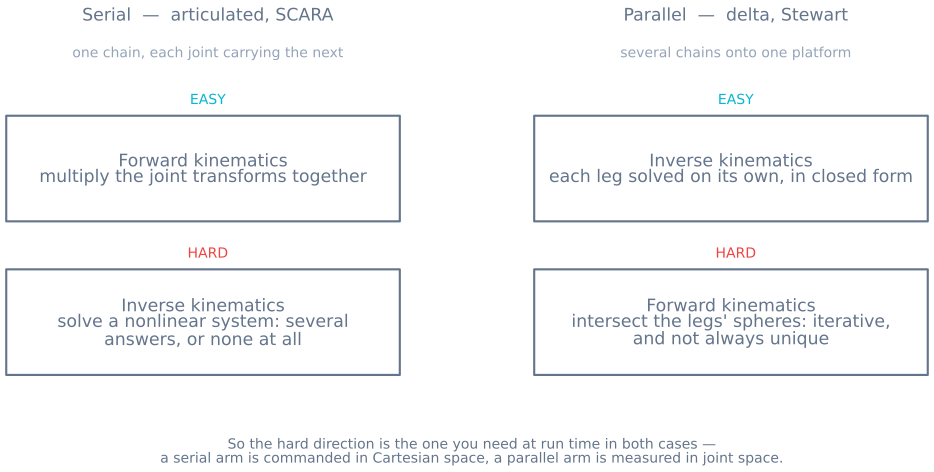
Em um braço serial, a cinemática direta — dos ângulos das articulações à pose da ferramenta — corresponde a uma cadeia de multiplicações de matrizes. Esse cálculo sempre funciona, é rápido e tem exatamente uma resposta. A cinemática inversa é a direção difícil: um sistema não linear com múltiplas soluções — cotovelo para cima, cotovelo para baixo e outras quando há seis articulações — ou nenhuma.
Em um braço paralelo, ocorre o contrário. Dada a pose da plataforma, cada perna é resolvida de forma independente por uma geometria simples, em forma fechada e com uma solução por perna. Passar dos comprimentos medidos das pernas até a pose da plataforma, porém, significa encontrar a interseção de várias esferas ao mesmo tempo. Isso exige um solucionador iterativo e nem sempre produz uma solução única.
O problema é que, nos dois casos, a direção difícil é necessária em tempo de execução, pois se comanda a máquina no espaço cartesiano e se mede suas posições no espaço das articulações. Por isso, os braços seriais normalmente incluem uma solução de IK em forma fechada sempre que possível. Essa é a razão pela qual a maioria dos braços industriais de 6 eixos faz os três eixos do punho passarem por um único ponto: essa geometria permite que uma solução exata exista. Os controladores delta, por outro lado, executam cinemática inversa em um laço sem dificuldade e só recorrem à solução iterativa da cinemática direta durante a calibração.
O espaço de trabalho não é o número da folha de dados
“Alcance: 900 mm” descreve um raio, e quase nenhuma parte dessa esfera é utilizável.
Há um limite interno em que o braço não se dobra o suficiente. Há um piso. Há limites de articulação que eliminam setores inteiros. E, como costuma surpreender, o volume alcançável diminui drasticamente quando se exige uma orientação específica da ferramenta, porque alcançar um ponto mantendo a garra vertical impõe uma restrição muito mais forte do que simplesmente alcançar esse ponto.
Dois hábitos resolvem esse problema antes que ele exija uma reconstrução:
- Modele o espaço de trabalho com a orientação exigida, não apenas o espaço alcançável: o conjunto de pontos que pode ser alcançado na orientação realmente exigida pela tarefa.
- Verifique os casos extremos da tarefa, não o caso central. As máquinas são escolhidas com base na pose fácil e se revelam inadequadas na pose difícil.
O simulador de braço robótico mostra diretamente a versão de dois elos — arraste um alvo até a borda e veja as soluções desaparecerem.
Singularidades são específicas da arquitetura
Uma singularidade é uma configuração em que o braço perde a capacidade de se mover em determinada direção e a velocidade das articulações necessária para imprimir uma velocidade moderada à ferramenta tende ao infinito.
Braços seriais apresentam singularidades na borda do espaço de trabalho — totalmente estendidos e incapazes de avançar mais — e também no interior. O caso mais conhecido é a singularidade do punho, na qual dois eixos do punho se alinham e um grau de liberdade desaparece. O sintoma é um punho que gira subitamente meia volta enquanto a ferramenta mal se move.
Braços paralelos apresentam uma variedade mais traiçoeira de singularidades. Além de perder graus de liberdade, eles podem ganhar um grau de liberdade incontrolável no meio do espaço de trabalho, onde a plataforma fica localmente livre para se mover com os atuadores bloqueados. Essa é uma falha de rigidez, e não de velocidade, na qual é possível entrar durante o trabalho comum, e não apenas nas bordas.
Escolhendo uma
| Característica do trabalho | Escolha | Motivo |
|---|---|---|
| Trabalho plano em camadas dentro de uma caixa — impressão, fresagem, plotagem | Cartesian | Cinemática trivial, alta rigidez e precisão com baixo custo |
| Coleta e colocação rápida entre duas alturas | SCARA | Movimento rápido no plano e complacência projetada para inserção |
| Necessidade de ângulos de ferramenta arbitrários | Articulado | O único com liberdade real em seis eixos |
| Vazão muito alta, peças leves e volume raso | delta | Motores na estrutura e massa móvel quase nula |
| Faixa minúscula, rigidez enorme e seis eixos | Plataforma de Stewart | Carga útil compartilhada entre seis pernas |
A velocidade e a rigidez acompanham a massa móvel, que depende de onde os motores são instalados. Essa única ideia explica quase toda a tabela.
O que isso muda em uma construção de hobby
Quase todo braço de hobby é articulado porque os suportes de servo tornam essa a opção mais fácil de montar — e também é a arquitetura que mais sofre com as tolerâncias típicas de um projeto hobby. A folga no ombro é amplificada pelo comprimento total do braço até chegar à garra: 4° em uma articulação que movimenta um elo de 150 mm equivalem a 10,5 mm na ferramenta.
Três decisões decorrem disso:
- Coloque os componentes pesados na base. Um servo no punho acrescenta massa que o ombro precisa acelerar com a maior alavanca disponível.
- Use perfis de movimento. Um salto no comando de velocidade da base se transforma em uma oscilação visível na ferramenta, porque o braço se comporta como uma mola com uma massa na ponta. Perfis de movimento corrigem mais oscilação do que suportes mais rígidos.
- Considere não construir um braço articulado. Se a tarefa for plana, um pórtico feito com dois trilhos lineares será mais preciso que um braço de servo e exigirá menos dinheiro — além de você já saber escrever a cinemática.
Quando dá errado
| Sintoma | Causa provável |
|---|---|
| O braço alcança o ponto de teste, mas não o ponto real | O espaço de trabalho na orientação exigida é menor que o espaço alcançável em geral |
| O punho gira subitamente no meio do movimento | Singularidade do punho — dois eixos alinhados |
| A cinemática inversa retorna uma pose que o braço não pode assumir | A solução existe matematicamente, mas viola um limite de articulação |
| A plataforma delta parece mole em um ponto | Singularidade de mecanismo paralelo dentro do espaço de trabalho |
| A precisão é boa perto da base, mas ruim no alcance máximo | Complacência e folga do braço serial, amplificadas pela alavanca |
| A ferramenta treme após cada movimento | Não é falta de rigidez, mas uma transição de aceleração sem perfil de movimento |
| A posição se repete, mas está errada | Parâmetros cinemáticos, e não o controlador: meça os comprimentos dos elos |
Vale terminar pela última linha. A precisão de um braço serial depende dos comprimentos dos elos e dos deslocamentos das articulações que você declarou. Um erro de 1 mm no comprimento de um elo produz um erro de 1 mm na ferramenta em todo o espaço de trabalho. A posição se repete perfeitamente, mas está errada em todo lugar — exatamente o tipo de falha que menos parece um problema mecânico e mais vezes é um.
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar