
Tutorial · Intermedio · 25 min
Tipos de brazos robóticos: cartesiano, SCARA, delta y 6 ejes
Compara cuatro arquitecturas de brazo robótico por espacio de trabajo, rigidez, velocidad y matemática, y por qué serie y paralelo invierten la dirección fácil.
La división que importa: serie o paralelo
Todo lo demás es detalle junto a esta.
Un brazo serie es una sola cadena. Cada articulación carga todas las articulaciones más allá de ella, más la carga. Eso da un gran espacio de trabajo para el volumen que ocupa la máquina, y significa que el motor del hombro está levantando el motor del codo, el motor de la muñeca y la herramienta, así que la rigidez y la carga caen cuanto más afuera llegas.
Un brazo paralelo acciona una plataforma mediante varias cadenas a la vez. La carga se reparte, los actuadores pueden ir en la base fija y la estructura móvil puede ser casi nada. Eso compra una rigidez y velocidad enormes, y cuesta espacio de trabajo: las máquinas paralelas alcanzan una fracción del volumen que ocupan.
Los cuatro que realmente verás
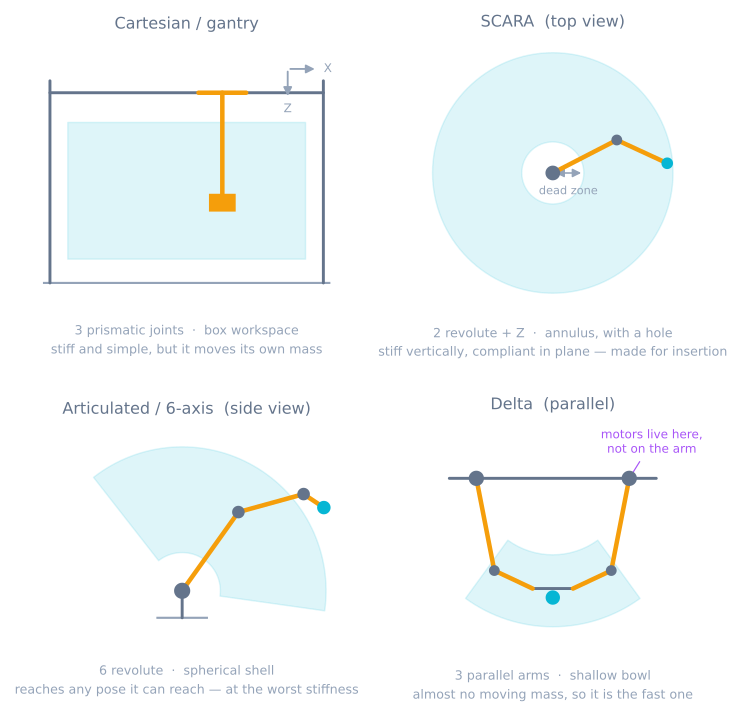
Cartesiano / pórtico. Tres ejes prismáticos en ángulo recto. La cinemática es trivial porque los valores articulares son las coordenadas, sin trigonometría en ningún sitio. Rígido, preciso, barato de hacer preciso. Los costes son huella y masa: el marco debe ser mayor que el espacio de trabajo, y cada movimiento arrastra una viga del pórtico. Tu impresora 3D es uno.
SCARA. Dos articulaciones rotacionales girando en un plano horizontal, un eje prismático vertical y una muñeca giratoria. El nombre es la especificación de diseño: Selective Compliance —rígido en Z, deliberadamente flexible en el plano horizontal, para que una pieza presionada en un agujero pueda desplazarse de lado para encontrarlo en lugar de atascarse o romperse. Muy rápido en plano, y el espacio de trabajo es un anillo con una zona muerta en el centro donde el brazo no puede plegarse lo suficiente.
Articulado / 6 ejes. Seis articulaciones rotacionales. El único de los cuatro que puede poner la herramienta en una posición y orientación arbitrarias en todo su rango, por eso domina la soldadura, la pintura y el trabajo general. Lo paga con la peor relación rigidez-alcance y la cinemática más difícil.
Delta. Tres brazos desde una placa base fija hasta una pequeña plataforma móvil, con varillajes en paralelogramo que mantienen la plataforma nivelada. Los tres motores atornillados al marco, así que la masa móvil son unas varillas de carbono y la plataforma, por eso los delta industriales superan holgadamente los cien picks por minuto. El espacio de trabajo es un cuenco poco profundo debajo, y la forma clásica solo da traslación.
Menos común pero útil de conocer: la plataforma Stewart, seis patas prismáticas hacia una plataforma, dando movimiento completo de seis ejes con una rigidez extraordinaria en un rango mínimo. Simuladores de vuelo y máquinas herramienta.
La cinemática directa e inversa intercambian dificultad
Esta es la parte que pilla a la gente, y es una simetría genuina más que una coincidencia.
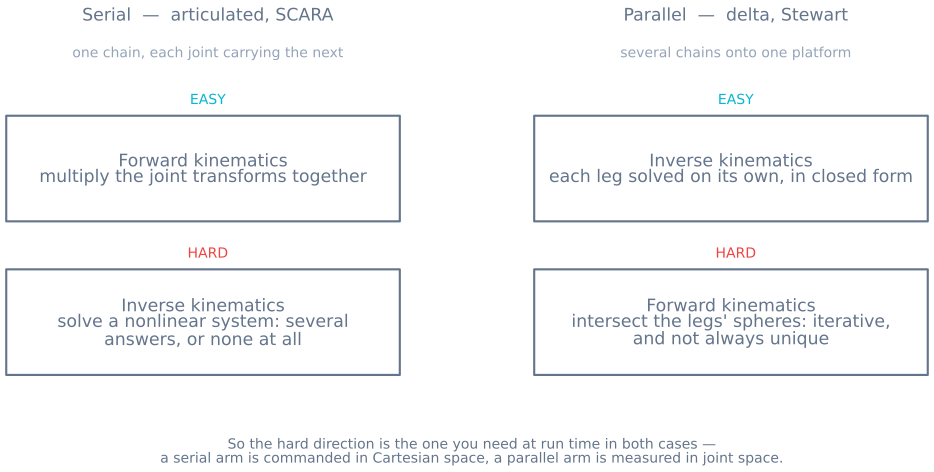
Para un brazo serie, la cinemática directa —de ángulos articulares a pose de la herramienta— es una cadena de multiplicaciones de matrices. Siempre funciona, es rápida y hay exactamente una respuesta. La cinemática inversa es la dirección difícil: un sistema no lineal con múltiples soluciones (codo arriba y codo abajo, y más una vez que tienes seis articulaciones) o ninguna.
Para un brazo paralelo es al revés. Dada una pose de plataforma, cada pata se resuelve de forma independiente con geometría sencilla —forma cerrada, una respuesta por pata. Pero pasar de longitudes de pata medidas a pose de plataforma significa intersecar varias esferas a la vez, lo que necesita un solucionador iterativo y no siempre tiene respuesta única.
El problema es que en ambos casos la dirección difícil es la que necesitas en tiempo de ejecución, porque comandas una máquina en espacio cartesiano y la mides en espacio articular. Los brazos serie por tanto traen una solución de IK en forma cerrada siempre que es posible —la razón por la que la mayoría de brazos industriales de 6 ejes ponen tres ejes de muñeca por un solo punto es que esa geometría hace que exista una solución exacta. Los controladores delta, al contrario, ejecutan la cinemática inversa felizmente en bucle y solo recurren a la solución directa iterativa durante la calibración.
El espacio de trabajo no es el número de la hoja de datos
«Alcance: 900 mm» describe un radio, y casi nada de esa esfera es utilizable.
Hay un límite interior donde el brazo no puede plegarse lo suficiente. Hay un suelo. Hay límites articulares que recortan sectores enteros. Y —lo que sorprende a la gente— el volumen alcanzable se reduce drásticamente una vez que exiges una orientación de herramienta específica, porque alcanzar un punto manteniendo la pinza vertical es una restricción mucho más fuerte que alcanzarlo sin más.
Dos hábitos lo arreglan antes de que te cueste una reconstrucción:
- Modela el espacio de trabajo diestro, no el alcanzable: el conjunto de puntos que puedes alcanzar con la orientación que el trabajo realmente necesita.
- Comprueba las esquinas de tu tarea, no su centro. Las máquinas se eligen en la pose fácil y las derrota la incómoda.
El simulador de brazo robótico muestra directamente la versión de dos eslabones de esto: arrastra un objetivo al borde y mira cómo desaparecen las soluciones.
Introducción
El brazo de dos eslabones es una arquitectura entre varias, y la elección entre ellas se toma antes de que exista ningún código. Fija la forma del espacio alcanzable, la rigidez de la máquina, la velocidad a la que puede moverse y lo difícil que es resolver la cinemática.
Las singularidades dependen de la arquitectura
Una singularidad es una configuración donde el brazo pierde la capacidad de moverse en alguna dirección, y donde la velocidad articular necesaria para una velocidad de herramienta modesta tiende a infinito.
Los brazos serie las tienen en el borde del espacio de trabajo —totalmente extendidos, incapaces de moverse más afuera— y en el interior, la más famosa la singularidad de muñeca donde dos ejes de muñeca se alinean y un grado de libertad desaparece. El síntoma es una muñeca que de pronto gira media vuelta mientras la herramienta apenas se mueve.
Los brazos paralelos tienen una variedad más desagradable. Además de perder libertad, pueden ganar una incontrolable, en medio del espacio de trabajo, donde la plataforma queda localmente libre para moverse con los actuadores bloqueados. Eso es un fallo de rigidez más que de velocidad, y puedes entrar en él durante trabajo ordinario y no solo en los bordes.
Elegir uno
| If the job is | Take | Because |
|---|---|---|
| Trabajo plano por capas en una caja —impresión, fresado, trazado | Cartesiano | Cinemática trivial, alta rigidez, la precisión es barata |
| Pick-and-place rápido entre dos alturas | SCARA | Rápido en plano, y la flexibilidad está diseñada para inserción |
| Cualquier cosa que necesite ángulos de herramienta arbitrarios | Articulado | El único con verdadera libertad de seis ejes |
| Ritmo muy alto, piezas ligeras, volumen poco profundo | Delta | Motores en el marco significa casi ninguna masa móvil |
| Rango mínimo, rigidez enorme, seis ejes | Plataforma Stewart | Carga repartida entre seis patas |
La velocidad y la rigidez siguen a la masa móvil, que sigue a dónde pones los motores. Esa sola idea explica la mayor parte de la tabla.
Elegir mal no se recupera con ningún ajuste. Un brazo de 6 ejes obligado a hacer pick-and-place plano todo el día es más lento y flexible que el SCARA que cuesta menos; un pórtico obligado a alcanzar dentro de una caja en ángulo simplemente no puede.
Lo que esto cambia para una construcción casera
Casi todos los brazos caseros son articulados, porque los soportes de servos lo convierten en lo más fácil de atornillar, y también es la arquitectura que más sufre con tolerancias caseras. El juego en el hombro se multiplica por toda la longitud del brazo al llegar a la pinza: 4° en una articulación que acciona un eslabón de 150 mm son 10,5 mm en la herramienta.
Siguen tres cosas:
- Pon las cosas pesadas abajo. Un servo en la muñeca es una masa que el hombro acelera con la palanca más larga que tienes.
- Perfila los movimientos. Una orden en escalón en la base se convierte en una oscilación visible en la herramienta, porque el brazo es un muelle con una masa en el extremo. Los perfiles de movimiento arreglan más oscilaciones de brazo que unos soportes más rígidos.
- Considera no construir un brazo articulado. Si la tarea es plana, un pórtico hecho con dos rieles lineales superará a un brazo de servos en precisión por menos dinero, y ya sabes escribir su cinemática.
Cuando sale mal
| Symptom | Usually |
|---|---|
| El brazo alcanza el punto de prueba pero no el real | El espacio diestro es menor que el alcanzable |
| La muñeca gira de golpe a mitad de movimiento | Singularidad de muñeca — dos ejes alineados |
| La IK devuelve una pose que el brazo no puede adoptar | La solución existe matemáticamente pero viola un límite articular |
| La plataforma delta se siente blanda en un punto | Singularidad paralela dentro del espacio de trabajo |
| Precisión buena cerca de la base, mala a máximo alcance | Flexibilidad serie y juego multiplicados por la palanca |
| La herramienta tiembla tras cada movimiento | No es rigidez — un escalón de aceleración sin perfilar |
| La posición repite pero está mal | Parámetros cinemáticos, no el controlador: mide las longitudes de eslabón |
Esa última fila merece cerrar. La precisión de un brazo serie depende de longitudes de eslabón y offsets articulares que declaraste, y un milímetro de error en una longitud de eslabón es un milímetro de error en la herramienta en todo el espacio de trabajo. Repite a la perfección y está mal en todas partes, que es el fallo que menos parece un problema mecánico y más a menudo lo es.
Explora el grafo
Forma parte de estos montajes
Proyectos y rutas de aprendizaje que incluyen este tutorial.
Lecturas adicionales