
Tutorial · Intermedio · 25 min
Tipi di braccio robotico: cartesiano, SCARA, Delta e a 6 assi
Confronta quattro architetture robotiche per spazio di lavoro, rigidità, velocità e cinematica, e scopri perché seriali e paralleli hanno assi facili diversi.
Introduzione
Il braccio a due link è una delle numerose architetture, e la scelta tra esse avviene prima ancora che esista il codice. La scelta determina la forma dello spazio raggiungibile, la rigidità della macchina, la velocità massima e la difficoltà di risolvere la cinematica.
Se scegli male, nessuna regolazione può rimediare. Un braccio a 6 assi incaricato di eseguire per tutto il giorno operazioni piane di prelievo e posizionamento è più lento e meno rigido di uno SCARA che costa meno; un gantry incaricato di entrare in una scatola ad angolo semplicemente non può farlo.
La distinzione che conta: seriale o parallelo
Rispetto a questa, ogni altra distinzione è un dettaglio.
Un braccio seriale è un’unica catena. Ogni giunto sostiene tutti quelli a valle e il carico utile. Ciò offre un ampio spazio di lavoro rispetto al volume occupato dalla macchina, ma significa che il motore della spalla solleva il motore del gomito, quello del polso e l’utensile; pertanto rigidità e carico utile diminuiscono all’aumentare della distanza dal centro.
Un braccio parallelo comanda una piattaforma mediante più catene contemporaneamente. Il carico è distribuito, gli attuatori possono essere montati sulla base fissa e la struttura mobile può essere quasi inesistente. Ciò consente rigidità e velocità enormi, al costo dello spazio di lavoro: le macchine parallele raggiungono solo una frazione del volume che occupano.
Le quattro architetture che incontrerai davvero
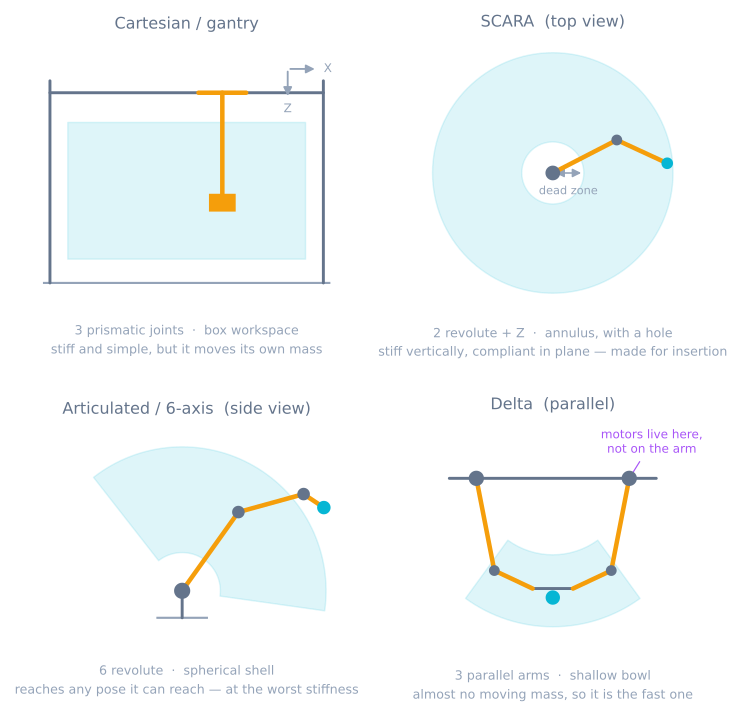
Cartesiana / gantry. Tre assi prismatici ad angoli retti. La cinematica è banale perché i valori dei giunti sono le coordinate, senza alcuna trigonometria. È rigida, accurata ed economica da realizzare con precisione. I costi sono ingombro e massa: la struttura deve essere più grande dello spazio di lavoro e ogni movimento trascina una trave del gantry. La tua stampante 3D è una di queste.
SCARA. Due giunti rivolutivi che ruotano in un piano orizzontale, un asse prismatico verticale e un polso rotante. Il nome è la specifica di progetto: Selective Compliance, cioè rigido lungo Z e volutamente cedevole nel piano orizzontale, così un componente premuto in un foro può spostarsi lateralmente per allinearsi al foro invece di bloccarsi o rompersi. Molto veloce nel piano, ha uno spazio di lavoro ad anello con una zona morta centrale in cui il braccio non può piegarsi abbastanza.
Articolato / a 6 assi. Sei giunti rivolutivi. È l’unica delle quattro architetture che può portare l’utensile in una posizione e un orientamento arbitrari lungo tutto il proprio campo di azione, motivo per cui domina la saldatura, la verniciatura e i lavori generici. Ripaga questa versatilità con il rapporto rigidità-portata peggiore e la cinematica più difficile.
Delta. Tre bracci collegano una piastra base fissa a una piccola piattaforma mobile mediante collegamenti a parallelogramma che mantengono la piattaforma in piano. Tutti e tre i motori sono fissati alla struttura, quindi la massa mobile si limita a poche aste in carbonio e alla piattaforma: è per questo che i robot Delta industriali realizzano ben oltre cento prelievi al minuto. Lo spazio di lavoro è una coppa poco profonda sotto la struttura e la forma classica consente solo la traslazione.
Vale la pena conoscerla, anche se è meno comune: la piattaforma di Stewart, con sei gambe prismatiche collegate a una singola piattaforma, offre un movimento completo su sei assi con una rigidità straordinaria su un intervallo molto piccolo. Si usa nei simulatori di volo e nelle macchine utensili.
La difficoltà si inverte tra cinematica diretta e inversa
Questa è la parte che mette alla prova e che rappresenta una vera simmetria, non una coincidenza.
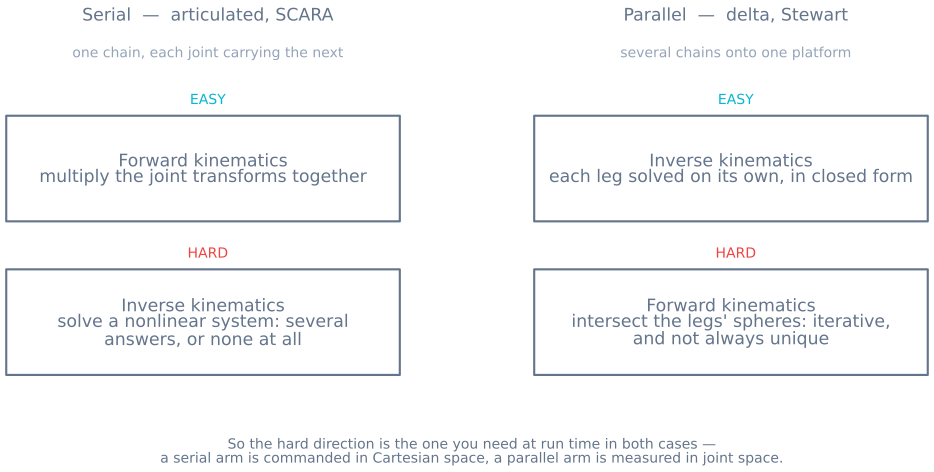
Per un braccio seriale, la cinematica diretta, dagli angoli dei giunti alla posa dell’utensile, è una catena di moltiplicazioni tra matrici. Funziona sempre, è veloce e ha esattamente una soluzione. La cinematica inversa è la direzione difficile: un sistema non lineare con più soluzioni, gomito in su e gomito in giù, ancor più con sei giunti, oppure nessuna.
Per un braccio parallelo avviene il contrario. Data la posa della piattaforma, ogni gamba si risolve indipendentemente con una semplice geometria, in forma chiusa e con una soluzione per gamba. Ma passare dalle lunghezze misurate delle gambe alla posa della piattaforma significa intersecare contemporaneamente più sfere, operazione che richiede un solutore iterativo e non sempre ammette una risposta unica.
Il punto è che, in entrambi i casi, la direzione difficile è quella necessaria in fase di esercizio, perché comandi una macchina nello spazio cartesiano e la misuri nello spazio dei giunti. Perciò i bracci seriali forniscono ovunque possibile una soluzione IK in forma chiusa: il motivo per cui la maggior parte dei bracci industriali a 6 assi fa passare i tre assi del polso attraverso un unico punto è che questa geometria rende possibile l’esistenza di una soluzione esatta. I controllori Delta, al contrario, eseguono volentieri la cinematica inversa in un ciclo e ricorrono alla soluzione diretta iterativa soltanto durante la calibrazione.
Lo spazio di lavoro non coincide con il numero sulla scheda tecnica
«Portata: 900 mm» descrive un raggio, e quasi nessuna parte di quella sfera è utilizzabile.
Esiste un limite interno oltre al quale il braccio non può piegarsi abbastanza. Esiste un limite inferiore. Esistono limiti dei giunti che eliminano interi settori. E c’è il fattore che sorprende le persone: il volume raggiungibile si riduce nettamente quando richiedi un orientamento specifico dell’utensile, perché raggiungere un punto tenendo la pinza verticale è un vincolo molto più forte del semplice raggiungerlo.
Due abitudini evitano il problema prima che costi una ricostruzione:
- Modella lo spazio di lavoro manipolabile, non quello semplicemente raggiungibile: l’insieme dei punti che puoi raggiungere con l’orientamento richiesto dal lavoro.
- Controlla gli angoli estremi del compito, non il suo centro. Le macchine si scelgono sulla posa facile e si rivelano inadatte su quella scomoda.
Il simulatore del braccio robotico mostra direttamente la versione a due link: trascina un bersaglio fino al confine e osserva le soluzioni sparire.
Le singolarità dipendono dall’architettura
Una singolarità è una configurazione in cui il braccio perde la capacità di muoversi in una direzione e in cui la velocità dei giunti necessaria per una modesta velocità dell’utensile tende all’infinito.
I bracci seriali presentano singolarità al confine dello spazio di lavoro, completamente estesi e impossibili da spostare ulteriormente verso l’esterno, e all’interno, soprattutto nella singolarità del polso, dove due assi del polso si allineano e un grado di libertà scompare. Il sintomo è un polso che compie improvvisamente mezza rivoluzione mentre l’utensile si muove a malapena.
I bracci paralleli ne hanno una varietà più insidiosa. Oltre a perdere gradi di libertà, possono acquistarne uno incontrollabile al centro dello spazio di lavoro, dove la piattaforma può muoversi localmente pur avendo gli attuatori bloccati. È un problema di rigidità, non di velocità, e puoi trovarlo durante il normale lavoro anziché soltanto ai bordi.
Scegliere un’architettura
| Se il lavoro è | Scegli | Perché |
|---|---|---|
| Lavoro piano e sovrapposto in una scatola: stampa, fresatura, tracciatura | Cartesiana | Cinematica banale, rigidità elevata, precisione economica |
| Prelievo e posizionamento rapidi tra due altezze | SCARA | Rapido nel piano e cedevolezza progettata per l’inserimento |
| Qualsiasi lavoro che richieda angoli arbitrari dell’utensile | Articolato | L’unica con vera libertà su sei assi |
| Cadenza molto elevata, componenti leggeri, volume ridotto | Delta | Motori sulla struttura e massa mobile quasi nulla |
| Portata minima, rigidità enorme, sei assi | Piattaforma di Stewart | Carico distribuito su sei gambe |
Velocità e rigidità seguono la massa mobile, che dipende da dove monti i motori. Questa sola idea spiega quasi tutta la tabella.
Che cosa cambia per una costruzione hobbistica
Quasi ogni braccio hobbistico è articolato, perché le staffe dei servomotori lo rendono l’architettura più facile da montare ed è anche quella che soffre di più alle tolleranze hobbistiche. Il gioco di inversione alla spalla viene moltiplicato per l’intera lunghezza del braccio quando l’errore raggiunge la pinza: 4° su un giunto che aziona un link da 150 mm equivalgono a 10.5 mm sull’utensile.
Ne seguono tre indicazioni:
- Colloca in basso gli elementi pesanti. Un servomotore al polso è una massa che la spalla deve accelerare mediante la leva più lunga disponibile.
- Definisci il profilo dei movimenti. Un comando a gradino alla base diventa un’oscillazione visibile all’utensile, perché il braccio è una molla con una massa all’estremità. I profili di movimento eliminano più oscillazioni di quante ne eliminino staffe più rigide.
- Valuta di non costruire un braccio articolato. Se il lavoro è piano, un gantry realizzato con due guide lineari batterà un braccio a servomotori in precisione con meno denaro, e sai già scriverne la cinematica.
Quando qualcosa va storto
| Sintomo | Di solito significa |
|---|---|
| Il braccio raggiunge il punto di prova ma non quello reale | Lo spazio di lavoro manipolabile è minore di quello raggiungibile |
| Il polso compie una rotazione a metà movimento | Singolarità del polso: due assi allineati |
| IK restituisce una posa che il braccio non può assumere | La soluzione esiste matematicamente ma viola un limite del giunto |
| La piattaforma Delta risulta cedevole in un punto | Singolarità parallela all’interno dello spazio di lavoro |
| La precisione è buona vicino alla base e scarsa a massima portata | Cedenza seriale e gioco di inversione moltiplicato per la leva |
| L’utensile vibra dopo ogni movimento | Non è rigidità: è un gradino di accelerazione non profilato |
| La posizione è ripetibile ma è sbagliata | Parametri cinematici, non controllore: misura le lunghezze dei link |
Vale la pena chiudere con quest’ultima riga. La precisione di un braccio seriale dipende dalle lunghezze dei link e dagli offset dei giunti che hai dichiarato; un errore di un millimetro nella lunghezza di un link produce un errore di un millimetro sull’utensile in tutto lo spazio di lavoro. La posizione si riproduce perfettamente ed è sbagliata ovunque: è il guasto che sembra meno un problema meccanico, pur essendolo quasi sempre.
Esplora il grafo
Fa parte di queste costruzioni
Progetti e percorsi di apprendimento che includono questo tutorial.
Per approfondire