
Tutoriel · Intermédiaire · 25 min de lecture
Types de bras robotiques : cartésien, SCARA, Delta et 6 axes
Comparez quatre architectures de bras par espace de travail, rigidité, vitesse et maths — et pourquoi bras sériels et parallèles échangent la direction facile.
Introduction
Le bras à deux segments n’est qu’une architecture parmi plusieurs, et le choix se fait avant toute ligne de code. Il fixe la forme de l’espace atteignable, la rigidité de la machine, sa vitesse, et la difficulté de résoudre la cinématique.
Un mauvais choix ne se rattrape par aucun réglage. Un bras 6 axes chargé de prise-dépose plane toute la journée est plus lent et plus souple que le SCARA moins cher ; un portique chargé d’atteindre une boîte en biais ne peut tout simplement pas.
La vraie ligne de partage : sériel ou parallèle
Tout le reste est du détail à côté de celle-ci.
Un bras sériel est une chaîne unique. Chaque articulation porte toutes celles qui la suivent, plus la charge. Cela donne un grand espace de travail pour le volume occupé, et signifie que le moteur d’épaule soulève le moteur de coude, celui de poignet et l’outil — rigidité et charge utile chutent donc vers l’extrémité.
Un bras parallèle pilote une plateforme via plusieurs chaînes à la fois. La charge est partagée, les actionneurs peuvent rester sur la base fixe, et la structure mobile peut n’être presque rien. Cela apporte une rigidité et une vitesse énormes, au prix de l’espace de travail : les machines parallèles atteignent une fraction du volume qu’elles occupent.
Les quatre que vous rencontrerez vraiment
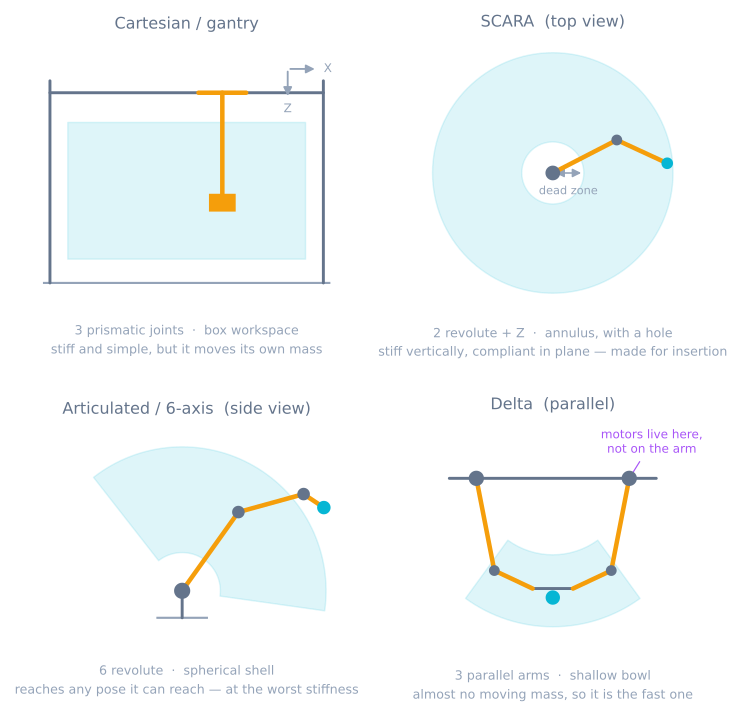
Cartésien / portique. Trois axes prismatiques à angle droit. La cinématique est triviale car les valeurs articulaires sont les coordonnées — aucune trigonométrie nulle part. Rigide, précis, bon marché à rendre précis. Les coûts sont l’emprise et la masse : le cadre doit dépasser l’espace de travail, et chaque mouvement traîne une poutre de portique. Votre imprimante 3D en est un.
SCARA. Deux articulations rotoïdes tournant dans un plan horizontal, un axe prismatique vertical, et un poignet tournant. Le nom est le cahier des charges : Selective Compliance — raide selon Z, volontairement souple dans le plan horizontal, pour qu’une pièce pressée dans un trou puisse glisser latéralement et s’y loger au lieu de se coincer ou casser. Très rapide dans le plan, et l’espace de travail est un anneau avec une zone morte centrale où le bras ne peut pas se replier assez.
Articulé / 6 axes. Six articulations rotoïdes. Le seul des quatre à placer l’outil en position et orientation arbitraires dans sa plage, d’où sa domination en soudage, peinture et travail généraliste. Il le paie par le pire rapport rigidité/portée et la cinématique la plus dure.
Delta. Trois bras d’une plaque de base fixe vers une petite plateforme mobile, avec des parallélogrammes qui gardent la plateforme horizontale. Les trois moteurs sont boulonnés au bâti, donc la masse mobile se réduit à quelques tiges en carbone et la plateforme — d’où plus d’une centaine de prises par minute pour les deltas industriels. L’espace de travail est une coupe peu profonde en dessous, et la forme classique ne donne que la translation.
À connaître mais plus rare : la plateforme de Stewart, six jambes prismatiques vers une plateforme, donnant un mouvement complet à six axes avec une rigidité extraordinaire sur une minuscule plage. Simulateurs de vol et machines-outils.
Cinématiques directe et inverse échangent la difficulté
C’est le point qui piège, et c’est une vraie symétrie plutôt qu’une coïncidence.
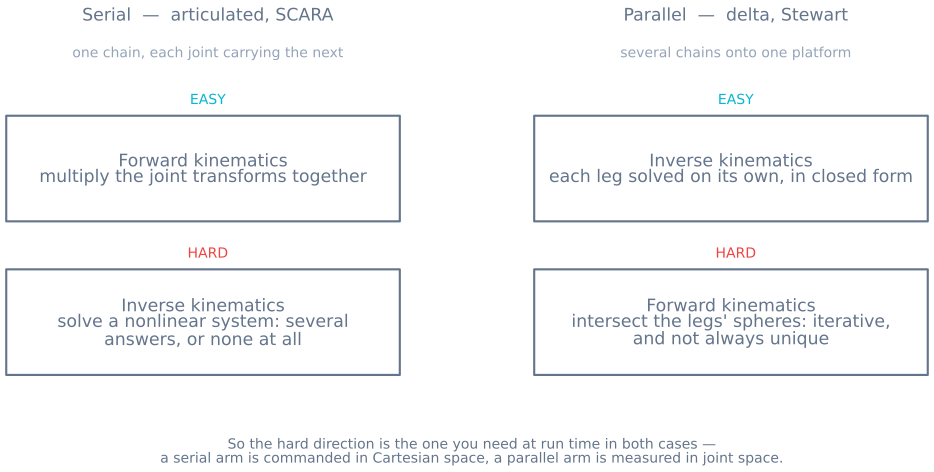
Pour un bras sériel, la cinématique directe — des angles articulaires vers la pose de l’outil — est une chaîne de multiplications matricielles. Elle marche toujours, elle est rapide, et il existe exactement une réponse. La cinématique inverse est la direction difficile : un système non linéaire à solutions multiples (coude haut et coude bas, et davantage à six articulations) ou sans aucune.
Pour un bras parallèle, c’est l’inverse. À pose de plateforme donnée, chaque jambe se résout indépendamment par géométrie simple — forme fermée, une réponse par jambe. Mais remonter des longueurs de jambes mesurées vers la pose de plateforme impose d’intersecter plusieurs sphères à la fois, ce qui exige un solveur itératif sans réponse toujours unique.
Le piège est que dans les deux cas la direction difficile est celle voulue en exécution, car on commande une machine en espace cartésien et on la mesure en espace articulaire. Les bras sériels embarquent donc une solution IK en forme fermée partout où c’est possible — si la plupart des bras 6 axes industriels font passer trois axes de poignet par un point unique, c’est que cette géométrie rend une solution exacte possible. Les contrôleurs Delta, à l’inverse, exécutent volontiers la cinématique inverse en boucle et ne recourent à la solution directe itérative que pour l’étalonnage.
L’espace de travail n’est pas le chiffre de la fiche technique
« Portée : 900 mm » décrit un rayon, et presque aucune de cette sphère n’est utilisable.
Il existe une limite intérieure où le bras ne peut pas se replier assez. Il existe un sol. Il existe des butées articulaires qui amputent des secteurs entiers. Et — la surprise — le volume atteignable fond spectaculairement dès qu’on exige une orientation d’outil précise, car atteindre un point en tenant la pince verticale est une contrainte bien plus forte que l’atteindre tout court.
Deux habitudes corrigent cela avant qu’elles ne coûtent une reconstruction :
- Modélisez l’espace de travail dextre, pas atteignable : l’ensemble des points atteignables avec l’orientation qu’exige vraiment le travail.
- Vérifiez les coins de votre tâche, pas son centre. Les machines sont choisies sur la pose facile et battues par la pose gênante.
Le simulateur de bras robotique montre directement la version à deux segments — tirez une cible vers la frontière et regardez les solutions disparaître.
Les singularités dépendent de l’architecture
Une singularité est une configuration où le bras perd la capacité de bouger dans une direction, et où la vitesse articulaire requise pour une vitesse d’outil modeste tend vers l’infini.
Les bras sériels en ont à la frontière de l’espace de travail — tout étendu, incapable d’aller plus loin — et à l’intérieur, dont la fameuse singularité de poignet où deux axes de poignet s’alignent et un degré de liberté disparaît. Le symptôme est un poignet qui fouette soudain d’un demi-tour pendant que l’outil bouge à peine.
Les bras parallèles ont une variété plus méchante. En plus de perdre de la liberté, ils peuvent en gagner une incontrôlable, au milieu de l’espace de travail, où la plateforme devient localement libre de bouger actionneurs verrouillés. C’est une panne de rigidité plutôt que de vitesse, et on peut y entrer en travail ordinaire plutôt qu’aux seuls bords.
En choisir un
| Si le travail est | Prenez | Parce que |
|---|---|---|
| Travail plan en couches dans une boîte — impression, détourage, traçage | Cartésien | Cinématique triviale, grande rigidité, précision bon marché |
| Prise-dépose rapide entre deux hauteurs | SCARA | Rapide dans le plan, et la souplesse est conçue pour l’insertion |
| Tout ce qui exige des angles d’outil arbitraires | Articulé | Le seul avec une vraie liberté à six axes |
| Très haute cadence, pièces légères, volume peu profond | Delta | Moteurs sur le bâti donc presque aucune masse mobile |
| Minuscule plage, énorme rigidité, six axes | Plateforme de Stewart | Charge partagée sur six jambes |
Vitesse et rigidité suivent la masse mobile, qui suit l’emplacement des moteurs. Cette seule idée explique l’essentiel du tableau.
Ce que cela change pour un montage amateur
Presque tous les bras amateurs sont articulés, car les supports de servomoteurs en font la chose la plus facile à boulonner — et c’est aussi l’architecture qui souffre le plus des tolérances amateurs. Le jeu à l’épaule est multiplié par toute la longueur du bras au niveau de la pince — 4° sur une articulation pilotant un segment de 150 mm font 10,5 mm à l’outil.
Trois conséquences :
- Mettez les masses en bas. Un servomoteur au poignet est une masse que l’épaule accélère au bout du plus long levier disponible.
- Profilez les mouvements. Une commande en échelon à la base devient une oscillation visible à l’outil, car le bras est un ressort avec une masse au bout. Les profils de mouvement corrigent plus d’oscillations de bras que des supports plus raides.
- Envisagez de ne pas construire un bras articulé. Si la tâche est plane, un portique de deux rails linéaires battra un bras à servomoteurs en précision pour moins cher — et vous savez déjà écrire sa cinématique.
Quand ça tourne mal
| Symptôme | Généralement |
|---|---|
| Le bras atteint le point d’essai mais pas le point réel | L’espace dextre est plus petit que l’espace atteignable |
| Le poignet fouette en cours de mouvement | Singularité de poignet — deux axes alignés |
| L’IK rend une pose que le bras ne peut pas adopter | La solution existe mathématiquement mais viole une butée articulaire |
| La plateforme Delta semble molle par endroits | Singularité parallèle dans l’espace de travail |
| Précision bonne près de la base, mauvaise à pleine portée | Souplesse sérielle et jeu multipliés par le levier |
| L’outil vibre après chaque mouvement | Pas la rigidité — un échelon d’accélération non profilé |
| La position répète mais est fausse | Paramètres cinématiques, pas contrôleur : mesurez les longueurs de segments |
Cette dernière ligne mérite de conclure. La précision d’un bras sériel dépend de longueurs de segments et décalages articulaires que vous avez déclarés, et un millimètre d’erreur sur une longueur de segment est un millimètre d’erreur à l’outil partout dans l’espace de travail. Elle répète parfaitement et elle est fausse partout — la panne qui ressemble le moins à un problème mécanique et en est le plus souvent un.
Explorer le graphe
Fait partie de ces réalisations
Les projets et parcours d'apprentissage qui incluent ce tutoriel.
Pour aller plus loin