
Руководство · Средний · 25 мин
Типы манипуляторов: декартов, SCARA, Delta и 6-осевой
Сравнение четырёх архитектур манипуляторов по рабочему пространству, жёсткости и скорости, а также двойственность прямых и обратных кинематических задач.
Введение
Двухзвенный манипулятор — лишь одна из нескольких архитектур, и выбор между ними происходит ещё до написания кода. Он определяет форму достижимого пространства, жёсткость машины, максимальную скорость и сложность решения кинематических задач.
Ошибочный выбор не исправить настройкой. 6-осевой манипулятор, которому поручают плоское перемещение деталей на весь день, будет медленнее и менее жёстким, чем более дешёвая SCARA; портальная конструкция просто не сможет наклониться и достать до объекта внутри коробки.
Главное разделение: последовательная или параллельная
По сравнению с этим выбором всё остальное второстепенно.
Последовательный манипулятор представляет собой одну цепь. Каждый сустав несёт все расположенные дальше суставы и полезную нагрузку. Это обеспечивает большое рабочее пространство при небольшом объёме машины, но означает, что двигатель в плечевом суставе поднимает двигатель в локтевом суставе, двигатель запястья и инструмент. Поэтому жёсткость и нагрузочная способность уменьшаются по мере удаления от основания.
Параллельный манипулятор приводит одну платформу с помощью нескольких цепей одновременно. Нагрузка распределяется, исполнительные механизмы могут располагаться на неподвижном основании, а подвижная конструкция может быть почти невесомой. Это обеспечивает огромную жёсткость и скорость, но уменьшает рабочее пространство: параллельные машины достигают лишь части занимаемого ими объёма.
Четыре архитектуры, которые действительно встретятся
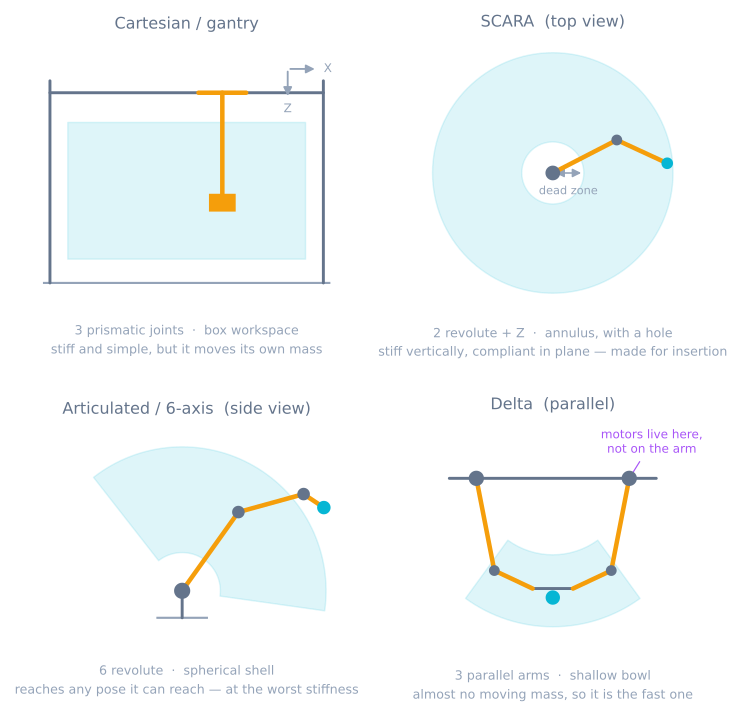
Декартов / портальный манипулятор. Три поступательные оси под прямыми углами. Кинематика предельно проста, поскольку значения суставов и есть координаты — никакой тригонометрии. Конструкция жёсткая, точная и недорогая в изготовлении. Плата — занимаемая площадь и масса: рама должна быть больше рабочего пространства, а каждое перемещение требует движения портальной балки. Ваш 3D-принтер является примером такой машины.
SCARA. Два вращательных сустава в горизонтальной плоскости, вертикальная поступательная ось и вращающееся запястье. Название отражает назначение конструкции: Selective Compliance — высокая жёсткость по Z и намеренная податливость в горизонтальной плоскости, благодаря чему деталь при вставке в отверстие может сместиться в сторону, найти его и не заклиниться и не сломаться. Конструкция очень быстрая в плоскости, а рабочее пространство представляет собой кольцевую область с нерабочей зоной в центре, где манипулятор не может сложиться достаточно плотно.
Шарнирный манипулятор / 6-осевой. Шесть вращательных суставов. Это единственная из четырёх архитектур, способная сообщить инструменту произвольные положение и ориентацию во всём диапазоне, поэтому она преобладает в сварке, покраске и универсальных задачах. За это приходится платить худшим отношением жёсткости к досягаемости и наиболее сложной кинематикой.
Delta. Три звена соединяют неподвижную базовую плиту с небольшой подвижной платформой; шарнирные параллелограммы удерживают платформу параллельной исходной плоскости. Все три двигателя крепятся к раме, поэтому подвижная масса состоит из нескольких углеродных стержней и платформы, — благодаря этому промышленные Delta-роботы уверенно выполняют более сотни захватов в минуту. Рабочее пространство представляет собой неглубокую чашу под роботом, а классическая конструкция обеспечивает только поступательное движение.
Следует упомянуть менее распространённую платформу Стюарта: шесть поступательных опор соединяют одну платформу, обеспечивая полное движение по шести осям с исключительной жёсткостью в пределах небольшого диапазона. Такие конструкции применяют в авиационных тренажёрах и станках.
Сложность прямой и обратной задач меняется местами
Именно этот момент часто застаёт людей врасплох, и здесь проявляется настоящая симметрия, а не случайность.
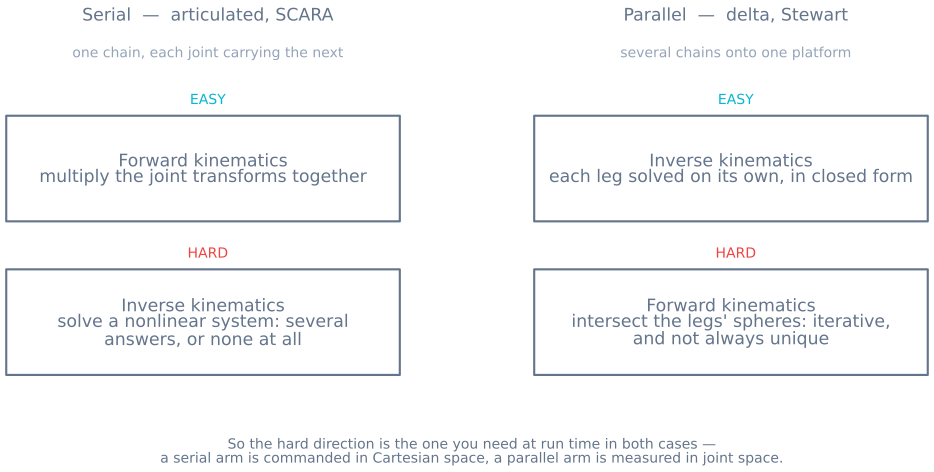
Для последовательного манипулятора прямая кинематика — от углов суставов к позе инструмента — представляет собой цепочку умножений матриц. Она всегда работает, выполняется быстро и имеет ровно одно решение. Обратная кинематика (IK) решается в сложном направлении: это нелинейная система с несколькими решениями (локоть вверх и локоть вниз, а при шести суставах — ещё больше) или вовсе без решения.
Для параллельного манипулятора всё наоборот. По заданной позе платформы каждая опора независимо решается простой геометрией — в замкнутой форме, по одному решению на опору. Но переход от измеренных длин опор обратно к позе платформы означает одновременное пересечение нескольких сфер, для чего нужен итерационный решатель, а решение не всегда единственно.
Неприятность в том, что в обоих случаях сложное направление требуется во время работы, поскольку машине задаются команды в декартовых координатах, а измерения выполняются в координатах суставов. Поэтому последовательные манипуляторы по возможности поставляются с решением обратной кинематики в замкнутой форме — большинство промышленных 6-осевых манипуляторов имеют три оси запястья, проходящие через одну точку именно потому, что такая геометрия вообще позволяет получить точное решение. Контроллеры Delta, напротив, без проблем выполняют обратную кинематику в цикле и обращаются к итеративному решению прямой задачи только при калибровке.
Рабочее пространство — не число из технического описания
«Достижимость: 900 mm» описывает радиус, причём практически ни одна часть этой сферы непригодна для работы.
Существует внутренний предел, ниже которого манипулятор не может сложиться достаточно плотно. Есть нижняя граница. Есть пределы суставов, отсекающие целые сектора. И есть фактор, который удивляет больше всего: достижимый объём резко сокращается, как только требуется определённая ориентация инструмента, поскольку достичь точки при вертикальном положении захвата значительно сложнее, чем просто дотянуться до неё.
Две привычки позволяют избежать такой ошибки до полной переделки:
- Моделируйте рабочее пространство с учётом ориентации, а не просто достижимое пространство: множество точек, которых можно достичь при ориентации, действительно необходимой для задачи.
- Проверяйте углы рабочей области, а не её центр. Машины выбирают по простой позе, но они неспособны принять неудобную позу.
Симулятор манипулятора непосредственно показывает двухзвенный вариант этой зависимости: перетащите цель к границе и наблюдайте, как исчезают решения.
Сингулярности зависят от архитектуры
Сингулярность — это конфигурация, в которой манипулятор теряет возможность перемещаться в некотором направлении, а требуемая скорость вращения суставов при небольшой скорости инструмента стремится к бесконечности.
Последовательные манипуляторы имеют сингулярности на границе рабочего пространства — при полном выдвижении, когда дальнейшее перемещение невозможно, — и внутри него. Наиболее известна сингулярность запястья, при которой две оси запястья совмещаются и одна степень свободы исчезает. Симптом — запястье внезапно проворачивается на пол-оборота, хотя инструмент почти не перемещается.
Параллельные манипуляторы имеют более сложный набор сингулярностей. Помимо потери степени свободы, они могут приобретать неуправляемую степень свободы в середине рабочего пространства, где платформа при заблокированных исполнительных механизмах становится локально свободной. Это отказ жёсткости, а не скорости, и в него можно попасть при обычной работе, а не только на границах.
Выбор архитектуры
| Если задача предполагает | Выбирайте | Потому что |
|---|---|---|
| Плоские многослойные операции в коробке — печать, фрезерование, построение графика | Декартову | Простая кинематика, высокая жёсткость, высокая точность при низкой цене |
| Быстрое перемещение деталей между двумя высотами | SCARA | Быстрое движение в плоскости и податливость, рассчитанная на вставку |
| Произвольные углы положения инструмента | Шарнирную | Единственная с настоящей шестиосевой свободой |
| Очень высокую производительность, лёгкие детали, небольшой объём | Delta | Двигатели на раме практически исключают подвижную массу |
| Малый диапазон, огромную жёсткость, шесть осей | Платформу Стюарта | Нагрузка распределена между шестью опорами |
Скорость и жёсткость зависят от подвижной массы, а она — от расположения двигателей. Эта единственная идея объясняет большую часть таблицы.
Что это меняет в проекте для любителей
Почти каждый манипулятор любительского проекта является шарнирным, поскольку на кронштейнах сервоприводов его проще всего собрать; одновременно именно эта архитектура сильнее всего страдает от любительских допусков. Люфт в плечевом суставе умножается на всю длину манипулятора, и к моменту достижения захвата угол в 4° на суставе, приводящем звено длиной 150 mm, превращается в 10.5 mm у инструмента.
Отсюда следуют три правила:
- Располагайте тяжёлые элементы ниже. Сервопривод в запястье создаёт массу, которую плечевой сустав разгоняет через самое длинное доступное плечо.
- Формируйте профиль движения. Ступенчатая команда на основании превращается в заметное биение на инструменте, поскольку манипулятор представляет собой пружину с массой на конце. Профили движения устраняют больше биения манипулятора, чем более жёсткие кронштейны.
- Подумайте, действительно ли нужен шарнирный манипулятор. Если задача плоская, портальная конструкция из двух линейных направляющих обеспечит более высокую точность, чем манипулятор на сервоприводах, при меньших затратах, а её кинематику вы уже умеете рассчитывать.
Возможные неисправности
| Симптом | Обычная причина |
|---|---|
| Рука достигает испытательной точки, но не рабочей | Рабочее пространство с учётом ориентации меньше достижимого |
| Запястье резко проворачивается в середине движения | Сингулярность запястья — две оси совмещены |
| Обратная кинематика возвращает позу, которую манипулятор не может принять | Решение существует математически, но нарушает предел сустава |
| Платформа Delta кажется податливой в одной точке | Сингулярность параллельной конструкции внутри рабочего пространства |
| Возле основания точность хорошая, а при полном вытягивании плохая | Податливость и люфт последовательной конструкции увеличиваются с плечом |
| Инструмент дрожит после каждого перемещения | Проблема не в жёсткости, а в ступенчатом ускорении без профиля |
| Положение повторяется, но неверно | Не регулятор, а кинематические параметры: измерьте длины звеньев |
На последней строке стоит завершить. Точность последовательного манипулятора зависит от длин звеньев и смещений суставов, которые вы задали; ошибка в миллиметр в длине звена даёт ошибку в миллиметр у инструмента во всём рабочем пространстве. Результат идеально повторяется и всюду неверен — это отказ, который меньше всего похож на механическую проблему и чаще всего ею является.
Исследуйте граф
Входит в эти сборки
Проекты и учебные пути, в которые входит это руководство.
Дополнительные материалы