
Tutorial · Gevorderd · 25 min
Typen robotarmen: Cartesiaans, SCARA, Delta en 6-assig
Vergelijk de vier robotarchitecturen op werkgebied, stijfheid, snelheid en rekenlast, en waarom seriële en parallelle armen de makkelijke richting omwisselen.
Inleiding
De arm met twee links is één architectuur uit meerdere, en de keuze tussen die architecturen wordt gemaakt vóórdat er enige code bestaat. Ze bepaalt de vorm van de bereikbare ruimte, hoe stijf de machine is, hoe snel hij kan bewegen en hoe lastig de kinematica is op te lossen.
Kies je verkeerd, dan haalt geen enkele afstelling het terug. Een 6-assige arm die de hele dag vlak grijp-en-plaatswerk moet doen is trager en slapper dan de SCARA die minder kost; een portaalrobot die onder een hoek in een doos moet reiken kan dat simpelweg niet.
De splitsing die ertoe doet: serieel of parallel
Al het andere is detail naast deze ene keuze.
Een seriële arm is één keten. Elk gewricht draagt elk verderop gelegen gewricht, plus de last. Dat geeft een groot werkgebied voor het volume dat de machine inneemt, en het betekent dat de schoudermotor de elleboogmotor, de polsmotor en het gereedschap optilt — dus stijfheid en draagvermogen nemen af naarmate je verder naar buiten gaat.
Een parallelle arm drijft één platform via meerdere ketens tegelijk. De last wordt gedeeld, de actuatoren kunnen op de vaste basis staan, en de bewegende structuur kan vrijwel niets zijn. Dat levert enorme stijfheid en snelheid op en kost werkgebied: parallelle machines bereiken een fractie van het volume dat ze innemen.
De vier die je echt tegenkomt
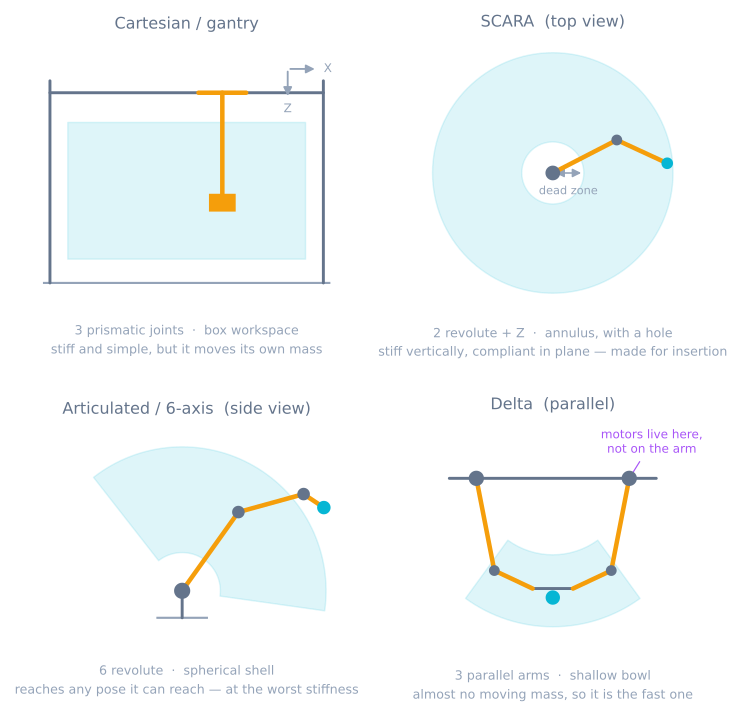
Cartesiaans / portaalrobot. Drie prismatische assen die haaks op elkaar staan. De kinematica is triviaal, want de gewrichtswaarden zijn de coördinaten — nergens trigonometrie. Stijf, nauwkeurig, en goedkoop nauwkeurig te maken. De kosten zijn voetafdruk en massa: het frame moet groter zijn dan het werkgebied, en elke beweging sleurt een portaalbalk mee. Je 3D-printer is er één.
SCARA. Twee draaigewrichten die in een horizontaal vlak draaien, een verticale prismatische as en een roterende pols. De naam is de ontwerpopdracht: Selective Compliance — stijf langs Z, bewust meebuigzaam in het horizontale vlak, zodat een onderdeel dat in een gat wordt gedrukt opzij kan uitwijken om het te vinden in plaats van vast te lopen of te breken. Heel snel in het vlak, en het werkgebied is een annulus met een dode zone in het midden waar de arm niet dicht genoeg kan vouwen.
Gearticuleerd / 6-assig. Zes draaigewrichten. De enige van de vier die het gereedschap in zijn hele bereik op een willekeurige positie en oriëntatie kan zetten, en daarom domineert hij lassen, lakken en algemeen werk. Hij betaalt daarvoor met de slechtste verhouding tussen stijfheid en bereik en de lastigste kinematica.
Delta. Drie armen van een vaste basisplaat naar een klein bewegend platform, met parallellogramkoppelingen die het platform horizontaal houden. Alle drie de motoren zitten op het frame, dus de bewegende massa is een paar koolstofstaven en het platform — en daarom halen industriële delta’s ruim honderd oppakacties per minuut. Het werkgebied is een ondiepe kom eronder, en de klassieke vorm geeft je alleen translatie.
Interessant maar zeldzaam: het Stewartplatform, zes prismatische poten naar één platform, dat volledige zesassige beweging geeft met buitengewone stijfheid over een heel klein bereik. Vluchtsimulators en gereedschapsmachines.
Voorwaarts en invers wisselen van moeilijkheid
Dit is het stuk waar mensen over struikelen, en het is een echte symmetrie en geen toeval.
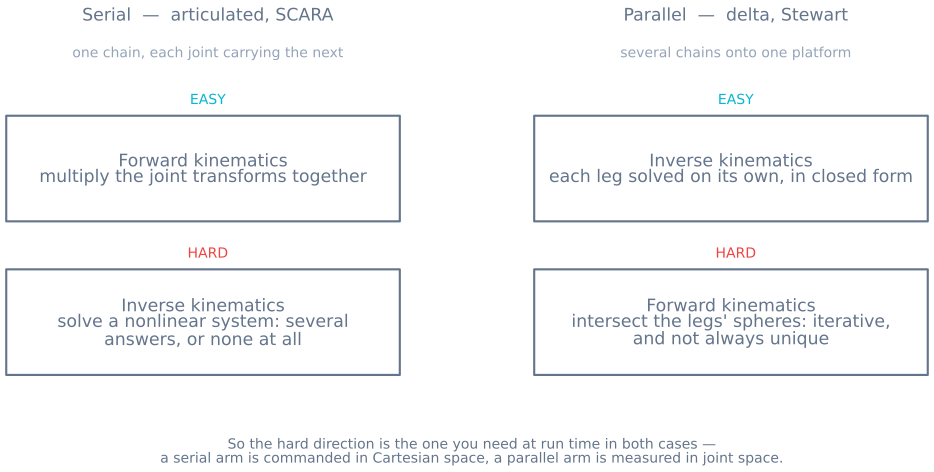
Bij een seriële arm is voorwaartse kinematica — van gewrichtshoeken naar gereedschapspose — een keten van matrixvermenigvuldigingen. Het werkt altijd, het is snel, en er is precies één antwoord. Inverse kinematica is de lastige richting: een niet-lineair stelsel met meerdere oplossingen (elleboog omhoog en elleboog omlaag, en er zijn er meer zodra je zes gewrichten hebt) of helemaal geen.
Bij een parallelle arm is het andersom. Bij een gegeven platformpose wordt elke poot onafhankelijk opgelost met eenvoudige geometrie — gesloten vorm, één antwoord per poot. Maar terug van gemeten pootlengtes naar een platformpose betekent dat je meerdere bollen tegelijk moet doorsnijden, en dat vraagt een iteratieve solver die niet altijd een uniek antwoord heeft.
Het addertje is dat de lastige richting in beide gevallen de richting is die je bij bedrijf nodig hebt, want je stuurt een machine aan in cartesiaanse ruimte en meet hem in gewrichtsruimte. Seriële armen worden daarom zo veel mogelijk geleverd met een gesloten IK-oplossing — de reden dat de meeste industriële 6-assige armen drie polsassen door één punt laten lopen is dat die geometrie het bestaan van een exacte oplossing überhaupt mogelijk maakt. Delta-regelaars draaien daarom juist met liefde inverse kinematica in een lus en grijpen alleen naar de iteratieve voorwaartse oplossing tijdens de kalibratie.
Het werkgebied is niet het getal op de datasheet
“Bereik: 900 mm” beschrijft een straal, en vrijwel geen deel van die bol is bruikbaar.
Er is een binnengrens waar de arm niet dicht genoeg kan vouwen. Er is een vloer. Er zijn gewrichtsgrenzen die hele sectoren wegsnijden. En — dat is wat verrast — het bereikbare volume slinkt dramatisch zodra je een specifieke gereedschapsoriëntatie eist, want een punt bereiken terwijl je de grijper verticaal houdt is een veel sterkere voorwaarde dan het punt simpelweg bereiken.
Twee gewoontes voorkomen dat voordat het je een herbouw kost:
- Modeleer de behendige werkruimte, niet de bereikbare: de verzameling punten die je kunt halen op de oriëntatie die de klus werkelijk vraagt.
- Controleer de hoeken van je taak, niet het midden. Machines worden gekozen op de makkelijke pose en verslagen door de lastige.
De robotarm-simulator toont de twee-link-variant hiervan direct — sleep een doel naar de grens en zie oplossingen verdwijnen.
Singulariteiten zijn architectuurspecifiek
Een singulariteit is een configuratie waarin de arm het vermogen verliest om in een bepaalde richting te bewegen, en waarin de benodigde gewrichtssnelheid voor een bescheiden gereedschapssnelheid naar oneindig gaat.
Seriële armen hebben ze aan de rand van het werkgebied — volledig uitgestrekt, niet verder naar buiten te bewegen — en in het inwendige, met name de polssingulariteit waar twee polsassen op één lijn liggen en een vrijheidsgraad verdwijnt. Het symptoom is een pols die plotseling door een halve draai schiet terwijl het gereedschap nauwelijks beweegt.
Parallelle armen hebben een lastigere variëteit. Ze kunnen niet alleen vrijheid verliezen, maar er ook een onbeheersbare bij winnen, midden in het werkgebied, waar het platform lokaal vrij kan bewegen terwijl de actuatoren vergrendeld zijn. Dat is een stijfheidsfout en geen snelheidsfout, en je kunt er tijdens gewoon werk in rijden in plaats van alleen aan de randen.
Eén kiezen
| Als de klus is | Neem dan | Omdat |
|---|---|---|
| Vlak gelaagd werk in een doos — printen, frezen, plotten | Cartesiaans | Triviale kinematica, hoge stijfheid, nauwkeurigheid is goedkoop |
| Snel grijpen en plaatsen tussen twee hoogtes | SCARA | Snel in het vlak, en de meebuigzaamheid is ontworpen voor het inbrengen |
| Alles waarvoor willekeurige gereedschapshoeken nodig zijn | Gearticuleerd | De enige met echte zesassige vrijheid |
| Zeer hoge takt, lichte onderdelen, ondiep volume | Delta | Motoren op het frame betekent nauwelijks bewegende massa |
| Klein bereik, enorme stijfheid, zes assen | Stewartplatform | Last gedeeld over zes poten |
Snelheid en stijfheid volgen de bewegende massa, en die volgt waar je de motoren zet. Dat ene idee verklaart het grootste deel van de tabel.
Wat dit verandert voor een hobbybouw
Bijna elke hobbyarm is gearticuleerd, omdat servobeugels hem het gemakkelijkst in elkaar te schroeven maken — en het is ook de architectuur die het meest te lijden heeft van hobbytoleranties. Speling in de schouder wordt tegen de tijd dat ze de grijper bereikt vermenigvuldigd met de hele armlengte — 4° in een gewricht dat een link van 150 mm aandrijft is 10,5 mm bij het gereedschap.
Daaruit volgen drie dingen:
- Zet de zware dingen laag. Een servo aan de pols is een massa die de schouder versnelt via de langste hefboom die je hebt.
- Profileer de bewegingen. Een stapcommando aan de basis wordt een zichtbare wiebel bij het gereedschap, want de arm is een veer met een massa aan het uiteinde. Bewegingsprofielen verhelpen meer armwiebelen dan stijvere beugels.
- Overweeg om geen gearticuleerde arm te bouwen. Is de taak vlak, dan verslaat een portaalrobot van twee lineaire geleiders een servoarm op nauwkeurigheid voor minder geld — en je weet al hoe je de kinematica ervan schrijft.
Als het misgaat
| Symptoom | Meestal |
|---|---|
| De arm haalt het testpunt maar niet het echte | De behendige werkruimte is kleiner dan de bereikbare |
| De pols slaat tijdens de beweging om | Polssingulariteit — twee assen op één lijn |
| IK geeft een pose die de arm niet kan aannemen | De oplossing bestaat wiskundig maar schendt een gewrichtsgrens |
| Het delta-platform voelt op één plek zacht aan | Parallelle singulariteit binnen het werkgebied |
| Nauwkeurig dicht bij de basis, slecht op volledig bereik | Seriële meebuigzaamheid en speling, vermenigvuldigd met de hefboom |
| Het gereedschap trilt na elke beweging | Niet stijfheid — een ongeprofileerde versnellingsstap |
| De positie herhaalt zich maar is fout | Kinematische parameters, niet de regelaar: meet de linklengtes |
Die laatste rij is een goed slot. De nauwkeurigheid van een seriële arm hangt af van linklengtes en gewrichtsoffsets die je hebt opgegeven, en een millimeter fout in een linklengte is een millimeter fout bij het gereedschap, overal in het werkgebied. Het herhaalt zich perfect en het is overal fout — en dat is de storing die het minst op een mechanisch probleem lijkt en het vaakst een is.
Verken de graaf
Onderdeel van deze bouwprojecten
Projecten en leerroutes waarin deze tutorial voorkomt.
Verder lezen