
Tutoriel · Débutant · 30 min de lecture
Types de pinces robotiques et dimensionner le serrage
Pinces parallèles, angulaires, à vide et souples, puis la formule qui dimensionne l'effort de serrage — y compris le terme que presque tout le monde oublie.
L’organe terminal est le robot
Un bras est un système de positionnement. On le juge sur répétabilité, portée et vitesse, et ce sont les nombres de la fiche technique. Mais personne n’achète un robot pour positionner de l’air vide — le travail est toujours fait par la chose au bout, et l’organe terminal est là où la plupart des premiers montages échouent.
Cette page fait les deux décisions dans l’ordre. D’abord choisissez un type, parce que c’est de la géométrie et cela contraint tout l’après. Puis dimensionnez l’effort, parce que c’est de l’arithmétique et il y a exactement une formule.
Les quatre types
Pinces parallèles (à deux doigts)
Deux mâchoires qui restent parallèles en fermant, entraînées par une vis, une crémaillère, une tringlerie en ciseaux ou une paire de servos.
- Bonnes pour : tout avec deux faces à peu près parallèles. Boîtes, blocs, bouteilles, circuits imprimés, la plupart des pièces d’établi.
- Mauvaises pour : sphères, cônes, tout ce qui est mou, tout ce qu’il ne faut pas marquer.
- Pourquoi on les choisit : c’est la chose la plus simple qui marche et la position des mâchoires est prévisible, donc l’étalonnage propre du bras se transmet à la pièce.
- Attention : la ligne de saisie doit tenir dans les deux cônes de frottement, ce qui comme le montre la fermeture par effort est un test de géométrie que le serrage ne peut passer.
C’est le type que le simulateur de pince modélise, parce que c’est celui que presque tout le monde construit d’abord.
Pinces angulaires (mâchoires pivotantes)
Les mâchoires pivotent sur un axe plutôt que de translater. Un palonnier de servo droit sur un doigt est la pince la moins chère possible et c’est une angulaire.
- Bonnes pour : large plage d’ouverture depuis un petit actionneur, montages bon marché, plonger dans un bac encombré.
- Mauvaises pour : la prévisibilité. Le point de contact se déplace le long du doigt en fermant, donc le bras de levier — et donc l’effort de serrage — change avec la largeur de l’objet.
- Le piège : vous dimensionnez l’effort pour une pièce de 40 mm, puis saisissez une pièce de 20 mm et obtenez un effort entièrement différent. Mesurez le bras de levier à la largeur vraiment utilisée.
Pinces à vide (ventouse)
Une coupelle, un joint, et une différence de pression. L’effort vaut ΔP × A, et sur un bon joint à 60 kPa une coupelle de 30 mm soulève environ 42 N.
- Bonnes pour : plat, lisse, non poreux, accès unilatéral. Tôles, verre, boîtes, écrans de téléphone. Rapide, bon marché par prise, et doux.
- Mauvaises pour : poreux (tranches de carton, tissu, bois brut), courbe, poussiéreux, huileux, ou perforé. Et il n’y a pas de résistance tangentielle sur laquelle compter — une saisie à ventouse cisaille latéralement bien avant de s’arracher.
- Le piège : dimensionner pour le poids et oublier l’accélération, exactement comme ci-dessous, puis voir la pièce se lancer hors de la coupelle au premier déplacement rapide.
Pinces souples et adaptatives
Flexures imprimées, doigts fin-ray, vessies pneumatiques, blocage granulaire. Le doigt épouse l’objet plutôt que l’objet épouse le doigt.
- Bonnes pour : objets irréguliers, délicats ou variés. Fruits et légumes, échantillons biologiques, tout dont la forme change à chaque fois.
- Mauvaises pour : la précision. La pièce finit là où la souplesse l’a mise, pas là où vous avez commandé.
- Pourquoi elles comptent même pour les pièces rigides : la souplesse est ce qui rend la fenêtre d’effort visable. Un doigt fin-ray est un ressort en série, et cela transforme une commande de position en commande d’effort avec une tolérance utilisable — l’objet de l’effort, du blocage et de la souplesse des pinces à servos.
Choisir
| Si l’objet est… | Utilisez |
|---|---|
| Plat, lisse, accessible d’un côté | Ventouse — la plus rapide et la moins chère par prise |
| Rigide avec deux faces parallèles | Mâchoires parallèles |
| Rigide, de largeur très variable, montage bon marché | Mâchoires angulaires |
| Délicat, irrégulier, ou de forme différente à chaque fois | Souple / adaptative |
| Ferreux | Un électroaimant, et arrêtez de lire — c’est plus simple que tout ceci |
L’erreur la plus courante est de prendre des mâchoires parallèles par défaut puis de se battre contre l’objet. Si votre pièce est plate et accessible par le dessus, une ventouse à 4 € et une pompe bon marché battront une pince imprimée sur chaque axe qui compte.
Dimensionner l’effort
Maintenant l’arithmétique. Pour une pince mécanique tenant par frottement, l’effort de serrage requis par mâchoire est :
F = m · (g + a) · SF / (μ · n)| Terme | Ce que c’est | Où on se trompe |
|---|---|---|
m |
Masse de l’objet, kg | Bien |
g |
9.81 m/s² | Bien |
a |
Accélération crête que le bras imprime à l’outil | Oublié entièrement. C’est le gros |
SF |
Coefficient de sécurité, 2 minimum | Souvent 1, c’est-à-dire aucun |
μ |
Coefficient de frottement au patin | Optimiste de 2× |
n |
Nombre de contacts de saisie (2 pour deux mâchoires) | Parfois oublié, doublant la réponse |
Le terme d’accélération n’est pas optionnel
Un bras robotique qui balance une charge imprime plusieurs g à l’outil, et la saisie doit survivre au balancement, pas à la prise. Calculez un œuf — 58 g, μ 0,35, coefficient de sécurité 2 :
| Levage | Accélération crête | Effort nécessaire |
|---|---|---|
| Immobile | 0 | 1.63 N |
| 250 mm en 1.5 s | 0.67 m/s² | 1.74 N |
| 250 mm en 0.9 s | 1.85 m/s² | 1.93 N |
| 250 mm en 0.35 s | 5.85 m/s² | 2.59 N |
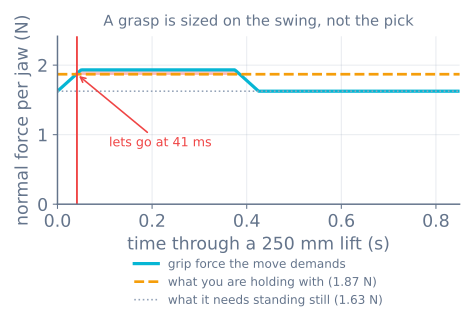
Une saisie dimensionnée sur l’établi à 1,7 N passe chaque essai statique possible puis lâche l’œuf 40 ms après le début d’un levage de 0,9 s — avant que le bras ait bougé d’un centimètre, et c’est pourquoi cela se lit comme « la pince a juste lâché » plutôt que comme une erreur de dimensionnement. Vous pouvez regarder cette panne exacte dans le simulateur de pince en glissant le curseur de temps de levage tout le reste figé.
Si vous ne connaissez pas a, tirez-le du déplacement vraiment prévu. Un profil trapézoïdal ou en courbe en S vous le donne directement, et a ≈ 4·d/t² est une bonne enveloppe pour un déplacement point à point de distance d en temps t.
Exemple calculé : une pièce de 200 g sur un bras amateur
m= 0,2 kg,μ= 0,4 (patin TPU sur acier peint),n= 2,SF= 2- Le déplacement : 300 mm en 0,6 s, donc
a ≈ 4 × 0,3 / 0,36 ≈ 3,3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jawVérifiez maintenant contre ce que votre actionneur peut faire. Un SG90 à 0,176 N·m sur un doigt de 30 mm produit 5,9 N au blocage et environ 4,1 N en continu — pas assez. Options, par ordre croissant d’effort : raccourcissez le bras de levier à 18 mm (9,8 N au blocage, 6,8 N en continu), montez μ avec des patins plus mous, ralentissez le déplacement, ou montez un plus gros servo. Le simulateur de pince fera ce compromis pour vous en direct.
Les deux autres murs
L’effort de serrage a un plancher et aussi deux plafonds, et les plafonds sont ce qui transforme le dimensionnement en conception :
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush est ce que l’objet supporte avant de se déformer. Mesurez-le — une balance de cuisine et quelques pièces sacrifiées vous mettront à 20 % près, bien mieux que tout nombre trouvé en ligne. Comme point de départ : une fraise fait environ 3 N, un gobelet en papier environ 4 N, une bouteille PET vide environ 8 N, un œuf de poule environ 30 N sur son petit axe.
L’écart entre plancher et plafond est tout le problème d’ingénierie. Il est souvent bien plus étroit qu’attendu, et une fois divisé par la raideur de vos doigts pour obtenir des millimètres, il est fréquemment plus étroit qu’un pas de votre servo — moment où aucun réglage ne marche. C’est l’objet du prochain tutoriel, et c’est la raison d’être des doigts souples.
Dimensionner la ventouse, brièvement
Si vous avez pris la voie du vide, l’arithmétique est différente et plus simple :
F = ΔP · A · (1/SF) A = π·d²/4 for a round cupAvec un venturi correct tirant 60 kPa sous l’atmosphère, une coupelle de 30 mm donne 60000 × 0,000707 = 42 N théoriques. Appliquez un coefficient de sécurité de 2 en vertical et 4 en horizontal — la résistance au cisaillement d’une saisie à ventouse est bien plus basse que sa résistance à l’arrachement, et ce sont les déplacements horizontaux qui la cassent. Les fuites comptent plus que la taille de coupelle : une coupelle à moitié hors du bord d’une boîte n’est pas moitié moins forte, elle ne marche pas.
Les erreurs, dans l’ordre où on les fait
- Dimensionner pour le poids, pas le déplacement. Le terme d’accélération dépasse d’ordinaire la gravité sur un bras rapide.
- Prendre μ dans une table. La table suppose propre, sec et plat. Mesurez le vôtre avec un peson à bagages et une rampe.
- Oublier
n. Deux contacts partagent la charge ; un contact en V non. - Concevoir au couple de blocage. Un servo tenu au blocage cuit. Déclassez à environ 70 %, et voir la discussion sur le blocage.
- Ignorer le plafond d’écrasement jusqu’à la casse. Le plancher et le plafond doivent se vérifier ensemble, ou vous n’avez conçu que la moitié de la pince.
- Combattre un problème de géométrie avec de l’effort. Si la pièce gicle, c’est la fermeture par effort, et serrer n’est pas le correctif.
Suite
- Frottement, fermeture par effort et pourquoi deux contacts est un pari — le test de géométrie que l’effort ne peut passer
- Effort, blocage et souplesse des pinces à servos — la fenêtre, le pas du servo, et pourquoi les doigts rigides échouent
- Le simulateur de pince — glissez les nombres ci-dessus et regardez les murs bouger
- Machine à états de prise-dépose — une fois que la pince marche, la séquence autour
Explorer le graphe
Fait partie de ces réalisations
Les projets et parcours d'apprentissage qui incluent ce tutoriel.
Pour aller plus loin