
Tutorial · Intermedio · 25 min
Quanto può spingere un robot: trazione e peso
Un robot spinge quanto consentono l'attrito e il peso, non i motori. Scopri dove si incontrano i limiti e perché un cuneo batte un motore più grande.
Due limiti, dei quali solo uno dipende da te
Se chiedi quanto può spingere un robot, ci sono due risposte.
I motori ne forniscono una. La coppia allo stallo divisa per il raggio della ruota, moltiplicata per il numero di ruote motrici, è la forza massima che il gruppo propulsore può applicare nel punto di contatto:
F_motor = n × T_stall / rIl pavimento fornisce l’altra. Per quanto forte spinga la ruota, è l’attrito a trasmettere effettivamente la forza:
F_traction = µ × NN è il peso che grava sulle ruote motrici. Il robot può fornire soltanto il minore dei due valori e l’intera domanda progettuale è quale dei due hai raggiunto.
Dove si incontrano
Considera una coppia di motori da 6 V con riduttore metallico, ciascuno con 0.20 N·m di coppia allo stallo, montati su ruote da 32 mm:
F_motor = 2 × 0.20 / 0.016 = 25 NVenticinque newton equivalgono a circa 2.5 kgf, abbastanza per spingere qualcosa di ben più pesante del robot. Ora uguaglia i due limiti e ricava la massa in cui si incontrano:
m* = F_motor / (µ × g)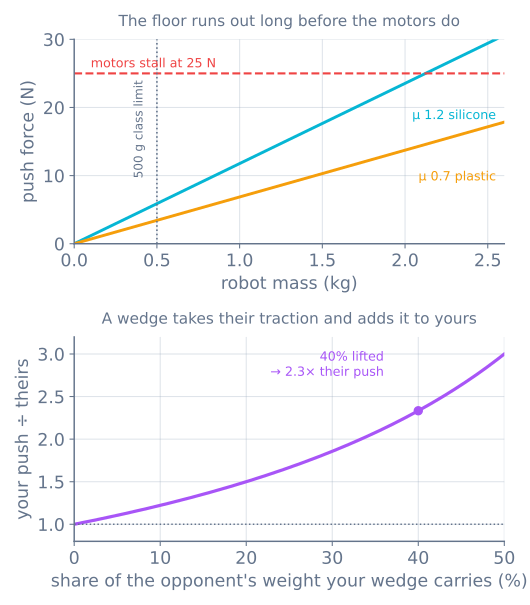
Sul silicone, µ ≈ 1.2, il punto di intersezione è 2.12 kg. Sulle ruote in plastica dura fornite con molti kit, µ ≈ 0.7, è 3.64 kg. Entrambi sono molto più pesanti di un piccolo robot e questo singolo fatto riorganizza l’intera costruzione:
Un robot di peso hobbistico è sempre limitato dalla trazione. A 500 g sul silicone ottieni 5.9 N di spinta da un gruppo propulsore capace di 25 N. Acquistare motori più potenti non cambia nulla di utilizzabile.
Ecco perché ogni robot da competizione viene costruito fino al limite di peso
Il mini sumo limita un robot a 500 g e a un ingombro di 10 × 10 cm. Leggi il pannello superiore tenendo presente questo limite e la regola sembrerà meno arbitraria: colloca ogni concorrente profondamente nella zona limitata dalla trazione, dove la forza di spinta è lineare rispetto alla massa e nessuno può uscirne spendendo denaro in motori.
Il regolamento sta quindi dicendo che il peso è la risorsa, e le conseguenze progettuali seguono direttamente:
- Costruisci fino al limite. Un robot da 400 g sta regalando il 20% della propria spinta senza ottenere nulla. Il zavorro è un componente legittimo.
- Metti ogni grammo sulle ruote motrici. Il peso su una rotella libera non produce alcuna trazione. Un robot a due ruote bilanciato su un pattino a basso attrito mette quasi il 100% della massa a lavoro; lo stesso robot con una rotella posteriore potrebbe sfruttarne solo il 65%.
- Non aggiungere una ruota per aumentare la trazione. Quattro ruote motrici dividono lo stesso peso complessivo, quindi
µNnon cambia. Guadagni ridondanza e non perdi nulla, ma non guadagni forza di spinta.
Il pneumatico è il modo più economico di ottenere il 70%
La differenza fra le due rette nel pannello superiore dipende da una sola scelta di materiale. Silicone con µ 1.2 contro plastica dura con µ 0.7 offre il 72% di spinta in più alla stessa massa al prezzo di un set di pneumatici.
Nient’altro sul robot è disponibile con lo stesso rapporto. Vale la pena essere esigenti:
- Silicone o uretano morbido, non la plastica stampata o la gomma dura inclusa nel kit.
- Puliscili. La polvere sul pneumatico è uno strato sottile con un µ molto più basso ed è il motivo per cui un robot che ieri spingeva bene oggi non lo fa. Usa nastro e alcol prima di ogni sessione.
- Un’ampia superficie di contatto non aumenta µ, ma distribuisce il carico e si usura più lentamente. Inoltre strofina maggiormente nelle rotazioni sul posto, quindi è un vero compromesso.
Coefficienti superiori a 1.0 sembrano sbagliati a chi ha imparato che l’attrito ha un limite: non è così. µ è un rapporto empirico e i polimeri morbidi su una superficie dura e pulita superano davvero 1.
Il cuneo vale più dei motori
Finora abbiamo trattato N come il peso dello stesso robot. Un cuneo che scivola sotto l’avversario rompe questa ipotesi in due direzioni contemporaneamente: il peso che solleva si somma alla tua forza normale e viene sottratto a quella dell’avversario.
Per due robot di massa uguale, se il tuo cuneo sostiene una frazione f del peso dell’avversario:
push ratio = (1 + f) / (1 − f)Il pannello inferiore è questa curva, che è ripida:
| Sollevato | La tua spinta ÷ la sua |
|---|---|
| 0% | 1.00 |
| 20% | 1.50 |
| 40% | 2.33 |
| 50% | 3.00 |
Sollevare il 40% del peso dell’avversario più che raddoppia lo squilibrio, con motori, masse e pneumatici identici. Nessun’altra modifica a tua disposizione si avvicina a questo risultato, ed è per questo che lo sforzo progettuale si concentra sul bordo anteriore di un robot sumo.
Farlo funzionare è un problema di lavorazione, non di fisica:
- Il bordo di attacco deve essere più basso del suo. Un cuneo che incontra una piastra piatta esercita soltanto una spinta. Usa lamiera sottile, rettificata fino a formare uno spigolo e mantenuta a una frazione di millimetro dal pavimento.
- Deve mantenere quella quota sotto carico. Un cuneo su un supporto flessibile risale sopra l’avversario invece di infilarsi sotto e inverte il segno dell’intero calcolo.
- La simmetria ti costa. Due robot con cunei identici si incontrano spigolo contro spigolo e nessuno solleva l’altro. L’unica soluzione è essere più bassi, ed è per questo che la competizione diventa una corsa agli armamenti misurata in decimi di millimetro.
Baricentro: in basso e avanti rispetto all’asse
Sono due effetti distinti, spesso confusi.
La posizione bassa protegge dal sollevamento. Il cuneo dell’avversario applica una forza verso l’alto al bordo anteriore; che ti faccia ribaltare o scivoli soltanto sotto dipende dalla distanza che la reazione deve percorrere prima di raggiungere il tuo baricentro. Un robot alto è una leva consegnata all’altra parte.
La posizione in avanti carica il cuneo. La reazione della spinta agisce all’indietro all’altezza del contatto e trasferisce F × h / L dal supporto anteriore a quello posteriore su un interasse L. Per un cuneo che spinge a 5 mm su un interasse di 70 mm con 5.9 N, si tratta di 0.42 N, circa 43 g, un valore piccolo proprio perché il contatto è basso. Non è un meccanismo su cui fare affidamento, ma significa che un robot con ruote motrici dietro il punto di contatto guadagna un po’ di aderenza durante la spinta, mentre un robot con le ruote davanti la perde.
Costo elettrico di un incontro di spinta
Un robot che spinge al limite di trazione è un robot i cui motori non possono girare. Questa è la definizione di stallo ed è lo stato più costoso per un gruppo propulsore:
- Corrente di stallo sostenuta. Quei motori da 0.20 N·m assorbono circa 1.6 A ciascuno allo stallo, quindi un incontro di spinta consuma circa 3.2 A da un pacco che per il resto della gara resta vicino a 0.5 A.
- La linea collassa proprio quando serve. Questo è il meccanismo di brown-out nel caso peggiore e un controllore che si riavvia durante la spinta ha già perso.
- Tutto diventa calore. Nessun lavoro meccanico lascia il motore, quindi ogni watt è I²R negli avvolgimenti. Gli incontri sono brevi per ottime ragioni.
Dimensiona il pacco in base alla corrente di stallo anziché a quella media e scegli il driver del motore sulla stessa base.
Misuralo in dieci minuti
Due numeri, una bilancia da valigia e saprai quale limite hai raggiunto.
Il numero della trazione. Tieni fermo il robot con i motori spenti, aggancia la bilancia e tira in orizzontale finché il robot non scivola. Il valore diviso per il peso del robot è µ. Fallo sulla superficie reale: un tatami di gara, il pavimento della cucina e un banco da officina sono tre materiali diversi.
Il numero dei motori. Blocca le ruote contro qualcosa di immobile, comanda la massima velocità in avanti e tira la bilancia all’indietro finché il robot non si muove. Quel valore è F_motor, misurato anziché interpolato da una scheda tecnica che conosci solo a metà.
Il minore dei due è ciò che il robot può davvero fornire. Se differiscono di circa il 20%, il progetto è ben abbinato; se la trazione è un quarto del numero dei motori, come accade su un piccolo robot, ogni grammo aggiuntivo, ogni cambio di pneumatico e ogni millimetro di cuneo vale più di qualsiasi miglioramento possibile al gruppo propulsore.
Quando qualcosa va storto
| Sintomo | Di solito significa |
|---|---|
| Le ruote girano, ma il robot non si muove | Limitato dalla trazione: la risposta normale. Aggiungi massa o cambia i pneumatici |
| I motori si bloccano completamente e le ruote non girano | Limitato dai motori: raro, significa che la riduzione è troppo elevata |
| Ieri spingeva bene, oggi no | Polvere o pellicola di olio sugli pneumatici; puliscili prima di ogni sessione |
| Viene spinto all’indietro nonostante partenze migliori | L’altro cuneo è passato sotto il tuo: è una questione di altezza, non di potenza |
| Il davanti si solleva durante la spinta | Punto di contatto troppo alto rispetto all’interasse o baricentro troppo indietro |
| Si riavvia durante una spinta | Corrente di stallo che fa collassare la linea: consulta il bilancio di alimentazione |
| Le ruote girano solo in accelerazione | Non è un problema di spinta, è un comando a gradino. Usa un profilo di movimento |
Il tema costante è che, su un piccolo robot, i numeri interessanti sono tutti meccanici. Il gruppo propulsore ha capacità in eccesso e scegliere il motore riguarda molto più la velocità e la corrente assorbita che la spinta.
Una volta che il robot è in grado di spingere, il vincolo successivo è potersi fermare. Lo stesso coefficiente di attrito che determina la forza di spinta determina anche la distanza di arresto su un bordo e la costruzione del mini sumo li mette insieme.
La ruota che rinuncia al 29% prima di iniziare
Un gruppo propulsore rompe il calcolo precedente, ed è utile sapere in quale modo. Una ruota mecanum può mordere soltanto lungo l’asse del rullino, a 45° rispetto alla direzione di rotazione. L’attrito limita comunque l’intero vettore forza a μN, ma soltanto la componente lungo la direzione di rotazione spinge il robot, quindi la forza utile per ruota è:
F_useful ≤ μN / √2 ≈ 0.71 μNUna base olonomica inizia quindi un incontro di spinta al 71% della trazione che lo stesso robot avrebbe con ruote normali, prima ancora di considerare che la gomma dei rullini di solito aderisce peggio di uno pneumatico. Anche il trucco dello zavorro smette di funzionare: la massa si cancella in μg/√2, quindi aggiungere peso acquista maggiore aderenza e maggiore inerzia nella stessa misura.
Questa è l’intera decisione progettuale in una riga: se lo scopo è spingere, non comprare movimento laterale. Confronta i gruppi propulsori.
Lo stesso ragionamento con μN ricompare all’altra estremità del robot, dove il contatto è la punta di un dito anziché uno pneumatico. Lì il limite di attrito smette di essere un numero e diventa una forma che puoi disegnare: è l’argomento di attrito, chiusura delle forze e perché due contatti sono una scommessa.
Esplora il grafo
Fa parte di queste costruzioni
Progetti e percorsi di apprendimento che includono questo tutorial.
Per approfondire