
Tutorial · Gevorderd · 25 min
Hoe hard een robot kan duwen: tractie en gewicht
Een robot duwt hard tot de wrijving het toelaat, niet tot zijn motoren meer draaien. Waar de plafonds kruisen en waarom een wig beter is dan een grotere motor.
Twee plafonds, en er is er maar één van jou
Vraag hoe hard een robot kan duwen en er zijn twee antwoorden.
De motoren geven er één. Vastloopkoppelmoment gedeeld door wielstraal, maal het aantal aangedreven wielen, is de grootste kracht die de aandrijflijn op het raakvlak kan zetten:
F_motor = n × T_stall / rDe vloer geeft het andere. Hoe hard het wiel ook duwt, wrijving is wat het daadwerkelijk overbrengt:
F_traction = µ × NN is het gewicht dat op de aangedreven wielen drukt. De robot kan alleen de kleinere van de twee leveren, en de hele ontwerpvraag is welke je raakt.
Waar ze elkaar kruisen
Neem twee 6 V-motoren met metalen tandwielkast van elk 0,20 N·m vastloopkoppelmoment, op 32 mm wielen:
F_motor = 2 × 0.20 / 0.016 = 25 NVijfentwintig newton is ongeveer 2,5 kgf — genoeg om een object dat veel zwaarder is dan de robot weg te duwen. Stel nu de twee plafonds gelijk en los de massa op waar ze elkaar raken:
m* = F_motor / (µ × g)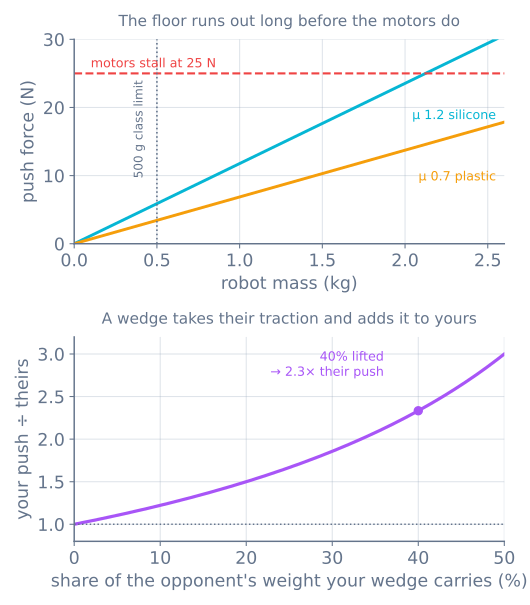
Op siliconen (µ ≈ 1,2) is het kruispunt 2,12 kg. Op de harde kunststofwielen die bij een chassiskit zitten (µ ≈ 0,7) is het 3,64 kg. Allebei veel zwaarder dan een kleine robot, en dat ene feit herschikt de hele bouw:
Een robot van hobbyformaat is altijd tractiebeperkt. Bij 500 g op siliconen haal je 5,9 N duwkracht uit een aandrijflijn die 25 N aankan. Sterkere motoren kopen verandert niets wat je kunt gebruiken.
En daarom wordt elke wedstrijdrobot tot de gewichtsgrens gebouwd
Mini sumo begrenst een robot op 500 g met een voetafdruk van 10 × 10 cm. Lees het bovenste paneel met die grens in gedachten en de regel lijkt niet meer willekeurig: hij zet elke deelnemer diep in het tractiebeperkte gebied, waar de duwkracht lineair is met de massa en niemand kan ontsnappen door geld aan motoren uit te geven.
Het reglement zegt dus in feite gewicht is de grondstof, en de ontwerpgevolgen volgen daar rechtstreeks uit:
- Bouw tot de grens. Een robot van 400 g geeft 20% van zijn duwkracht zomaar weg. Ballast is een legitiem onderdeel.
- Leg elke gram boven de aangedreven wielen. Gewicht op een vrij draaiend zwenkwiel levert helemaal geen tractie. Een tweewielige robot die op een glijder met lage wrijving balanceert zet bijna 100% van zijn massa aan het werk; dezelfde robot op een zwenkwiel achterin draait misschien op 65%.
- Voeg geen wiel toe voor extra tractie. Vier aangedreven wielen delen hetzelfde totale gewicht, dus
µNverandert niet. Je wint redundantie en verliest niets — maar je wint geen duwkracht.
De band is de goedkoopste 70% die je ooit vindt
De kloof tussen de twee lijnen in het bovenste paneel is één materiaalkeuze. Siliconen met µ 1,2 tegenover harde kunststof met µ 0,7 is 72% meer duwkracht bij dezelfde massa, voor de prijs van een set banden.
Niets anders aan de robot is voor die verhouding verkrijgbaar. Het loont om daar onredelijk over te zijn:
- Siliconen of zacht urethaan, niet het gegoten plastic of het harde rubber dat in een kit zit.
- Houd ze schoon. Stof op de band is een dunne laag met een veel lagere µ, en dat is de reden waarom een robot die gisteren prima duwde dat vandaag niet doet. Plakband, alcohol, voor elke run.
- Een breed raakvlak verhoogt µ niet, maar het verdeelt de belasting en slijt langzamer. Het schuurt ook harder bij een draai op de plaats, dus dit is een echte afweging.
Coëfficiënten boven 1,0 lijken vreemd aan wie heeft geleerd dat wrijving begrensd is — dat is ze niet. µ is een empirische verhouding, en zachte polymeren op een schone harde ondergrond halen werkelijk meer dan 1.
De wig levert meer op dan de motoren
Alles tot nu toe behandelt N als het eigen gewicht van de robot. Een wig die onder de tegenstander schuift breekt die aanname in twee richtingen tegelijk: het gewicht dat hij optilt komt bij je normaalkracht en gaat eraf bij die van de tegenstander.
Voor twee robots van gelijke massa, als je wig een fractie f van het gewicht van de tegenstander draagt:
push ratio = (1 + f) / (1 − f)Het onderste paneel is die kromme, en hij is steil:
| Opgetild | Jouw duwkracht ÷ die van de tegenstander |
|---|---|
| 0% | 1,00 |
| 20% | 1,50 |
| 40% | 2,33 |
| 50% | 3,00 |
40% onder de tegenstander komen meer dan verdubbelt het verschil, bij identieke motoren, identieke massa en identieke banden. Geen enkele andere verandering die tot je beschikking staat, komt daar bij in de buurt, en daarom gaat de inspanning naar de voorrand van een sumorobot.
Het werkbaar maken is een verspaningsprobleem in plaats van een natuurkundig probleem:
- De voorrand moet lager liggen dan die van de tegenstander. Een wig die op een vlakke plaat stuit, duwt alleen. Dunne plaat, tot een scherpe rand geslepen, die een fractie van een millimeter boven de vloer zweeft.
- Hij moet die hoogte onder belasting vasthouden. Een wig op een flexibele montage glijdt over de tegenstander heen in plaats van eronder, en draait het teken van de hele berekening om.
- Symmetrie kost je. Twee robots met identieke wiggen komen front op front en tillen elkaar niet op. De enige uitweg is lager zijn, en daarom wordt dit een wapenwedloop gemeten in tienden van een millimeter.
Zwaartepunt: laag, en vóór de as
Twee losse effecten, vaak door elkaar gehaald.
Laag beschermt tegen opgetild worden. De wig van de tegenstander oefent een opwaartse kracht uit op je voorrand; of dat je kantelt of er alleen onderdoor schuift, hangt ervan af hoe ver de reactie moet reizen om je zwaartepunt te bereiken. Een hoge robot is een hefboom die je aan de andere kant geeft.
Naar voren belast de wig. De duwreactie werkt naar achteren op de hoogte van het raakvlak, en verplaatst F × h / L van de voorste naar de achterste steun over een wielbasis L. Voor een wig die op 5 mm duwt met een wielbasis van 70 mm en 5,9 N, is dat 0,42 N — ongeveer 43 g, en klein juist omdat het raakvlak laag ligt. Het is geen mechanisme om op te vertrouwen, maar het betekent wel dat een robot waarvan de aandrijfwielen achter het raakvlak liggen iets meer grip krijgt tijdens het duwen, en dat een robot met de wielen ervoor dat verliest.
Wat een duurpartij elektrisch kost
Een robot die op zijn tractiegrens duwt, is een robot waarvan de motoren niet kunnen draaien. Dat is de definitie van vastlopen, en het is de duurste toestand die een aandrijflijn kent:
- Aanhoudende vastloopstroom. Die motoren van 0,20 N·m trekken bij vastlopen elk in de orde van 1,6 A, dus een duwpartij is ~3,2 A uit een pakket dat de rest van de ronde rond 0,5 A zit.
- De rail zakt precies wanneer je hem nodig hebt. Dit is het brown-outmechanisme in zijn slechtste geval, en een controller die midden in een duw reset heeft verloren.
- Het wordt allemaal warmte. Er verlaat geen mechanisch werk de motor, dus elk watt is I²R in de wikkelingen. Wedstrijdrondes zijn kort om goede redenen.
Dimensioneer het pakket op de vastloopstroom in plaats van op de gemiddelde stroom, en maak de motordriver-keuze op dezelfde basis.
Meet het in tien minuten
Twee getallen, één bagageweegschaal, en je weet onder welk plafond je zit.
Het tractiegetal. Houd de robot stil met de motoren uit, hang de weegschaal eraan en trek horizontaal tot hij glijdt. De aflezing, gedeeld door het gewicht van de robot, is je µ. Doe het op de werkelijke ondergrond — een wedstrijdring, je keukenvloer en een werkbank zijn drie verschillende materialen.
Het motorgetal. Blokkeer de wielen tegen iets dat niet beweegt, geef volledig vooruit en trek aan de weegschaal naar achteren tot de robot beweegt. Die aflezing is F_motor, gemeten in plaats van geïnterpoleerd uit een datasheet die je maar half vertrouwt.
Wat kleiner is, heeft de robot. Als ze binnen ongeveer 20% van elkaar liggen, heb je een goed op elkaar afgestemd ontwerp; als tractie een kwart van het motorgetal is, zoals bij een kleine robot, dan is elke extra gram, elke bandwissel en elke millimeter wig meer waard dan alles wat je aan de aandrijflijn kunt doen.
Als het misgaat
| Symptoom | Meestal |
|---|---|
| Wielen draaien, robot beweegt niet | Tractiebeperkt — het normale antwoord. Voeg massa toe, wissel van band |
| Motoren lopen volledig vast, wielen draaien niet | Motorbeperkt: zeldzaam, en betekent dat de overbrenging te hoog is |
| Gisteren prima geduwd, vandaag niet | Stof of oliefilm op de banden; schoonmaken voor elke run |
| De robot wordt teruggeduwd ondanks goede starts | De wig van de ander kwam onder die van jou — hoogte, niet vermogen |
| Voorkant tilt op bij duwen | Raakvlak te hoog voor de wielbasis, of zwaartepunt te ver achterin |
| Reset tijdens een duw | Vastloopstroom die de rail laat zakken — zie het stroombudget |
| Wielen draaien alleen bij acceleratie | Geen duwprobleem — een opgelegde stap. Gebruik een bewegingsprofiel |
Het doorlopende thema is dat bij een kleine robot alle interessante getallen mechanisch zijn. De aandrijflijn heeft ruimte over, en het kiezen van de motor is veel meer een vraag over snelheid en stroomopname dan over duwen.
Zodra de robot kan duwen, is de volgende beperking dat hij moet kunnen stoppen — dezelfde wrijvingscoëfficiënt die je duwkracht bepaalt, bepaalt ook je stopafstand aan een rand, en het mini-sumo-project brengt beide samen.
Het wiel dat 29% opgeeft voordat je begint
Eén aandrijflijn haalt de bovenstaande rekensom onderuit, en het is de moeite waard te weten welke kant. Een mecanumwiel kan alleen bijten langs de as van zijn rol, onder 45° ten opzichte van de richting waarin het rolt. Wrijving begrenst de hele krachtvector nog steeds op μN — maar alleen de component langs de rolrichting duwt de robot, dus de bruikbare kracht per wiel is:
F_useful ≤ μN / √2 ≈ 0.71 μNEen holonome basis begint een duwpartij dus op 71% van de tractie die dezelfde robot op gewone wielen zou hebben, nog zonder rekening te houden met het feit dat rubberen rollen doorgaans minder goed grijpen dan een band. En de ballasttruuc van eerder werkt niet meer: massa valt weg in μg/√2, dus extra gewicht koopt in precies gelijke mate meer grip en meer traagheid.
Dat is de hele ontwerpbeslissing op één regel — als duwen het punt is, koop dan geen zijwaartse beweging. Vergelijk de aandrijflijnen.
Hetzelfde μN-argument keert terug aan de andere kant van de robot, waar het raakvlak een vingertop is in plaats van een band — en daar wordt de wrijvingsgrens geen getal maar een vorm die je kunt tekenen. Dat is wrijving, krachtsluiting en waarom twee raakvlakken een gok zijn.
Verken de graaf
Onderdeel van deze bouwprojecten
Projecten en leerroutes waarin deze tutorial voorkomt.
Verder lezen