
Tutorial · Intermediário · 30 min
Caixa de engrenagens: medir a folga mecânica (backlash)
A folga mecânica no trem de engrenagens que faz um braço ceder e a odometria derivar. Meça a sua em graus e escolha entre eliminá-la ou projetar em torno dela.
Introdução
Há uma família de falhas em robôs que se manifesta sempre da mesma forma: a máquina funciona bem em uma direção e dá errado na outra. O braço alcança o mesmo ponto vindo pela esquerda e pela direita, mas para em duas posições diferentes. O robô autoequilibrado treme perto da posição vertical e não se estabiliza, por mais que você o ajuste. O robô de labirinto erra a orientação em um grau após cada curva e em quinze graus ao terminar a trajetória.
Nada disso é um problema de ajuste, e todas as falhas têm a mesma causa. Entre o motor e a peça que ele movimenta há um trem de engrenagens, e um trem de engrenagens precisa ter uma folga entre os dentes; caso contrário, ele travaria. Essa folga se chama folga mecânica (backlash) e significa que, sempre que o motor muda de direção, a saída não se move até que os dentes atravessem a folga e entrem em contato com o flanco oposto.
Este site cita a folga mecânica em sete páginas como motivo para alguma coisa não funcionar. Esta é a página que a explica.
O que ela realmente é
A folga mecânica não é atrito nem atraso. É uma zona morta com memória.
Imagine o dente de entrada encostado no flanco de um dente de saída. Ao empurrar, a saída acompanha exatamente a entrada — nenhum erro. Agora inverta o sentido. O dente de entrada deixa de encostar naquele flanco e atravessa a folga; durante toda a travessia, a saída permanece exatamente onde estava. Quando o contato ocorre no flanco oposto, a saída volta a acompanhar a entrada, com um deslocamento permanente igual à largura da folga.
Duas consequências decorrem diretamente dessa descrição e vale preservá-las:
- A folga mecânica não custa nada enquanto você se move em uma direção. É um custo de reversão, cobrado uma vez por reversão, por mais longe que você se desloque depois. A reversão mais cara que um robô faz é uma parada de emergência, na qual a folga se transforma em deslocamento gratuito somado diretamente à distância de parada.
- O erro depende de como você chegou. É isso que o torna uma histerese, e não apenas um deslocamento simples, e é por isso que uma constante de calibração não consegue removê-lo.
A forma que ela assume
Acione uma articulação com 4° de folga para frente e para trás e represente graficamente o que a saída faz.
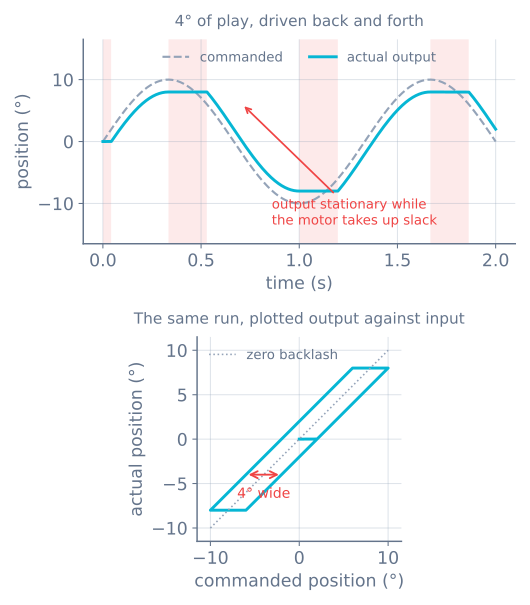
O painel inferior é a imagem mental mais útil, porque torna evidentes os dois ramos. Ao subir, a saída fica atrás da entrada por meia folga. Ao descer, fica à frente por meia folga. Em qualquer ponto intermediário, a saída fica onde foi deixada.
Meça a sua em dez minutos
Não é possível projetar em torno de um número que você não tem, e toda caixa de engrenagens é diferente. Há duas maneiras de obtê-lo.
Manualmente, para qualquer mecanismo. Desligue o motor e mantenha o chassi imóvel. Cole uma fita na borda da roda ou na extremidade do braço e mova a saída suavemente entre seus dois extremos — sem força suficiente para flexionar algo, apenas até encontrar resistência nos dois sentidos. Marque os dois extremos e meça o arco entre eles. Converta:
backlash (°) = arc / (π · D) × 360Repita em quatro ou cinco posições ao longo de uma volta completa da saída e mantenha o pior resultado. A variação entre dentes e a excentricidade do eixo são reais, e a posição em que você começou a testar não é necessariamente representativa.
Com um encoder, com mais precisão. Se o seu motor tiver um encoder no eixo do motor — como um motor com encoder N20 — acione-o muito lentamente em uma direção até a saída começar a se mover, zere o contador e então inverta e conte até a saída se mover novamente. Essa contagem é a folga:
backlash (°) = counts / counts-per-output-rev × 360Para um N20 com 7 pulsos por canal por volta do motor, decodificado em ×4, atrás de uma caixa de redução 1:100, isso dá 2800 contagens por volta da saída — portanto 31 contagens correspondem a 4°. Há resolução de sobra para medir algo que mal pode ser visto.
Onde o encoder está determina o que você consegue ver
Esta é a parte que surpreende as pessoas, e ela decide se o número que acabou de medir é um problema que pode ser corrigido em software.
Um encoder no eixo do motor fica antes da caixa de engrenagens. Durante a travessia da folga, ele informa que o motor está girando perfeitamente, porque o motor está girando perfeitamente. A roda não está. Sua estimativa de posição diz que você se moveu; você não se moveu. A folga mecânica é invisível para um encoder no lado do motor e se manifesta na odometria como erro puro e não corrigido.
Um encoder no eixo de saída fica depois da caixa de engrenagens e informa a verdade — mas é exatamente por isso que ele lê zero durante a travessia, e é por isso que se usa o encoder no lado do motor para medir a folga mecânica. O encoder que não consegue compensá-la é justamente o que consegue vê-la.
Para um robô hobby, a conclusão honesta é: na maioria desses modelos, o encoder está no motor e a folga mecânica é um erro não medido na estimativa de posição. Tudo abaixo trata de reduzir esse erro ou fazer com que ele não importe.
O que ela está custando
A folga mecânica em uma articulação é um ângulo; o que ela custa é uma distância, e a alavanca determina quanto. Para os mesmos 4° de folga, veja três robôs:
| Onde | Alavanca | Custo por reversão |
|---|---|---|
| Ombro do braço do robô | Elo de 150 mm | 10,5 mm na pinça |
| Roda motriz | Roda de 65 mm | 2,27 mm de deslocamento |
| Roda de Micromouse | Roda de 42 mm | 1,47 mm de deslocamento |
A linha do braço explica por que braços articulados sofrem mais nas tolerâncias típicas de protótipos: a folga do ombro é multiplicada por todo o comprimento do braço antes de chegar à ferramenta. Um grau no ombro de um elo de 150 mm já representa 2,6 mm na pinça.
As linhas das rodas parecem inofensivas até você contar as reversões. Um Micromouse gira no lugar em cada junção, e cada giro inverte uma roda. Com rodas de 42 mm em uma bitola de 90 mm, 4° de folga equivalem a 0,93° de erro de orientação por giro — e o erro de orientação é justamente o que não se cancela, porque cada trecho reto seguinte é percorrido na direção errada. Cem giros correspondem a 147 mm de deslocamento que sua odometria contabilizou e que o robô nunca realizou.
Um robô autoequilibrado é o caso extremo, porque inverte continuamente — centenas de vezes por segundo, em incrementos pequenos, e cada incremento é menor que a folga. Ele passa a maior parte da vida dentro da zona morta, e é por isso que nenhum conjunto de ganhos consegue estabilizá-lo.
Correção 1: compre menos folga
A correção mais barata normalmente é a própria peça.
Engrenagens metálicas em vez de plástico. Engrenagens moldadas por injeção têm tolerâncias frouxas e se desgastam até ficarem mais soltas. Um trem de engrenagens metálico não elimina a folga mecânica, mas normalmente tem uma fração dela, o que explica por que motores N20 aparecem em praticamente todo projeto de robô autoequilibrado e Micromouse, e por que o motor TT é suficiente para um seguidor de linha que quase sempre avança.
Saiba qual estágio importa. A folga mecânica de cada estágio, referida à saída, é dividida pela relação de transmissão entre esse estágio e a saída. O estágio final tem uma relação de um para um com a saída, portanto toda a folga mecânica dele aparece, enquanto tudo o que vem antes é reduzido. Por isso, uma caixa de alta relação não é automaticamente pior — e, se for melhorar uma engrenagem, melhore a última.
Pré-carga. Engrenagens divididas e pressionadas uma contra a outra, porcas antijogo para fusos de comando ou uma correia tensionada no lugar de um par de engrenagens. Todas essas opções mantêm os dentes em contato com os dois flancos ao mesmo tempo. Todas impõem um custo em atrito, eficiência e desgaste, que é a troca que você está fazendo.
Ou elimine a caixa de engrenagens. Uma articulação acionada por correia ou por acionamento direto não tem folga mecânica nas engrenagens. Ela tem complacência, que é outro problema, tratado abaixo.
Correção 2: aproximação por um lado
A correção mais antiga da usinagem e a de melhor custo-benefício em software, porque não custa nada.
A folga mecânica só é cobrada em uma reversão. Portanto, faça a última parte de cada movimento acontecer na mesma direção, e a folga já estará atravessada quando você chegar. Se precisar alcançar uma posição vindo de cima, ultrapasse-a e volte para cima. Impressoras 3D fazem isso no eixo Z; operadores de CNC fazem isso manualmente como um reflexo.
// Always arrive travelling positive: the gap is crossed before we get there.
void moveTo(float target) {
  if (target < currentPosition()) {
    driveTo(target - APPROACH_MARGIN);   // margin > measured backlash
  }
  driveTo(target);
}
APPROACH_MARGIN deve ser confortavelmente maior que a folga medida — o dobro é um ponto de partida razoável. O custo é tempo em metade dos movimentos, e o benefício é uma repetibilidade que não depende mais de como você chegou.
Para um robô móvel, a mesma técnica aparece de outra forma: prefira um arco largo a um giro no lugar quando o mapa permitir, porque um arco nunca inverte nenhuma das rodas.
Correção 3: impeça o controlador de lutar contra ela
Um loop PID encontra a folga mecânica como uma zona morta no meio de sua própria faixa de controle e a trata mal de uma forma específica e reconhecível.
Dentro da folga, a saída aumenta e nada acontece, portanto o erro não diminui. O termo integral continua acumulando durante um período em que nenhuma quantidade de esforço ajudaria. Quando os dentes finalmente engatam, o termo acumulado é aplicado de uma só vez a um mecanismo que agora está conectado, e a articulação dá um solavanco para além da posição de destino. Depois ela inverte, atravessa a folga novamente e faz a mesma coisa no sentido oposto. Isso é um ciclo limite — uma oscilação sustentada em que o sistema busca continuamente o equilíbrio, mas nunca converge — e sua amplitude é determinada pela mecânica, não pelos ganhos.
O que realmente ajuda:
- Pare de integrar quando a saída não está se movendo, embora você esteja comandando movimento. Se a saída estiver acima do limite que deveria produzir movimento e o encoder disser que ela não está se movendo, congele o termo integral. É a mesma lógica de antiwindup que você usaria contra um atuador saturado; a zona morta é apenas um atuador temporariamente desconectado.
- Reduza
Kiantes de reduzirKp. O termo integral é o que transforma uma zona morta em um ciclo limite. - Não persiga a última fração de um grau. Se sua folga é de 4°, uma faixa de tolerância de 1° está pedindo oscilação. Aceite uma zona morta um pouco mais larga que a folga mecânica e o loop deixe de oscilar.
- Aplique um perfil à reversão. Um perfil de movimento que suaviza a passagem por velocidade zero atravessa a folga delicadamente, em vez de bater no flanco oposto do dente — mais silencioso e muito mais suave para engrenagens de plástico.
Veja isso acontecer no simulador de PID ajustando os ganhos contra uma planta que responde lentamente a entradas pequenas: os mesmos ganhos que são estáveis para movimentos grandes oscilam em torno da referência nos movimentos pequenos.
A complacência é a outra metade da perda de movimento
A folga mecânica produz perda de movimento quando a saída inverte; a complacência também provoca deslocamento da saída sob carga. As duas contribuem para a perda de movimento, mas exigem correções diferentes. Se você medir a folga movendo a saída, estará medindo a folga mecânica e a complacência juntas. Separe-as com um teste: aplique uma carga, observe a deflexão e depois libere-a.
| Folga mecânica | Complacência | |
|---|---|---|
| Deflexão em função da carga | Folga fixa, independente da carga | Proporcional à carga |
| Ao liberar | A saída fica onde foi deixada | Retorna elásticamente |
| Correção | Engrenagens melhores, pré-carga, aproximação por um lado | Peças mais rígidas, alavancas mais curtas, escoramento |
| Sintoma | Erro dependente da direção | Deflexão sob carga, ressonância após os movimentos |
Um braço longo de acrílico tem pouquíssima folga mecânica e muita complacência. Uma caixa de engrenagens barata de plástico em um eixo curto é o caso oposto. Os dois produzem a mesma impressão de que “o braço não vai para onde mandei”, e é por isso que vale fazer esse teste de dois minutos antes de comprar qualquer coisa.
Quando dá errado
| Sintoma | Causa usual |
|---|---|
| O braço alcança um ponto de modo diferente dependendo do lado | Folga mecânica, diretamente — meça antes de ajustar qualquer coisa |
| O robô autoequilibrado treme e nunca se estabiliza | Folga maior que os incrementos de correção; use uma caixa metálica, não mais ajustes |
| A orientação deriva um grau por giro | Folga mecânica na roda que inverte; prefira arcos ou adicione um giroscópio |
| A odometria diz que houve movimento e não houve | Um encoder no lado do motor não consegue ver a folga da caixa de engrenagens |
| Oscilação constante em torno da referência | O termo integral está acumulando durante a zona morta |
| A posição é repetível, mas deflete sob carga | Complacência, não folga mecânica — aumente a rigidez, não troque as engrenagens |
| Piorou ao longo de alguns meses | Desgaste das engrenagens de plástico; a folga mecânica cresce com o uso |
A folga mecânica é a razão pela qual um robô perfeito na simulação decepciona na bancada, porque é exatamente o tipo de coisa que um modelo ideal deixa de fora. Meça uma vez, anote o número e a maior parte do mistério desaparece junto. Se o número for grande o suficiente para atrapalhar, a resposta costuma ser um motor e uma caixa de engrenagens melhores, não outra tarde ajustando.
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
- ProjetoConstrua um plotter de caneta cartesiano de dois eixos
- Caminho de aprendizagemCinemática de braços robóticos: do PWM à cinemática inversa
- Caminho de aprendizagemControle de motores para robôs: roteiro de aprendizagem
- Caminho de aprendizagemMovimento preciso com motores de passo: roteiro de aprendizagem
Leitura complementar