
Tutorial · Iniciante · 30 min
Tipos de garras robóticas e como dimensionar a força de preensão
Compare garras paralelas, angulares, de sucção e macias e dimensione a força de preensão, incluindo o termo que quase todo mundo deixa de fora.
O efetuador final define o desempenho do robô
Um braço robótico é um sistema de posicionamento. Ele é avaliado pela repetibilidade, pelo alcance e pela velocidade, que são os números encontrados na ficha técnica. Mas ninguém compra um robô apenas para posicionar o vazio: o trabalho é realizado pelo dispositivo na ponta, e o efetuador final é onde falha a maioria das primeiras construções.
Esta página aborda duas decisões em ordem. Primeiro, escolha um tipo, porque essa escolha depende da geometria e condiciona tudo o que vier depois. Depois, dimensione a força, porque isso é aritmética e existe exatamente uma fórmula.
Os quatro tipos
Garras paralelas (de dois dedos)
Duas mandíbulas que permanecem paralelas ao fechar, acionadas por um parafuso, uma cremalheira, uma ligação em tesoura ou um par de servos.
- Boas para: objetos com duas faces aproximadamente paralelas, como caixas, blocos, garrafas, PCBs e a maioria das peças de bancada.
- Ruins para: esferas, cones, objetos macios e qualquer peça sobre a qual não se possa fazer marcas.
- Por que as pessoas escolhem: é a solução mais simples que funciona, e a posição das mandíbulas é previsível; por isso, a calibração do próprio braço se reflete no posicionamento da peça.
- Fique atento: a linha de preensão precisa ficar dentro dos dois cones de atrito. Como mostra o fechamento por força, trata-se de um teste geométrico que não pode ser resolvido apertando mais.
Este é o tipo que o simulador de garra modela, porque é o primeiro que quase todo mundo constrói.
Garras angulares (mandíbula com pivô)
As mandíbulas giram em torno de um pivô em vez de se transladarem. Um chapéu do servo montado diretamente em um dedo produz a garra mais barata possível, e essa garra é angular.
- Boas para: ampla faixa de abertura com um atuador pequeno, construções baratas e acesso ao interior de caixas cheias.
- Ruins para: previsibilidade. À medida que a mandíbula fecha, o ponto de contato se desloca ao longo do dedo; portanto, o comprimento do braço de alavanca — e, consequentemente, a força de preensão — varia com a largura do objeto.
- A armadilha: você dimensiona a força para uma peça de 40 mm, depois faz a preensão de uma peça de 20 mm e obtém uma força completamente diferente. Meça o comprimento efetivo do braço de alavanca na largura que realmente usar.
Garras de vácuo (sucção)
Uma ventosa, uma vedação e uma diferença de pressão. A força é ΔP × A e, com uma boa vedação a 60 kPa, uma ventosa de 30 mm sustenta cerca de 42 N.
- Boas para: superfícies planas, lisas, não porosas e acessíveis por uma única face, como chapas, vidro, caixas e telas de celular. São rápidas, têm baixo custo por coleta e não amassam a peça.
- Ruins para: superfícies porosas, como bordas de papelão, tecido e madeira sem acabamento, além de superfícies curvas, empoeiradas, oleosas ou perfuradas. Também não oferecem resistência tangencial confiável: uma preensão por sucção sofre cisalhamento lateral muito antes de se desprender.
- A armadilha: dimensionar a força pelo peso e esquecer a aceleração, como veremos a seguir, e depois descobrir que a peça se desprende da ventosa no primeiro movimento rápido.
Garras macias e adaptativas
Flexuras impressas, dedos fin-ray, câmaras pneumáticas e travamento granular. O dedo se adapta ao objeto, e não o objeto ao dedo.
- Boas para: objetos irregulares, delicados ou variados, como frutas, amostras biológicas e peças cuja forma muda a cada coleta.
- Ruins para: precisão. A peça termina onde a complacência a colocou, e não onde você comandou.
- Por que importam mesmo para peças rígidas: a complacência permite atingir a janela de força. Um dedo fin-ray funciona como uma mola em série e transforma um comando de posição em um comando de força com tolerância utilizável — assunto do tutorial sobre força de preensão com servo, torque de travamento e complacência.
Escolhendo
| Característica do objeto | Use |
|---|---|
| Plano, liso e acessível por uma única face | Sucção — a opção mais rápida e de menor custo por coleta |
| Rígido, com duas faces paralelas | Mandíbulas paralelas |
| Rígido, com largura muito variável, em uma construção barata | Mandíbulas angulares |
| Delicado, irregular ou com formato diferente a cada vez | Mandíbulas macias / adaptativas |
| Ferromagnético | Um eletromagneto — é mais simples do que todas essas opções |
O erro mais comum é escolher mandíbulas paralelas por padrão e depois lutar contra o objeto. Se a peça for plana e você conseguir acessar sua face superior, uma ventosa de £4 com uma bomba barata será superior a uma garra impressa em todos os aspectos relevantes.
Dimensionando a força
Agora, a aritmética. Para uma garra mecânica que mantém a peça por atrito, a força de preensão necessária por mandíbula é:
F = m · (g + a) · SF / (μ · n)| Termo | Significado | Erro comum |
|---|---|---|
m |
Massa do objeto, em kg | Em geral, ok |
g |
9,81 m/s² | Em geral, ok |
a |
Aceleração de pico aplicada pelo braço à ferramenta | Frequentemente omitida. É o principal erro |
SF |
Fator de segurança, no mínimo 2 | Muitas vezes igual a 1, ou seja, ausente |
μ |
Coeficiente de atrito na placa de contato | estimado com otimismo em 2× |
n |
Número de contatos de preensão (2 para duas mandíbulas) | Às vezes esquecido, o que dobra o resultado |
O termo de aceleração não é opcional
Um braço robótico que transporta uma carga em movimento pode aplicar vários g à ferramenta. A preensão precisa resistir às forças dinâmicas desse transporte, e não apenas ao peso durante a coleta. Vamos aos cálculos com um ovo — 58 g, μ 0,35 e fator de segurança 2:
| Levantamento | Aceleração de pico | Força necessária |
|---|---|---|
| Parado | 0 | 1,63 N |
| 250 mm em 1,5 s | 0,67 m/s² | 1,74 N |
| 250 mm em 0,9 s | 1,85 m/s² | 1,93 N |
| 250 mm em 0,35 s | 5,85 m/s² | 2,59 N |
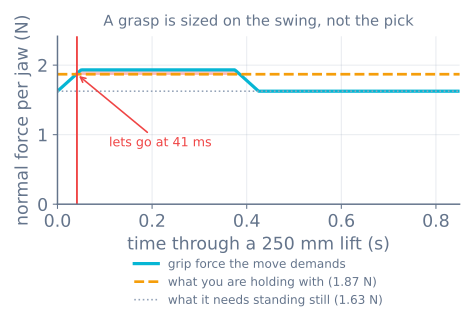
Uma preensão dimensionada na bancada para 1,7 N pode ser aprovada em todos os testes estáticos possíveis e, ainda assim, deixar o ovo cair 40 ms após o início de um levantamento de 0,9 s — antes de o braço ter percorrido um centímetro. Por isso, o problema parece ser que “a garra simplesmente soltou”, e não um erro de dimensionamento. Você pode observar essa falha exata no simulador de garra arrastando o controle deslizante do tempo de levantamento, com todos os demais parâmetros fixos.
Se você não sabe a, obtenha-o a partir do movimento que realmente pretende executar. Um perfil trapezoidal ou em curva S fornece a aceleração diretamente, e a ≈ 4·d/t² é uma estimativa razoável para um movimento ponto a ponto de distância d executado em um tempo t.
Exemplo resolvido: uma peça de 200 g em um braço de hobby
m= 0,2 kg,μ= 0,4 (placa de TPU sobre aço pintado),n= 2,SF= 2- Movimento: 300 mm em 0,6 s; portanto,
a ≈ 4 × 0.3 / 0.36 ≈ 3.3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jawAgora compare esse valor com o que o atuador consegue fornecer. Um SG90 com 0,176 N·m montado em um dedo de 30 mm produz 5,9 N no torque de travamento e cerca de 4,1 N continuamente — o que não é suficiente. As opções, da menor para a maior intervenção, são: encurtar o braço de alavanca para 18 mm (9,8 N no torque de travamento e 6,8 N continuamente), aumentar μ com placas mais macias, desacelerar o movimento ou usar um servo maior. O simulador de garra permite comparar essas opções em tempo real.
Os outros dois limites
A força de preensão tem um piso e dois tetos. É a distância entre esses limites que transforma o simples cálculo em um projeto:
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush é a força que o objeto suporta antes de se deformar. Meça esse valor — uma balança de cozinha e algumas peças que podem ser sacrificadas permitem obter um resultado com erro inferior a 20%, muito melhor do que qualquer número encontrado na internet. Como ponto de partida: um morango suporta cerca de 3 N, um copo de papel cerca de 4 N, uma garrafa PET vazia cerca de 8 N e um ovo de galinha cerca de 30 N quando comprimido no eixo curto.
A distância entre o piso e o teto é todo o problema de engenharia. Muitas vezes ela é muito menor do que se espera e, depois de dividida pela rigidez dos dedos para obter uma distância em milímetros, acaba sendo menor que um único passo do servo — um ponto em que nenhuma configuração funciona. Esse é o assunto do próximo tutorial e a razão pela qual existem dedos complacentes.
Dimensionamento da sucção, resumido
Se você escolheu a solução por vácuo, a aritmética será diferente e mais simples:
F = ΔP · A · (1/SF) A = π·d²/4 for a round cupCom um venturi adequado que produza 60 kPa abaixo da pressão atmosférica, uma ventosa de 30 mm fornece, em teoria, 60000 × 0.000707 = 42 N. Aplique um fator de segurança de 2 na direção vertical e 4 na horizontal — a resistência ao cisalhamento de uma preensão por sucção é muito menor que sua resistência ao desprendimento, e os movimentos horizontais são os que a rompem. Os vazamentos importam mais que o tamanho da ventosa: uma ventosa parcialmente fora da borda de uma caixa não fica com metade da força; ela deixa de funcionar.
Os erros, na ordem em que as pessoas os cometem
- Dimensionar pelo peso, e não pelo movimento. Em um braço rápido, o termo de aceleração normalmente é maior que a gravidade.
- Obter μ de uma tabela. Os valores de referência pressupõem superfícies limpas, secas e planas. Meça os valores das suas superfícies com uma balança e uma rampa.
- Esquecer
n. Dois contatos compartilham a carga; um contato em uma ranhura em V, não. - Dimensionar para o torque de travamento. Um servo mantido em travamento aquece. Reduza a capacidade disponível para cerca de 70% e consulte a discussão sobre travamento.
- Ignorar o teto de esmagamento até algo quebrar. O piso e o teto precisam ser verificados juntos; caso contrário, você terá projetado apenas metade da garra.
- Tentar resolver com força um problema geométrico. Se a peça escapa de repente, o problema é fechamento por força, e apertar mais não é a solução.
Próximo
- Atrito, fechamento por força e por que dois contatos são uma aposta — o teste geométrico que a força não pode passar
- Força de preensão com servo, torque de travamento e complacência — a janela, o passo do servo e por que dedos rígidos falham
- O simulador de garra — arraste os números acima e veja os limites se moverem
- Máquina de estados de coleta e colocação — depois que a garra funciona, a sequência ao redor dela
Explore o grafo
Faz parte destas montagens
Projetos e caminhos de aprendizagem que incluem este tutorial.
Leitura complementar