
Компонент · Шасси
Шасси робота 2WD
Шасси 2WD — платформа, к которой крепятся двигатели, колёса, опорный ролик и платы. Как выбрать шасси и почему для первого робота 2WD лучше 4WD.
Что это такое
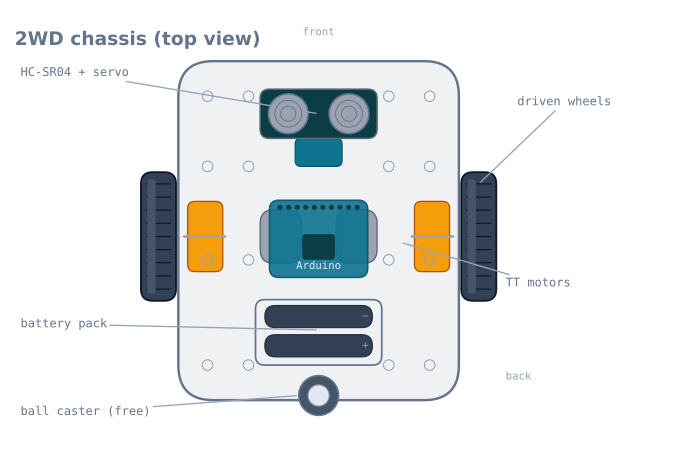
Шасси — это корпус робота, плоская платформа, несущая всё остальное. Шасси 2WD («двухколёсный привод») содержит два приводных колеса, каждое на своём редукторном двигателе TT, и один свободно вращающийся опорный ролик для равновесия. Добавьте батарею, плату драйвера и контроллер — и платформа станет роботом, способным ехать вперёд и поворачивать.
Это звучит как скучная часть, однако шасси незаметно определяет поведение всего робота: расположение массы, способ поворота и то, откуда видят датчики.
Как это работает
Шасси 2WD поворачивается по принципу дифференциального привода: рулевого колеса нет, поэтому робот поворачивает, вращая два колеса с разной скоростью. Если оба колеса вращаются вперёд с одинаковой скоростью, робот едет прямо; замедлите или измените направление вращения одного колеса — и робот начнёт поворачивать или вращаться на месте. Свободный опорный ролик просто скользит, сохраняя платформу горизонтальной: он не передаёт привод и не участвует в повороте. Математика преобразования скоростей колёс в движение описана в руководстве одометрия дифференциального привода.
Поскольку приводные колёса находятся на общей линии оси, робот поворачивается вокруг центральной точки между ними. Расположение опорного ролика сзади и датчика спереди делает этот центр поворота предсказуемым.
Когда его следует использовать
Шасси 2WD подходит практически для каждого первого робота: роботов, следующих по линии, объезжающих препятствия и проходящих лабиринт. Оно позволяет оставить механику предельно простой и сосредоточиться на датчиках и контуре регулирования.
Выбирайте другое шасси, если робот должен перевозить значительную массу, преодолевать подъёмы или ездить по неровной поверхности: тогда дополнительные затраты и сложность 4WD или гусеничной платформы с двигателями с металлическими шестернями оправданы.
Выбор и установка
- Для начала выбирайте 2WD, а не 4WD. Один опорный ролик исключает боковое проскальзывание четырёх неподвижных колёс и обеспечивает чистый поворот на месте.
- Располагайте массу над приводными колёсами. Сцепление создаётся нагрузкой на шины; робот с перевесом на передке буксует. Установите батарею рядом с линией оси.
- Оставьте передний отсек свободным. Зарезервируйте передний паз для ультразвукового датчика и его сервопривода; установите их низко и без препятствий, чтобы луч не перекрывался.
- Прокладывайте кабели в стороне от колёс. Уберите провода двигателей и датчиков так, чтобы они не могли зацепить вращающуюся шину: это удивительно частая причина отказа при первом запуске.
Геометрия, определяющая поведение робота
Почти всё поведение готового робота определяют три измерения шасси. Измерьте их и запишите: они нужны каждому фрагменту кода навигации.
| Измерение | Типичное значение | Что определяет |
|---|---|---|
| Колёсная база (ширина колеи, расстояние между центрами колёс) | 130–160 mm | Скорость поворота при заданной разности скоростей колёс |
| Диаметр колеса | 65 mm | Расстояние на один отсчёт энкодера и максимальную скорость |
| Положение опорного ролика (за осью) | 80–120 mm | Устойчивость и боковое проскальзывание при повороте |
Колёсную базу чаще всего не измеряют, хотя она всегда нужна:
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
При колёсной базе 140 mm поворот на 90° означает, что каждое колесо проходит
pi × 140 / 4 = 110 mm в противоположных направлениях. Ошибка в колёсной базе 10 mm изменяет каждый поворот на 7% — это выглядит как плохо настроенный регулятор, хотя на самом деле проблема в рулетке.
Измеряйте до центра пятна контакта шины, а не до наружных краёв колёс или отверстий крепления двигателей. Для колеса 65 mm с шиной шириной 25 mm это разница 25 mm между размерами от края до края и от центра до центра; для колёсной базы 140 mm отклонение 25 mm составляет 18%.
Распределение массы
Сцепление пропорционально нагрузке на приводные шины, а шасси 2WD распределяет её в зависимости от того, где закреплены детали.
| Компоновка | Нагрузка на приводные колёса | Результат |
|---|---|---|
| Батарея над осью | ~85% | Лучшее сцепление, чистые повороты |
| Батарея в центре платформы | ~65% | Достаточно |
| Батарея спереди, рядом с опорным роликом | ~40% | Колёса буксуют, робот плохо разгоняется |
| Батарея за опорным роликом | Может приподнять приводные колёса | Робот вращается на опорном ролике и не двигается |
Батарея обычно самая тяжёлая отдельная деталь и нередко тяжелее всего остального вместе взятого, поэтому расположение батареи определяет распределение массы. Установите её над линией оси или немного перед ней: перед осью, потому что опорный ролик находится сзади и платформа должна опираться на него, а не переваливаться.
Есть одно исключение. Робот, которому нужно толкать, например mini sumo, требует максимально возможной массы на приводных колёсах — вплоть до того, как опорный ролик лишь слегка касается пола. Роботу, которому нужно точно следовать по линии, нужно противоположное: устойчивость, предсказуемость и постоянная высота массива датчиков, которую не обеспечит неустойчивая платформа.
Где установить датчики
| Датчик | Положение | Почему |
|---|---|---|
| Массив ИК-датчиков отражения | Спереди, 3–8 mm над полом, перед осью | Высота определяет контраст; переднее положение даёт регулятору время реагировать |
| Ультразвуковой датчик | Спереди, как можно выше, без препятствий | При низкой установке конус начнёт улавливать саму платформу |
| Бамперные переключатели | За обёрнутой оболочкой, слева и справа | Два переключателя позволяют роботу знать, в какую сторону поворачивать |
| IMU | Близко к центру поворота, жёстко, горизонтально | Вне центра поворота центростремительное ускорение воспринимается как наклон |
| Батарея | Над осью | Сцепление — см. выше |
Наиболее тонкий момент — размещение IMU. Акселерометр, установленный значительно впереди центра поворота, при повороте испытывает центростремительное ускорение, которое комплементарный фильтр воспримет как наклон. Установка над линией оси минимизирует этот эффект.
Высота ультразвукового датчика важнее, чем можно ожидать: при полуугле конуса 15° датчик, установленный на высоте 40 mm над платформой и направленный вперёд, начнёт видеть саму платформу примерно на расстоянии 150 mm и постоянно сообщать о препятствии — собственном роботе.
Проблема опорного ролика
Свободно вращающийся опорный ролик — самая дешёвая деталь шасси и наиболее частый источник загадочных ошибок рулевого управления.
Поворотный опорный ролик должен разворачиваться в новом направлении при каждой смене курса робота, а во время разворота скользит вбок. Это трение создаёт силу на одном углу робота и уводит его с траектории. Оно возникает при каждой смене направления, поэтому ошибка систематическая, а не случайная. На практике робот хорошо идёт прямо, но постоянно промахивается на поворотах.
Шаровой опорный ролик не имеет поворотной оси и просто катится в любом направлении. На ковре он хуже, потому что шар утопает, а на гладком полу — лучше.
| Тип опорного ролика | Гладкий пол | Ковёр | Смена направления |
|---|---|---|---|
| Шаровой опорный ролик | Отлично | Плохо — утопает | Без проскальзывания |
| Поворотный опорный ролик | Хорошо | Хорошо | Проскальзывает при каждой смене |
| Скользящий (гладкий купол) | Хорошо | Приемлемо | Без проскальзывания, но добавляет трение |
| Второй опорный ролик (4 точки) | Качается, если пол не идеально плоский | Плохо | Не использовать на платформе 2WD |
Два практических замечания. Один опорный ролик, а не два: три точки контакта задают плоскость и всегда устойчивы, а четыре точки на жёсткой платформе вызывают качание. Если робот должен двигаться задним ходом, поворотному опорному ролику сначала необходимо развернуться на 180°, что ненадолго уводит робот в сторону; именно поэтому роботы, стабильно отъезжающие от препятствий, часто отклоняются.
Особенности сборки
Именно эти ошибки чаще всего отнимают время при первой сборке.
Сначала установите двигатели. После заполнения платформы до них труднее добраться, а крепёжные винты большинства комплектов удерживаются между двигателем и платформой.
Проверьте положение колёс относительно осей. При неправильной посадке, что очень легко сделать из-за отверстия с двумя D-образными гранями, колесо начинает бить; эффективный радиус качения меняется при каждом обороте. Робот начинает рыскать с частотой, привязанной к вращению колёс, что выглядит как колебания регулятора.
Сначала проложите кабели в стороне от колёс, а не в конце. Проведите стяжки через сетку креплений платформы до заполнения. Провод двигателя, попавший на вращающуюся шину, перетирается за секунды; это одна из самых частых неисправностей при первом запуске.
Оставьте защитную плёнку на акриле до завершения сборки. Акрил легко царапается, а плёнка также не даёт сверлу сколоть края отверстий.
Не затягивайте акрил слишком сильно. Под нагрузкой он трескается вокруг отверстий, особенно в креплениях двигателей, где действует вибрация. Используйте нейлоновые шайбы и затягивайте пальцами с дополнительным доворотом на четверть оборота.
Диагностика
| Симптом | Вероятная причина | Исправление |
|---|---|---|
| Колёса вращаются, робот почти не движется | Масса не расположена над приводными колёсами | Переместить батарею назад над осью |
| Робот постоянно уклоняется | Разные двигатели или перекошенное колесо | Выполнить коррекцию в ПО; проверить положение колёс |
| Робот начинает рыскать с постоянной частотой | Колесо бьёт | Повторно установить его на вал с двумя D-образными гранями |
| Повороты постоянно недокручиваются или перекручиваются | Неверно измерена колёсная база | Измерять до центров пятен контакта |
| Едет прямо, но промахивается на поворотах | Проскальзывание поворотного опорного ролика | Установить шаровой ролик или учесть этот эффект |
| Уклоняется при движении задним ходом | Опорный ролик разворачивается на 180° | Для поворотного ролика ненадолго остановитесь перед задним ходом |
| Провод двигателя перерезан | Кабель проложен рядом с шиной | Закрепить кабели через сетку платформы в стороне от колёс |
| Шасси качается | Два опорных ролика или неровная платформа | Использовать только один опорный ролик |
| Показания датчиков меняются на неровностях | Гнётся кронштейн датчика | Установить жёстко; изгиб меняет высоту над полом |
2WD или что-то другое?
| Компоновка | Поворот | Сцепление | Сложность | Лучшее применение |
|---|---|---|---|---|
| 2WD + опорный ролик | Чисто поворачивается на месте | Как у двух колёс | Минимальная | Роботы, следующие по линии, проходящие лабиринт, первые проекты |
| 4WD (четыре неподвижных колеса) | Сильно проскальзывает при повороте | Лучшее | Механически просто, но сложнее управлять | Неровная поверхность, толкание |
| Гусеничная | Постоянно проскальзывает | Отличное | Средняя | Препятствия, рыхлые поверхности |
| Ackermann (автомобильное рулевое управление) | Не может поворачиваться на месте; нужен радиус поворота | Как у двух колёс | Максимальная | Реалистичная динамика транспортного средства |
| Omni / mecanum | Двигается вбок без поворота | Плохое — 71% обычного колеса | Высокая: четыре двигателя, четыре энкодера | Голономическое движение на плоских чистых поверхностях |
Начните с 2WD, и причина связана не с механикой, а с одометрией. Двухколёсный дифференциальный привод с одним свободным опорным роликом имеет чистую кинематическую модель: колёса катятся без бокового проскальзывания, поэтому отсчёты энкодеров преобразуются в позу с учётом только ожидаемых ошибок. Шасси 4WD с четырьмя неподвижными колёсами обязано проскальзывать при каждом повороте: колёса с каждой стороны проходят разные дуги, но должны вращаться с одинаковой частотой, поэтому его одометрия ошибается уже с первого поворота, причём ошибку трудно моделировать.
Таким образом, 2WD не просто проще всего для начала, но и правильнее для обучения: именно на этой компоновке действительно работает одометрия дифференциального привода.
Исследуйте граф
Используется в этих сборках
Проекты, учебные пути и симуляторы, в которых используется Шасси робота 2WD.
- ПроектМашинка-робот под управлением смартфона: Bluetooth или Wi-Fi
- ПроектРобот на ROS 2 находит маркер и подъезжает к нему
- ПроектРобот обхода препятствий: датчик, сканирование и поворот
- ПроектРобот, следующий по линии: от симулятора к реальной трассе
- ПроектРобот, удерживающий равновесие, на MPU6050 и ПИД-регуляторе (PID)
- ПроектСоберите Micromouse для прохождения лабиринта
- ПроектСоберите мини-робота сумо: сцепление, клин и датчики края
- ПроектСоберите робота для лабиринта из ленты с памятью LSRB
- ПроектСоберите робота для покрытия помещения
- ПроектСоберите робота-ровера для путевых точек GPS
- ПроектСоберите робота, следующего по линии, на микроконтроллере 8051
Сравнение
Альтернативы
Вопросы
Шасси робота 2WD: частые вопросы
Что такое шасси робота 2WD?
Шасси робота 2WD — это плоская платформа с креплениями для двух приводных колёс и одного свободно вращающегося опорного ролика, а также местами для двигателей, батареи и плат. Это механический корпус первого робота на колёсах — всё остальное крепится к нему.
Что лучше для первого робота: 2WD или 4WD?
Для начала лучше 2WD. Оно дешевле, проще подключается и поворачивается на месте с помощью дифференциального привода и одного опорного ролика для равновесия. Шасси 4WD обеспечивает большее сцепление, но его неподвижные колёса проскальзывают боком при каждом повороте, что усложняет управление и увеличивает расход заряда батареи.
Какие колёса используются на шасси 2WD?
Практически всегда используют резиновые колёса диаметром 65 mm с отверстием с двумя D-образными гранями, которое нажимается на вал редукторного двигателя TT с двумя D-образными гранями. Резиновая шина обеспечивает сцепление, а плоскость отверстия не даёт колесу проскальзывать на валу.
Где устанавливать датчики на шасси 2WD?
По переднему краю. У большинства платформ спереди есть паз или отсек для ультразвукового или ИК-датчика (IR), располагаемого низко и направленного вперёд. Для робота, объезжающего препятствия, закрепите там HC-SR04 на небольшом сервоприводе, чтобы сканировать влево и вправо.
Дополнительные материалы