
Componente · Telaio
Telaio robotico 2WD
Il telaio 2WD è la piattaforma dove montare motori, ruote, caster e schede. Scopri come sceglierlo e perché è più adatto alle prime esperienze rispetto al 4WD.
Che cos’è
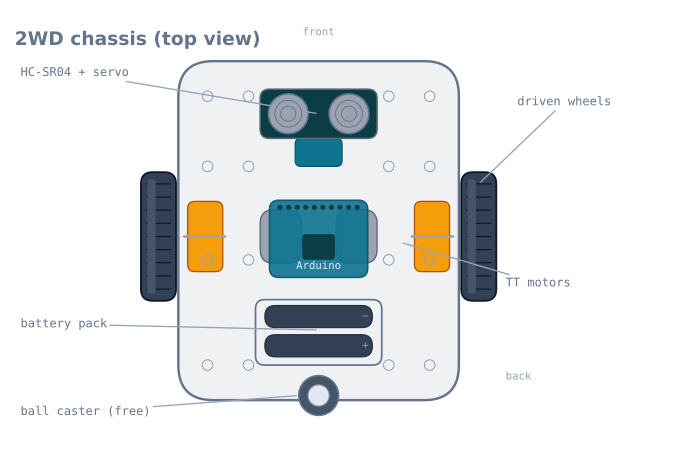
Il telaio è il corpo del robot: la piattaforma piatta che trasporta tutto il resto. Un telaio 2WD (trazione a due ruote) monta due ruote motrici, ciascuna sul proprio motore con ingranaggi TT, e un solo caster a rotolamento libero per l’equilibrio. Aggiungi una batteria, una scheda driver e un controllore, e la piattaforma diventa un robot che può avanzare e ruotare.
Sembra la parte noiosa, ma il telaio decide silenziosamente il comportamento dell’intero robot: dove si trova il peso, come ruota e da dove possono vedere i sensori.
Come funziona
Una base 2WD sterza mediante la trazione differenziale: non c’è un volante, quindi il robot ruota facendo girare le due ruote a velocità diverse. Entrambe in avanti alla stessa velocità fanno procedere il robot in linea retta; rallentando o invertendo una ruota, il robot curva o ruota sul posto. Il caster libero scorre e mantiene la piattaforma in piano: non trasmette trazione e non sterza. La matematica che converte le velocità delle ruote in movimento è illustrata nell’odometria a trazione differenziale.
Poiché le due ruote motrici si trovano sulla stessa linea dell’asse, il robot ruota attorno al punto centrale tra loro. Collocando il caster sul retro e il sensore sul fronte, rendi prevedibile questo punto di rotazione.
Quando usarlo
Un telaio 2WD è la base giusta per praticamente ogni primo robot: inseguitori di linea, robot che evitano ostacoli e robot per labirinti partono tutti da qui. Mantiene la meccanica essenziale, così puoi dedicare il tuo impegno ai sensori e al ciclo di controllo.
Scegli altro quando il robot deve trasportare un peso reale, salire o superare terreni irregolari: in quel caso un telaio 4WD o a cingoli con motori a ingranaggi metallici giustifica il costo e la complessità aggiuntivi.
Scelta e montaggio
- Scegli 2WD invece di 4WD per iniziare. Un caster evita lo strisciamento di quattro ruote fisse e rende pulita la sterzata con rotazione sul posto.
- Mantieni il peso sulle ruote motrici. L’aderenza dipende dal carico sui pneumatici; un robot pesante sul fronte fa slittare le ruote. Monta la batteria vicino alla linea dell’asse.
- Lascia libero il vano anteriore. Riserva lo slot anteriore al sensore ultrasonico e al suo servomotore, in basso e senza ostacoli, così nulla blocca il fascio.
- Porta i cavi lontano dalle ruote. Sistema i fili del motore e del sensore in modo che non possano impigliarsi in un pneumatico in rotazione: è un guasto sorprendentemente comune alla prima prova.
La geometria che decide il comportamento del robot
Tre misure del telaio determinano quasi tutto il modo in cui il robot finito si muove. Misura le tue e annotale: ogni parte del codice di navigazione ne ha bisogno.
| Misura | Valore tipico | Che cosa controlla |
|---|---|---|
| Interasse (larghezza della carreggiata, da centro ruota a centro ruota) | 130–160 mm | Velocità di rotazione per una data differenza tra le velocità delle ruote |
| Diametro della ruota | 65 mm | Distanza per conteggio dell’encoder e velocità massima |
| Posizione del caster (dietro l’asse) | 80–120 mm | Stabilità e quanto il caster striscia durante una curva |
L’interasse è la misura che nessuno misura e che serve sempre:
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
Per un interasse di 140 mm, una rotazione di 90° significa che ogni ruota percorre
pi × 140 / 4 = 110 mm in direzioni opposte. Se sbagli l’interasse di 10 mm, ogni
curva sbaglia del 7%: sembra un controllore regolato male, ma in realtà è un problema
di metro a nastro.
Misura fino al centro del contatto del pneumatico, non fino al bordo esterno delle ruote o ai fori di montaggio dei motori. Su una ruota da 65 mm con un pneumatico largo 25 mm, tra il valore da bordo esterno a bordo esterno e quello da centro a centro ci sono 25 mm di differenza, e 25 mm su un interasse di 140 mm sono il 18%.
Distribuzione del peso
L’aderenza è proporzionale al carico sui pneumatici motrici, e un telaio 2WD distribuisce quel carico in base a dove fissa i componenti.
| Configurazione | Carico sulle ruote motrici | Risultato |
|---|---|---|
| Batteria sopra l’asse | ~85% | Aderenza migliore, rotazioni pulite |
| Batteria al centro della piattaforma | ~65% | Sufficiente |
| Batteria sul fronte, vicino al caster | ~40% | Le ruote slittano; il robot accelera male |
| Batteria dietro il caster | Può sollevare le ruote motrici | Il robot ruota sul caster e non va avanti |
La batteria è di solito il singolo componente più pesante, spesso più di tutti gli altri messi insieme, quindi dove si trova la batteria è la distribuzione del peso. Montala sopra o appena davanti alla linea dell’asse: davanti, perché il caster è dietro e vuoi che la piattaforma appoggi sul caster anziché restare in bilico.
C’è un’eccezione che vale la pena conoscere. Un robot che deve spingere — un mini sumo, per esempio — vuole il massimo peso possibile sulle ruote motrici, fino al punto in cui il caster appena appoggia. Un robot che deve seguire una linea con precisione vuole il contrario: stabilità e prevedibilità, con l’array di sensori mantenuto a un’altezza costante, cosa che un telaio in bilico non può fare.
Dove montare i sensori
| Sensore | Posizione | Perché |
|---|---|---|
| Array di riflessione IR | Fronte, 3–8 mm sopra il pavimento, davanti all’asse | L’altezza determina il contrasto; la posizione avanzata dà tempo al controllore di reagire |
| Ultrasonico | Fronte, il più in alto possibile, senza ostacoli | Se è montato in basso, il cono rileva la stessa piattaforma |
| Microswitch | Dietro una scocca avvolta, a sinistra e a destra | Due, così il robot sa da che parte ruotare |
| IMU | Vicino al centro di rotazione, in modo rigido e orizzontale | Se è lontano dal centro di rotazione, legge l’accelerazione centripeta come inclinazione |
| Batteria | Sopra l’asse | Aderenza: vedi sopra |
La posizione dell’IMU è quella sottile. Un accelerometro montato molto avanti rispetto al centro di rotazione subisce un’accelerazione centripeta durante una curva, e un filtro complementare la interpreterà come un’inclinazione. Montarlo sulla linea dell’asse riduce al minimo l’effetto.
L’altezza del sensore ultrasonico conta più del previsto: con un cono a semiangolo di 15°, un sensore montato a 40 mm sopra la piattaforma e rivolto in avanti inizia a vedere la piattaforma stessa a circa 150 mm di distanza, segnalando un ostacolo permanente che è il tuo stesso robot.
Il problema del caster
Il caster a rotolamento libero è la parte più economica del telaio e la causa più comune di misteriosi errori di sterzata.
Un caster girevole deve ruotare per assumere la nuova direzione ogni volta che il robot cambia direzione e, mentre lo fa, striscia lateralmente. Questo attrito esercita una forza su un angolo del robot e lo devia dal percorso: poiché accade a ogni cambio di direzione, l’errore è sistematico anziché casuale. Si manifesta come un robot che segue bene una linea retta ma sbaglia sempre le curve.
Un caster a sfera non ha un perno girevole e rotola semplicemente in qualsiasi direzione. È peggiore sui tappeti, dove la sfera affonda, e migliore sui pavimenti lisci.
| Tipo di caster | Pavimento liscio | Tappeto | Cambi di direzione |
|---|---|---|---|
| Caster a sfera | Eccellente | Scadente: affonda | Nessuno strisciamento |
| Caster girevole | Buono | Buono | Striscia a ogni cambio |
| Slitta (cupola liscia) | Buona | Discrete | Nessuno strisciamento, ma aggiunge attrito |
| Secondo caster (4 punti) | Oscilla se il piano non è perfettamente livellato | Scadente | Da evitare su una piattaforma 2WD |
Due note pratiche. Un caster, non due: tre punti di contatto definiscono un piano e sono sempre stabili, mentre quattro punti su una piattaforma rigida fanno oscillare il telaio. E se il robot deve invertire, un caster girevole deve prima capovolgersi di 180°, deviando brevemente il robot: i robot che arretano per allontanarsi dagli ostacoli tendono a deviare per questo motivo.
Trappole durante il montaggio
Queste sono quelle che costano più tempo alla prima costruzione.
Monta i motori prima di ogni altra cosa. Dopo che la piattaforma è montata, i motori sono difficili da raggiungere e, nella maggior parte dei kit, le viti di montaggio dei motori restano intrappolate tra motore e piattaforma.
Controlla che le ruote siano squadrate. Una ruota montata storta, operazione molto facile con il foro double-D, oscilla e cambia di conseguenza il raggio di rotolamento effettivo a ogni giro. Il robot poi serpenta con una frequenza legata alla rotazione delle ruote, sembrando un controllore oscillante.
Porta i cavi lontano dalle ruote per primi, non per ultimi. Fai passare le fasce attraverso la griglia di montaggio della piattaforma prima che si riempia. Un filo del motore che raggiunge un pneumatico in rotazione viene spellato in pochi secondi ed è uno dei guasti più comuni alla prima prova.
Lascia la pellicola protettiva sull’acrilico finché il montaggio non è terminato. Si graffia facilmente e la pellicola impedisce anche al trapano di scheggiare i bordi dei fori di montaggio.
Non serrare eccessivamente l’acrilico. Sotto carico si rompe attorno ai fori, in particolare sui supporti dei motori, dove le vibrazioni sono maggiori. Usa rondelle in nylon e serraggio a mano più un quarto di giro.
Risoluzione dei problemi
| Sintomo | Causa probabile | Soluzione |
|---|---|---|
| Le ruote girano, ma il robot si sposta appena | Il peso non è sulle ruote motrici | Sposta la batteria indietro sopra l’asse |
| Il robot devia sempre | Motori diversi o una ruota storta | Regola in software; controlla che le ruote siano squadrate |
| Serpenteggia a una frequenza costante | Una ruota oscilla | Rimontala sull’albero double-D |
| Le curve sono sempre troppo corte o troppo ampie | Interasse misurato in modo errato | Misura fino ai centri delle aree di contatto |
| Segue la retta, sbaglia le curve | Il caster girevole striscia | Usa un caster a sfera oppure compensane l’effetto |
| Devia in retromarcia | Il caster si capovolge di 180° | È previsto con un caster girevole; fai una breve pausa prima di invertire |
| Filo del motore tranciato | Cavo passato vicino a un pneumatico | Fissa i cavi attraverso la griglia della piattaforma, lontano dalle ruote |
| Il telaio oscilla | Due caster o piattaforma non uniforme | Usa un solo caster |
| Le letture del sensore cambiano sui dossi | Il supporto del sensore flette | Montalo in modo rigido; la flessione modifica l’altezza da terra |
2WD o qualcos’altro?
| Configurazione | Sterzata | Aderenza | Complessità | Ideale per |
|---|---|---|---|---|
| 2WD + caster | Ruota in modo pulito sul posto | Equivalente a due ruote | Minima | Inseguitori di linea, robot per labirinti, prime costruzioni |
| 4WD (quattro ruote fisse) | Striscia molto in curva | Migliore | Bassa meccanicamente, più difficile da controllare | Terreni irregolari, spinta |
| A cingoli | Striscia continuamente | Eccellente | Media | Ostacoli, superfici sciolte |
| Ackermann (sterzata da automobile) | Non può ruotare sul posto; richiede un raggio di sterzata | Equivalente a due ruote | Massima | Dinamica realistica di un veicolo |
| Omnidirezionale / Mecanum | Si sposta lateralmente senza ruotare | Scarsa: il 71% di una ruota semplice | Alta: quattro motori, quattro encoder | Movimento olnomico in ambienti piatti e puliti |
Inizia con il 2WD: il motivo è l’odometria, non la meccanica. Una trazione differenziale a due ruote con un caster libero ha un modello cinematico pulito: le ruote rotolano senza strisciare, quindi le conteggi degli encoder si convertono in una posa con soli gli errori previsti. Un telaio 4WD con quattro ruote fisse deve strisciare a ogni curva, perché le ruote di ciascun lato percorrono archi diversi pur ruotando alla stessa velocità: la sua odometria è quindi sbagliata dalla prima curva, in un modo difficile da modellare.
Questo rende il 2WD non solo il punto di partenza più semplice, ma quello corretto per imparare: è la configurazione su cui l’odometria a trazione differenziale funziona davvero.
Esplora il grafo
Usato in queste costruzioni
Progetti, percorsi di apprendimento e simulatori che includono Telaio robotico 2WD.
- ProgettoCostruisci un Micromouse per labirinto con flood fill
- ProgettoCostruisci un robot autobilanciante con MPU6050 e PID
- ProgettoCostruisci un robot di copertura che percorre un'intera stanza
- ProgettoCostruisci un robot ROS 2 che vede e raggiunge un marcatore
- ProgettoCostruisci un robot seguilinea con un microcontrollore 8051
- ProgettoCostruisci un robot seguilinea: dal simulatore alla pista reale
- ProgettoCostruisci un rover GPS autonomo tra punti di passaggio
- ProgettoCostruisci un'auto robot col telefono via Bluetooth o Wi-Fi
- ProgettoMini sumo robot: presa, cuneo e rilevamento del bordo
- ProgettoRobot con evitamento degli ostacoli: rileva, scansiona e sterza
- ProgettoRobot per labirinto di linee con memoria del percorso LSRB
Confronto
Alternative
Domande
FAQ su Telaio robotico 2WD
Che cos'è un telaio robotico 2WD?
Un telaio robotico 2WD è una piattaforma piatta con supporti per due ruote motrici e un caster che scorre liberamente, oltre allo spazio per motori, batteria e schede. È la struttura meccanica di un'auto robot per principianti: tutto il resto si monta sopra.
Per un robot alle prime armi è meglio il 2WD o il 4WD?
Per iniziare è meglio il 2WD. Costa meno, è più semplice da cablare e ruota sul posto usando la trazione differenziale con un solo caster per l'equilibrio. Un telaio 4WD offre più aderenza, ma le ruote fisse strisciano lateralmente a ogni curva, complicando la sterzata e scaricando la batteria.
Quali ruote usa un telaio 2WD?
Quasi sempre ruote in gomma da 65 mm con foro double-D che si innesta sull'albero double-D di un motore con ingranaggi TT. Il pneumatico in gomma offre aderenza; il piano del foro impedisce alla ruota di scivolare sull'albero.
Dove si montano i sensori su un telaio 2WD?
Sul bordo anteriore. La maggior parte delle piattaforme ha uno slot o un vano anteriore per un sensore ultrasonico o IR, da installare in basso e rivolto in avanti. Per un robot che evita ostacoli, monta l'HC-SR04 lì su un piccolo servomotore, così può scansionare a sinistra e a destra.
Per approfondire