
Composant · Châssis
2WD Robot Chassis
Le châssis 2WD est le plateau où se fixent moteurs, roues, roulette et cartes. Comment le choisir, et pourquoi le 2WD surpasse le 4WD pour un débutant.
Présentation
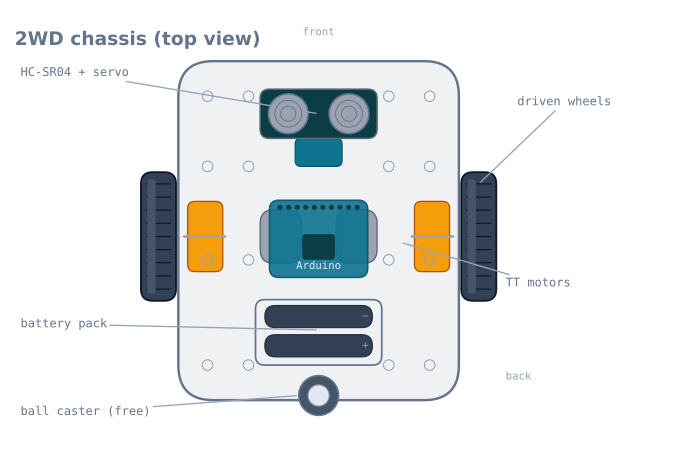
Le châssis est le corps du robot — le plateau plat qui porte tout le reste. Un châssis 2WD (« deux roues motrices ») porte deux roues motrices, chacune sur son propre moto-réducteur TT, et une seule roulette libre pour l’équilibre. Ajoutez une batterie, une carte de puissance et un contrôleur, et le plateau devient un robot capable d’avancer et de tourner.
Cela semble être la partie ennuyeuse, mais le châssis détermine discrètement le comportement de tout le robot : où se trouve le poids, comment il tourne, et d’où les capteurs peuvent voir.
Fonctionnement
Une base 2WD dirige par conduite différentielle : il n’y a pas de volant, le robot tourne donc en entraînant ses deux roues à des vitesses différentes. Les deux roues vers l’avant à la même vitesse font avancer en ligne droite ; ralentir ou inverser une roue fait décrire une courbe au robot ou le fait pivoter sur place. La roulette libre suit simplement le mouvement et maintient le plateau horizontal — elle n’entraîne ni ne dirige. Les mathématiques qui convertissent les vitesses des roues en mouvement sont expliquées dans l’odométrie en conduite différentielle.
Comme les deux roues motrices se trouvent sur une même ligne d’essieu, le robot pivote autour du point central entre elles. Placer la roulette à l’arrière et le capteur à l’avant rend ce pivot prévisible.
Quand l’utiliser
Un châssis 2WD est la bonne base pour pratiquement tout premier robot : les suiveurs de ligne, les éviteurs d’obstacles et les robots labyrinthe commencent tous ici. Il rend la mécanique triviale pour que vous puissiez consacrer vos efforts à la détection et à la boucle de commande.
Choisissez autre chose lorsque le robot doit porter une charge réelle, grimper ou rouler sur un terrain accidenté — un châssis 4WD ou à chenilles avec des moteurs à engrenages métalliques justifie alors son surcoût et sa complexité.
Choix et montage
- 2WD plutôt que 4WD pour commencer. Une roulette évite le ripage des quatre roues fixes et rend propre la rotation sur place.
- Gardez le poids sur les roues motrices. La traction vient de la charge sur les pneus ; un robot lourd de l’avant patine. Montez la batterie près de la ligne d’essieu.
- Laissez la baie avant libre. Réservez l’emplacement avant au capteur ultrason et à son servomoteur, bas et dégagé, pour que rien ne bloque le faisceau.
- Éloignez les câbles des roues. Rangez les fils des moteurs et des capteurs pour qu’ils ne puissent pas toucher un pneu en rotation — une panne étonnamment fréquente au premier essai.
La géométrie qui détermine le comportement de votre robot
Trois mesures sur un châssis déterminent presque tout de la conduite du robot fini. Mesurez le vôtre et notez-les — chaque code de navigation en a besoin.
| Mesure | Typique | Rôle |
|---|---|---|
| Empattement (voie, de centre de roue à centre de roue) | 130–160 mm | Vitesse de rotation pour une différence de vitesse donnée |
| Diamètre des roues | 65 mm | Distance par impulsion d’encodeur, et vitesse maximale |
| Position de la roulette (derrière l’essieu) | 80–120 mm | Stabilité, et ripage de la roulette dans un virage |
L’empattement est celui que l’on ne mesure jamais et dont on a toujours besoin :
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
Pour un empattement de 140 mm, un pivot de 90° signifie que chaque roue parcourt
pi × 140 / 4 = 110 mm en sens opposés. Avec 10 mm d’erreur sur l’empattement, chaque
virage est faussé de 7 % — ce qui ressemble à un contrôleur mal réglé alors qu’il s’agit en fait d’un
problème de mètre ruban.
Mesurez jusqu’au centre de la zone de contact du pneu, et non jusqu’à l’extérieur des roues ni aux trous de fixation du moteur. Sur une roue de 65 mm avec un pneu de 25 mm de large, cela fait 25 mm d’écart entre les cotes extérieur-à-extérieur et centre-à-centre, et 25 mm sur un empattement de 140 mm représentent 18 %.
Répartition du poids
La traction est proportionnelle à la charge sur les pneus moteurs, et un châssis 2WD répartit cette charge selon l’endroit où vous fixez les éléments.
| Disposition | Charge sur les roues motrices | Résultat |
|---|---|---|
| Batterie sur l’essieu | ~85 % | Meilleure traction, pivots propres |
| Batterie centrée sur le plateau | ~65 % | Suffisant |
| Batterie à l’avant, près de la roulette | ~40 % | Les roues patinent ; le robot accélère mal |
| Batterie derrière la roulette | Peut soulever les roues motrices | Le robot pivote sur la roulette et n’avance pas |
La batterie est généralement l’élément le plus lourd, souvent plus que tout le reste réuni, donc l’emplacement de la batterie définit la répartition du poids. Montez-la sur la ligne d’essieu ou légèrement en avant — en avant, parce que la roulette est derrière, et vous voulez que le plateau repose sur la roulette plutôt que de basculer.
Il existe une exception à connaître. Un robot qui doit pousser — un mini sumo, par exemple — veut autant de poids que possible sur les roues motrices, jusqu’au point où la roulette touche à peine. Un robot qui doit suivre une ligne avec précision veut l’inverse : stable, prévisible, avec le réseau de capteurs maintenu à hauteur constante, ce qu’un châssis qui bascule ne fera pas.
Où monter les capteurs
| Capteur | Position | Pourquoi |
|---|---|---|
| Réseau de réflectance IR | Avant, 3–8 mm au-dessus du sol, en avant de l’essieu | La hauteur décide du contraste ; la position avancée donne de l’anticipation au contrôleur |
| Ultrason | Avant, aussi haut que possible, dégagé | Le cône captera le plateau lui-même s’il est monté bas |
| Contacteurs de choc | Derrière une coque enveloppante, gauche et droite | Deux, pour que le robot sache de quel côté tourner |
| IMU | Près du centre de pivot, rigide, horizontale | Loin du pivot, elle lit l’accélération centripète comme une inclinaison |
| Batterie | Sur l’essieu | Traction — voir ci-dessus |
Le placement de l’IMU est le point subtil. Un accéléromètre monté bien en avant du centre de pivot subit une accélération centripète pendant un virage, et un filtre complémentaire l’interprétera comme une inclinaison. Le monter sur la ligne d’essieu minimise cet effet.
La hauteur de l’ultrason compte plus que prévu : avec un cône à 15° de demi-angle, un capteur monté à 40 mm au-dessus du plateau et regardant vers l’avant commencera à voir le plateau lui-même à environ 150 mm — signalant un obstacle permanent qui est votre propre robot.
Le problème de la roulette
La roulette libre est la pièce la moins chère du châssis et la source la plus fréquente d’erreurs de direction mystérieuses.
Une roulette pivotante doit tourner pour faire face à la nouvelle direction chaque fois que le robot change de direction, et pendant ce temps elle traîne latéralement. Cette traînée est une force sur un coin du robot, qui le dévie de sa trajectoire — et cela se produit à chaque changement de direction, donc l’erreur est systématique plutôt qu’aléatoire. Cela se traduit par un robot qui suit bien une ligne droite et rate systématiquement les virages.
Une roulette à bille n’a pas ce pivot et roule simplement dans toutes les directions. Elle est moins bonne sur la moquette, où la bille s’enfonce, et meilleure sur les sols lisses.
| Type de roulette | Sol lisse | Moquette | Changements de direction |
|---|---|---|---|
| Roulette à bille | Excellent | Médiocre — s’enfonce | Pas de ripage |
| Roulette pivotante | Bon | Bon | Ripe à chaque changement |
| Patin (dôme lisse) | Bon | Moyen | Pas de ripage, mais ajoute de la friction |
| Deuxième roulette (4 points) | Bascule sauf si parfaitement plat | Médiocre | À éviter sur un plateau 2WD |
Deux notes pratiques. Une roulette, pas deux — trois points de contact définissent un plan et sont toujours stables, tandis que quatre points sur un plateau rigide basculeront. Et si le robot doit reculer, une roulette pivotante doit d’abord pivoter de 180°, ce qui dirige brièvement le robot ; les robots qui reculent après un obstacle dévient souvent pour cette seule raison.
Pièges de montage
Ce sont ceux qui coûtent le plus de temps à un premier montage.
Montez d’abord les moteurs. Ils sont les plus difficiles à atteindre une fois le plateau peuplé, et les vis de fixation de la plupart des kits sont prisonnières entre le moteur et le plateau.
Vérifiez que les roues sont droites. Une roue enfoncée de travers — très facile avec l’alésage double-D — voile, ce qui modifie le rayon de roulement effectif à chaque rotation. Le robot ondule alors à une fréquence liée à la rotation des roues, ce qui ressemble à un contrôleur oscillant.
Éloignez d’abord les câbles des roues, pas en dernier. Attaches à travers la grille de fixation du plateau, avant que le plateau soit encombré. Un fil moteur qui atteint un pneu en rotation est dénudé en quelques secondes, et c’est l’une des pannes les plus fréquentes au premier essai.
Laissez le film de protection de l’acrylique jusqu’à la fin du montage. Il se raye facilement, et le film empêche aussi le foret d’écailler les bords des trous de fixation.
Ne serrez pas trop l’acrylique. Il se fissure autour des trous sous charge, en particulier aux supports moteur où se trouvent les vibrations. Rondelles nylon et serrage à la main plus un quart de tour.
Dépannage
| Symptôme | Cause probable | Solution |
|---|---|---|
| Les roues patinent, le robot avance à peine | Poids pas sur les roues motrices | Déplacez la batterie sur l’essieu |
| Le robot dévie systématiquement | Moteurs dissemblables, ou roue de travers | Compensez dans le logiciel ; vérifiez que les roues sont droites |
| Ondule à fréquence stable | Roue voilée | Remettez-la sur l’arbre double-D |
| Virages systématiquement trop courts ou trop longs | Empattement mal mesuré | Mesurez entre les centres des zones de contact |
| Va droit, rate les virages | Roulette pivotante qui ripe | Roulette à bille, ou en tenir compte |
| Dévie en marche arrière | Roulette qui pivote de 180° | Normal avec une pivotante ; marquez une brève pause avant de reculer |
| Fil moteur sectionné | Câble passé près d’un pneu | Attachez les câbles dans la grille du plateau, loin des roues |
| Le châssis bascule | Deux roulettes, ou plateau irrégulier | Une seule roulette |
| Les lectures capteur changent sur les bosses | Support capteur qui fléchit | Montage rigide ; la flexion change la hauteur de roulement |
2WD ou autre chose ?
| Disposition | Virage | Traction | Complexité | Idéal pour |
|---|---|---|---|---|
| 2WD + roulette | Pivote sur place proprement | Deux roues | Minimale | Suiveurs de ligne, robots labyrinthe, premiers montages |
| 4WD (quatre roues fixes) | Ripe beaucoup en virage | Meilleure | Faible en mécanique, plus dure à commander | Terrain accidenté, poussée |
| Chenilles | Ripent en permanence | Excellente | Moyenne | Obstacles, surfaces meubles |
| Ackermann (direction auto) | Ne pivote pas ; besoin d’un rayon de braquage | Deux roues | La plus élevée | Dynamique réaliste de véhicule |
| Omni / mecanum | Se déplace latéralement sans tourner | Médiocre — 71 % d’une roue simple | Élevée : quatre moteurs, quatre encodeurs | Mouvement holonome sur sol plat et propre |
Commencez avec un 2WD, et la raison est l’odométrie plutôt que la mécanique. Une conduite différentielle à deux roues avec une roulette libre a un modèle cinématique propre : les roues roulent sans riper, donc les impulsions d’encodeur se convertissent en position avec seulement les erreurs attendues. Un châssis 4WD avec quatre roues fixes doit riper à chaque virage, car les roues de chaque côté suivent des arcs différents tout en étant forcées de tourner à la même vitesse — son odométrie est donc fausse dès le premier virage, d’une manière difficile à modéliser.
Cela fait du 2WD non seulement le point de départ le plus simple mais aussi le bon pour apprendre : c’est la disposition sur laquelle l’odométrie en conduite différentielle fonctionne vraiment.
Explorer le graphe
Utilisé dans ces réalisations
Projets, parcours d'apprentissage et simulateurs qui intègrent le composant 2WD Robot Chassis.
- ProjetConstruire un Micromouse : solveur de labyrinthe
- ProjetConstruire un mini robot sumo : adhérence et coin
- ProjetConstruire un robot de couverture qui balaie une pièce
- ProjetConstruire un robot équilibriste avec un MPU6050 et un PID
- ProjetConstruire un robot éviteur d'obstacles : capter, balayer
- ProjetConstruire un robot piloté au téléphone en Bluetooth ou Wi-Fi
- ProjetConstruire un robot ROS 2 qui voit et roule vers un marqueur
- ProjetConstruire un robot suiveur de ligne avec un microcontrôleur 8051
- ProjetConstruire un rover GPS à waypoints qui roule tout seul
- ProjetConstruire un solveur de labyrinthe de lignes à mémoire LSRB
- ProjetConstruire un suiveur de ligne : du simulateur à la piste
Comparer
Alternatives
Questions
FAQ : 2WD Robot Chassis
Qu'est-ce qu'un châssis robot 2WD ?
Un châssis robot 2WD est un plateau plat avec des supports pour deux roues motrices et une roulette libre, plus de la place pour les moteurs, la batterie et les cartes. C'est le corps mécanique d'une voiture robot pour débutant — tout le reste s'y fixe.
Pour un robot débutant, vaut-il mieux un châssis 2WD ou 4WD ?
Mieux vaut commencer avec un 2WD. Il est moins cher, plus simple à câbler, et tourne sur place grâce à la conduite différentielle avec une seule roulette pour l'équilibre. Un châssis 4WD offre plus de traction mais ses roues fixes ripent latéralement à chaque virage, ce qui complique la direction et vide la batterie.
Quelles roues utilise un châssis 2WD ?
Presque toujours des roues en caoutchouc de 65 mm avec un alésage double-D qui s'emboîte sur l'arbre double-D d'un moto-réducteur TT. Le pneu en caoutchouc assure l'adhérence ; le méplat de l'alésage empêche la roue de glisser sur l'arbre.
Où vont les capteurs sur un châssis 2WD ?
Sur le bord avant. La plupart des plateaux ont un emplacement à l'avant pour un capteur ultrason ou infrarouge, bas et orienté vers l'avant. Pour un robot éviteur d'obstacles, on y monte le HC-SR04 sur un petit servomoteur afin qu'il puisse balayer à gauche et à droite.
Pour aller plus loin