
Componente · Chasis
2WD Robot Chassis
El chasis 2WD es la plataforma donde se atornillan motores, ruedas, rueda loca y placas. Cómo elegir uno y por qué 2WD supera a 4WD para principiantes.
Qué es
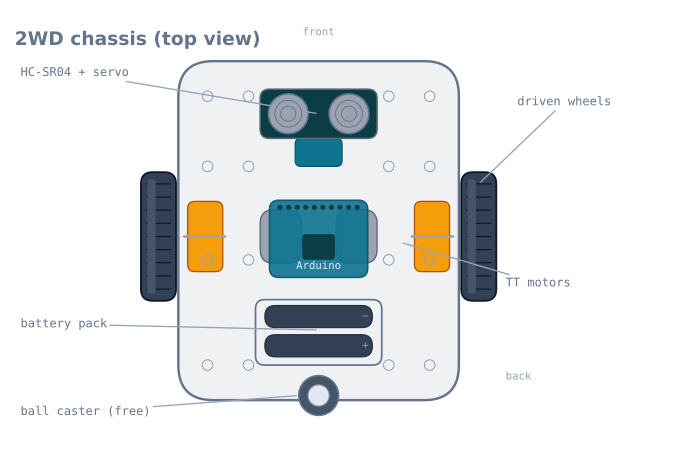
El chasis es el cuerpo del robot: la plataforma plana que soporta todo lo demás. Un chasis 2WD («two-wheel drive») alberga dos ruedas motrices, cada una con su propio motorreductor TT, y un único rueda libre para el equilibrio. Añade una batería, una placa controladora y un controlador, y la plataforma se convierte en un robot que puede avanzar y girar.
Suena a la parte aburrida, pero el chasis decide en silencio cómo se comporta todo el robot: dónde se sitúa el peso, cómo gira y desde dónde pueden ver los sensores.
Cómo funciona
Una base 2WD dirige por conducción diferencial: no hay volante, así que el robot gira conduciendo sus dos ruedas a velocidades distintas. Las dos ruedas hacia delante a la misma velocidad lo llevan recto; ralentizar o invertir una rueda hace que el robot curve o gire sobre el sitio. La rueda libre simplemente desliza y mantiene nivelada la plataforma: no aporta tracción ni dirige. La aritmética de convertir velocidades de rueda en movimiento está en odometría de conducción diferencial.
Como las dos ruedas motrices están sobre una línea de eje común, el robot pivota alrededor del punto central entre ellas. Poner la rueda libre atrás y el sensor delante hace que ese pivote sea predecible.
Cuándo usarlo
Un chasis 2WD es la base correcta para prácticamente todo primer robot: los seguidores de línea, los esquivadores de obstáculos y los robots de laberinto empiezan aquí. Mantiene la mecánica en trizura para que puedas dedicar tu esfuerzo a la detección y al lazo de control.
Elige otra cosa cuando el robot deba cargar peso real, trepar o circular por terreno irregular: entonces un chasis 4WD o de orugas con motores de engranaje metálico se gana su coste y complejidad adicionales.
Cómo elegirlo y montarlo
- 2WD antes que 4WD para empezar. Una sola rueda libre evita el arrastrado de las ruedas de cuatro ruedas fijas y hace que la dirección sobre el sitio sea limpia.
- Mantén el peso sobre las ruedas motrices. La tracción viene de la carga sobre los neumáticos; un robot con el morro pesado hace girar sus ruedas. Monta la batería cerca de la línea de eje.
- Deja libre la bahía delantera. Reserva la ranura delantera para el sensor ultrasónico y su servo, bajos y sin obstrucciones, para que nada tape el haz.
- Lleva los cables lejos de las ruedas. Esconde los hilos de motor y de sensor de modo que no puedan enredarse con un neumático que gira: un fallo de primer arranque sorprendentemente habitual.
La geometría que decide cómo se comporta tu robot
Tres medidas de un chasis determinan casi todo sobre cómo conduce el robot terminado. Mide las tuyas y anótalas: todo el código de navegación las necesita.
| Medida | Típico | Qué controla |
|---|---|---|
| Entre ejes (anchura, de centro de rueda a centro de rueda) | 130–160 mm | Rapidocidad de giro para una diferencia de velocidad dada |
| Diámetro de rueda | 65 mm | Distancia por cuenta de encoder, y velocidad máxima |
| Posición de la rueda libre (detrás del eje) | 80–120 mm | Estabilidad, y cuánto arrastra la rueda al girar |
El entre ejes es el que nadie mide y todo el mundo necesita:
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
Para un entre ejes de 140 mm, un pivote de 90° significa que cada rueda recorre
pi × 140 / 4 = 110 mm en direcciones opuestas. Si te equivocas en el entre ejes en 10 mm, cada
giro va mal en un 7%, lo que se lee como un controlador mal ajustado y en realidad es un problema
de cinta métrica.
Mide hasta el centro del punto de contacto del neumático, no al exterior de las ruedas ni a los agujeros de montaje del motor. En una rueda de 65 mm con un neumático de 25 mm de ancho, eso son 25 mm de diferencia entre la cifra exterior-exterior y la centro-centro, y 25 mm sobre un entre ejes de 140 mm es un 18%.
Distribución del peso
La tracción es proporcional a la carga sobre los neumáticos motrices, y un chasis 2WD reparte esa carga según dónde atornilles las cosas.
| Disposición | Carga sobre las ruedas motrices | Resultado |
|---|---|---|
| Batería sobre el eje | ~85% | Mejor tracción, pivotes limpios |
| Batería centrada en la plataforma | ~65% | Adecuado |
| Batería delante, cerca de la rueda libre | ~40% | Las ruedas giran; el robot acelera mal |
| Batería detrás de la rueda libre | Puede levantar las ruedas motrices | El robot pivota sobre la rueda libre y no va a ninguna parte |
La batería suele ser el elemento más pesado por sí solo, a menudo más que todo lo demás junto, así que dónde está la batería es la distribución del peso. Móntala sobre o ligeramente por delante de la línea de eje, por delante, porque la rueda libre está detrás y quieres que la plataforma se apoye en ella en vez de quedarse a dos aguas.
Hay una excepción que conviene conocer. Un robot que tiene que empujar —un mini sumo, por ejemplo— quiere todo el peso posible sobre las ruedas motrices, hasta el punto de que la rueda libre apenas toque. Un robot que tiene que seguir una línea con precisión quiere lo contrario: estable, predecible, con la matriz de sensores a una altura constante, cosa que un chasis a dos aguas no da.
Dónde montar los sensores
| Sensor | Posición | Por qué |
|---|---|---|
| Matriz de reflectancia IR | Delante, a 3–8 mm del suelo, por delante del eje | La altura decide el contraste; la posición adelantada da tiempo de reacción al controlador |
| Ultrasónico | Delante, lo más alto posible, sin obstrucciones | El cono captará la propia plataforma si se monta bajo |
| Interruptores de choque | Tras una carcasa envolvente, izquierda y derecha | Dos, para que el robot sepa hacia qué lado girar |
| IMU | Cerca del centro de pivote, rígido, a nivel | Lejos del pivote lee la aceleración centrípeta como inclinación |
| Batería | Sobre el eje | Tracción: mira arriba |
La colocación de la IMU es la más sutila. Un acelerómetro montado muy por delante del centro de pivote experimenta aceleración centrípeta durante un giro, y un filtro complementario lo interpretará como inclinación. Montarlo sobre la línea de eje minimiza el efecto.
La altura del ultrasónico importa más de lo esperado: con un cono de semiángulo de 15°, un sensor montado a 40 mm sobre la plataforma y mirando hacia delante empezará a ver la propia plataforma hacia los 150 mm, informando de un obstáculo permanente que es tu propio robot.
El problema de la rueda libre
La rueda libre es la pieza más barata del chasis y la fuente más común de errores de dirección misteriosos.
Una rueda libre giratoria tiene que girar para mirar en la nueva dirección cada vez que el robot cambia de rumbo, y mientras lo hace arrastra lateralmente. Ese arrastre es una fuerza en una esquina del robot, que lo saca de la trayectoria, y ocurre en cada cambio de dirección, así que el error es sistemático y no aleatorio. Se manifiesta como un robot que sigue bien una recta y falla consistentemente en los giros.
Una rueda de bola no tiene esa pieza giratoria y simplemente rueda en cualquier dirección. Es peor sobre moqueta, donde la bola se hunde, y mejor sobre suelos lisos.
| Tipo de rueda libre | Suelo liso | Moqueta | Cambios de dirección |
|---|---|---|---|
| Rueda de bola | Excelente | Mala: se hunde | Sin arrastre |
| Rueda giratoria | Buena | Buena | Arrastra en cada cambio |
| Patín (un domo liso) | Buena | Regular | Sin arrastre, pero añade fricción |
| Segunda rueda libre (4 puntos) | Se mece salvo con el suelo perfectamente plano | Mala | Evitar en una plataforma 2WD |
Dos notas prácticas. Una rueda libre, no dos: tres puntos de contacto definen un plano y siempre son estables, mientras que cuatro puntos en una plataforma rígida se mecen. Y si el robot tiene que dar marcha atrás, una rueda libre giratoria debe voltear 180° primero, lo que dirige el robot brevemente; los robots que se apartan de los obstáculos en reversa se desvían por este único motivo.
Errores de montaje
Estos son los que más tiempo le cuestan a un primer montaje.
Monta los motores antes que nada. Son lo más difícil de alcanzar una vez que la plataforma está poblada, y en la mayoría de los kits los tornillos de montaje quedan cautivos entre el motor y la plataforma.
Comprueba que las ruedas están cuadradas. Una rueda empujada torcida —muy fácil con el taladro de doble D— se bambolea, lo que cambia el radio de rodadura efectivo en cada rotación. El robot entonces serpentea a una frecuencia ligada a la rotación de la rueda, lo que parece un controlador oscilante.
Lleva los cables lejos de las ruedas primero, no al final. Bridas a través de la rejilla de montaje de la plataforma, antes de que la plataforma esté llena. Un hilo de motor que llega a un neumático que gira seestroyed en segundos, y es uno de los fallos de primer arranque más habituales.
Deja puesta la película protectora del acrílico hasta terminar el montaje. Se raya con facilidad, y la película además evita que la taladradora astille los bordes de los agujeros de montaje.
No aprietes demasiado el acrílico. Se agrieta alrededor de los agujeros bajo carga, particularmente en los montajes de motor, donde está la vibración. Arandelas de nylon y ajuste a mano más un cuarto de vuelta.
Resolución de problemas
| Síntoma | Causa probable | Solución |
|---|---|---|
| Las ruedas giran, el robot apenas se mueve | El peso no está sobre las ruedas motrices | Mueve la batería hacia atrás, sobre el eje |
| El robot se desvía consistentemente | Desajuste entre motores, o una rueda torcida | Ajusta por software; comprueba que las ruedas están cuadradas |
| Serpentea a una frecuencia constante | Una rueda que se bambolea | Vuelve a montarla en el eje de doble D |
| Los giros salen consistentemente cortos o largos | Entre ejes mal medido | Mide hasta los centros de los puntos de contacto |
| Sigue recto, falla en los giros | La rueda libre giratoria arrastra | Rueda de bola, o tenlo en cuenta |
| Se desvía al dar marcha atrás | La rueda libre voltea 180° | Es lo esperado con una giratoria: haz una pausa breve antes de retroceder |
| Hilo de motor cortado | Cable pasado cerca de un neumático | Pasa las bridas por la rejilla de la plataforma, lejos de las ruedas |
| El chasis se mece | Dos ruedas libres, o una plataforma irregular | Solo una rueda libre |
| Las lecturas del sensor cambian con los baches | El soporte del sensor flexa | Móntalo rígidamente; la flexión cambia la altura de montaje |
¿2WD u otra cosa?
| Disposición | Giro | Tracción | Complejidad | Mejor para |
|---|---|---|---|---|
| 2WD + rueda libre | Pivota limpiamente sobre el sitio | La de dos ruedas | La más baja | Seguidores de línea, robots de laberinto, primeros montajes |
| 4WD (cuatro ruedas fijas) | Arrastra mucho al girar | La mejor | Baja mecánicamente, más difícil de controlar | Terreno irregular, empuje |
| Oruga | Arrastra constantemente | Excelente | Media | Obstáculos, superficies sueltas |
| Ackermann (dirección de coche) | No puede pivotar; necesita un radio de giro | La de dos ruedas | La más alta | Dinámica de vehículo realista |
| Omni / mecanum | Se desplaza lateralmente sin girar | Mala: 71% de una rueda normal | Alta: cuatro motores, cuatro encoders | Movimiento holonómico en espacios planos y limpios |
Empieza con 2WD, y el motivo es la odometría más que la mecánica. Un accionamiento diferencial de dos ruedas con una sola rueda libre tiene un modelo cinemático limpio: las ruedas ruedan sin arrastrar, así que las cuentas de los encoders se convierten en una pose con solo los errores que esperas. Un chasis 4WD con cuatro ruedas fijas tiene que arrastrar en cada giro, porque las ruedas de cada lado recorren arcos distintos mientras se las obliga a girar al mismo ritmo, así que su odometría está mal desde el primer giro, de una forma difícil de modelar.
Eso hace que el 2WD no sea solo el punto de partida más simple sino el correcto para aprender: es la disposición en la que la odometría de conducción diferencial funciona de verdad.
Explora el grafo
Se usa en estos montajes
Proyectos, rutas de aprendizaje y simuladores que incluyen 2WD Robot Chassis.
- ProyectoConstrucción de un rover autónomo por waypoints GPS
- ProyectoConstruya un Micromouse: robot para laberintos con Flood Fill
- ProyectoConstruya un robot seguidor de línea: simulación a pista
- ProyectoConstruye un robot controlado por móvil con Bluetooth o Wi-Fi
- ProyectoConstruye un robot de autoequilibrio con MPU6050 y PID
- ProyectoConstruye un robot de cobertura de área para limpiar suelos
- ProyectoConstruye un robot esquivador de obstáculos autónomo
- ProyectoConstruye un robot mini sumo: tracción, cuña y borde
- ProyectoConstruye un robot ROS 2 que localiza marcadores visuales
- ProyectoRobot resuelto de laberintos de línea con memoria LSRB
- ProyectoRobot seguidor de línea con microcontrolador 8051
Comparar
Alternativas
Preguntas
Preguntas frecuentes sobre 2WD Robot Chassis
¿Qué es un chasis robótico 2WD?
Un chasis robótico 2WD es una plataforma plana con anclajes para dos ruedas motrices y una rueda loca que gira libremente, además de espacio para los motores, la batería y las placas. Es el cuerpo mecánico de un coche robot de iniciación: todo lo demás se atornilla sobre él.
¿Es mejor 2WD o 4WD para un robot de iniciación?
Para empezar, es mejor 2WD. Es más barato, más sencillo de cablear y gira sobre sí mismo mediante tracción diferencial, con una sola rueda loca para mantener el equilibrio. Un chasis 4WD tiene más tracción, pero sus ruedas fijas arrastran lateralmente en cada giro, lo que complica la dirección y agota la batería.
¿Qué ruedas utiliza un chasis 2WD?
Casi siempre ruedas de goma de 65 mm con un orificio en doble D que encaja a presión en el eje doble D de un motorreductor TT. El neumático de goma aporta agarre; la parte plana del orificio impide que la rueda patine sobre el eje.
¿Dónde se colocan los sensores en un chasis 2WD?
En el borde delantero. La mayoría de las plataformas tienen una ranura o un hueco en la parte delantera para un sensor ultrasónico o IR, colocado bajo y mirando hacia delante. En un robot que esquiva obstáculos, montas ahí el HC-SR04 sobre un pequeño servo para que pueda barrer a izquierda y derecha.
Lecturas adicionales