
Component · Chassis
2WD-robotchassis
Het 2WD-chassis is de basis voor je motoren, wielen, zwenkwiel en besturingsborden. Zo kies je er een en waarom 2WD beter is dan 4WD voor een beginnerrobot.
Wat het is
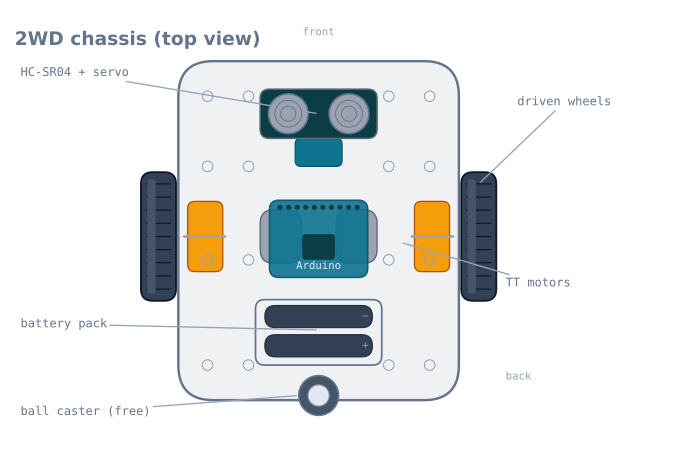
Het chassis is het lichaam van de robot: de vlakke basis die al het andere draagt. Een 2WD-chassis (“tweewielaandrijving”) heeft twee aangedreven wielen, elk op een eigen TT-tandwielmotor, en één vrij zwenkwiel voor balans. Voeg een accu, een driverbord en een besturingseenheid toe en de basis wordt een robot die vooruit kan rijden en kan draaien.
Het klinkt misschien als het saaiste onderdeel, maar het chassis bepaalt stilletjes hoe de hele robot werkt: waar het gewicht zit, hoe hij draait en waar de sensoren zicht op hebben.
Hoe het werkt
Een 2WD-basis stuurt met differentiaalaandrijving: er is geen stuurwiel, dus de robot draait doordat de twee wielen met verschillende snelheden draaien. Als beide wielen even snel vooruit draaien, rijdt de robot recht; als je één wiel vertraagt of laat terugdraaien, maakt de robot een bocht of draait hij op de plaats. Het vrije zwenkwiel glijdt alleen mee en houdt de basis horizontaal; het draagt niet aan en stuurt niet. De wiskunde waarmee je wielsnelheden omzet in beweging staat in differentiaalaandrijving en odometrie.
Omdat de twee aangedreven wielen op dezelfde aslijn staan, draait de robot om het middelpunt tussen de wielen. Met het zwenkwiel achterin en de sensor vooraan is dat draaipunt voorspelbaar.
Wanneer je het gebruikt
Een 2WD-chassis is de juiste basis voor vrijwel elke eerste robot: lijnvolgers, robots met obstakelvermijding en doolhofrobots beginnen allemaal hier. De mechaniek blijft eenvoudig, zodat je je energie kunt besteden aan detectie en de regellus.
Kies iets anders wanneer de robot gewicht moet dragen, klimmen of over oneven terrein rijdt. Dan rechtvaardigt een 4WD- of rupschassis met metalen tandwielmotoren de extra kosten en complexiteit.
Kiezen en monteren
- Begin met 2WD in plaats van 4WD. Eén zwenkwiel voorkomt het zijwaarts schuiven van vier vaste wielen en maakt draaien op de plaats netjes.
- Houd het gewicht boven de aangedreven wielen. Grip ontstaat door belasting op de banden; bij een zware voorkant slippen de wielen. Monteer de accu vlak bij de aslijn.
- Houd het voorste vak vrij. Reserveer de voorste sleuf voor de ultrasone sensor en de servomotor, laag en vrij van obstakels zodat niets de bundel blokkeert.
- Leg kabels uit de buurt van de wielen. Leid motor- en sensorkabels zo dat ze niet in een draaiende band komen; dit is een verrassend veelvoorkomende fout bij de eerste test.
De geometrie die bepaalt hoe je robot werkt
Drie maten op een chassis bepalen vrijwel alles over het gedrag van de voltooide robot. Meet ze en schrijf ze op: elke navigatorcode heeft ze nodig.
| Maat | Gemiddeld | Wat het beïnvloedt |
|---|---|---|
| Wielbasis (spoorbreedte, middelpunt wiel tot middelpunt wiel) | 130–160 mm | Hoe snel de robot draait bij een gegeven snelheidsverschil tussen de wielen |
| Wieldiameter | 65 mm | Afstand per encoderpuls en de maximumsnelheid |
| Positie van het zwenkwiel (achter de as) | 80–120 mm | Stabiliteit en hoeveel het zwenkwiel bij een bocht schuift |
De wielbasis is de maat die mensen bijna nooit meten en altijd nodig hebben:
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
Bij een wielbasis van 140 mm betekent een draai van 90° dat elk wiel
pi × 140 / 4 = 110 mm in tegengestelde richting aflegt. Een fout van 10 mm in de wielbasis
veroorzaakt bij elke bocht een fout van 7%. Dat lijkt op een slecht afgestelde regelaar, maar is
in feite een meetfout.
Meet tot het midden van het raakvlak van de band, niet tot buitenkant van de wielen of de montagegaten van de motor. Bij een wiel van 65 mm met een band van 25 mm breed is dat 25 mm verschil tussen buitenkant-buiten en midden-midden; 25 mm op een wielbasis van 140 mm is 18%.
Gewichtsverdeling
Grip is evenredig met de belasting op de aangedreven banden, en een 2WD-chassis verdeelt die belasting door de montagepositie van de onderdelen.
| Indeling | Belasting op aangedreven wielen | Resultaat |
|---|---|---|
| Accu boven de as | ~85% | Beste grip, netjes draaien op de plaats |
| Accu gecentreerd op de basis | ~65% | Voldoende |
| Accu vooraan, bij het zwenkwiel | ~40% | Wielen slippen; de robot versnelt slecht |
| Accu achter het zwenkwiel | Kan de aandrijfwielen optillen | De robot kantelt op het zwenkwiel en komt niet vooruit |
De accu is meestal het zwaarste losse onderdeel en vaak zwaarder dan al het andere samen. Daarom bepaalt de positie van de accu de gewichtsverdeling. Monteer hem boven of net vóór de aslijn. Kies net vóór, want het zwenkwiel zit achterin en je wilt dat de basis op het zwenkwiel rust in plaats van heen en weer te kantelen.
Er is één uitzondering die je moet kennen. Een robot die moet duwen, zoals een mini-sumo-robot, wil zoveel mogelijk gewicht op de aandrijfwielen, totdat het zwenkwiel de grond bijna niet meer raakt. Een robot die een lijn nauwkeurig moet volgen wil het tegenovergestelde: een stabiele, voorspelbare opstelling met de sensorarray op een constante hoogte. Dat biedt een kantelend chassis niet.
Waar je de sensoren monteert
| Sensor | Positie | Waarom |
|---|---|---|
| IR-reflectiearray | Vooraan, 3–8 mm boven de vloer, vóór de as | De hoogte bepaalt het contrast; de voorste positie geeft de regelaar reactietijd |
| Ultrasonisch | Vooraan, zo hoog mogelijk zonder belemmering | Bij een lage montage neemt de bundel het chassis zelf waar |
| Botschakelaars | Achter een omhulsel, links en rechts | Twee, zodat de robot weet welke kant hij op moet draaien |
| IMU | Dicht bij het middelpunt van de draaiing, stijf en horizontaal | Ver van het draaipunt leest hij centripetale versnelling als kanteling |
| Accu | Boven de as | Grip; zie hierboven |
De plaatsing van de IMU is de subtiele keuze. Een accelerometer die ruim vóór het draaipunt is geplaatst, ondervindt tijdens een bocht centripetale versnelling. Een complementair filter zal die interpreteren als kanteling. Montage boven de aslijn beperkt dat effect.
De hoogte van de ultrasone sensor is belangrijker dan je verwacht: met een kegel met een halve hoek van 15° detecteert een sensor op 40 mm boven het chassis en naar voren gericht vanaf ongeveer 150 mm afstand het chassis zelf. Hij meldt dan een blijvend obstakel: je eigen robot.
Het probleem met het zwenkwiel
Het vrije zwenkwiel is het goedkoopste onderdeel van het chassis en de meest voorkomende bron van raadselachtige besturingsfouten.
Een zwenkwiel moet meedraaien naar de nieuwe richting wanneer de robot van richting verandert. Tijdens die beweging schuift het zijwaarts. Die kracht werkt op één hoekpunt van de robot en trekt hem van zijn koers. Dit gebeurt bij elke richtingsverandering, dus de fout is systematisch in plaats van willekeurig. Je ziet dit als een robot die recht rijdt maar consequent te kort of te ver langs een bocht neemt.
Een kogelwiel heeft geen zwenkmechanisme en rolt eenvoudig in elke richting. Op tapijt presteert het minder goed, omdat de bol erin zakt; op een gladde vloer werkt het beter.
| Type zwenkwiel | Gladde vloer | Tapijt | Richtingsveranderingen |
|---|---|---|---|
| Kogelwiel | Uitstekend | Slecht; zakt in de vloer | Geen zijwaarts schuiven |
| Zwenkwiel | Goed | Goed | Schuift bij elke verandering |
| Glijvlak (een gladde koepel) | Goed | Redelijk | Geen zijwaarts schuiven, maar extra wrijving |
| Tweede zwenkwiel (4 contactpunten) | Beweegt tenzij volledig vlak | Slecht | Vermijd dit op een 2WD-chassis |
Twee praktische punten. Eén zwenkwiel, niet twee: drie contactpunten bepalen een vlak en zijn altijd stabiel, terwijl vier punten op een starre basis gaan wiebelen. Als de robot moet achteruitrijden, moet een zwenkwiel eerst 180° draaien, waardoor de robot kortstondig van koers verandert. Daarom wijken robots die van obstakels achteruit rijken consequent uit.
Valkuilen bij het monteren
Dit zijn de punten waarvan de eerste bouw het meeste tijd kost.
Monteer eerst de motoren. Ze zijn lastig te bereiken zodra de basis vol staat, en bij de meeste kits zitten de montageschroeven vast tussen de motor en de basis.
Controleer of de wielen haaks staan. Een scheef geduwd wiel, wat met een dubbel-D-boring zeer gemakkelijk gebeurt, wiebelt. Daardoor verandert het effectieve rolradius tijdens elke omwenteling. De robot slingert vervolgens met een frequentie die aan de wielomwenteling is gekoppeld en lijkt dan een trillende regelaar.
Leg kabels vóór montage uit de buurt van de wielen. Voer ze door het montageraster van de basis voordat die vol zit. Een motorader die een draaiende band raakt, is binnen seconden beschadigd en is een van de meest voorkomende fouten bij de eerste test.
Laat de beschermfolie op het acryl zitten tot de montage is voltooid. Acryl krast snel, en de folie voorkomt ook dat de boor de randen van de montagegaten afbreekt.
Draai acryl niet te vast. Het kan rond gaten onder belasting barsten, vooral bij de motorhouders waar de vibratie het grootst is. Gebruik nylonringen en draai de schroeven handvast plus een kwart slag.
Problemen oplossen
| Symptoom | Waarschijnlijke oorzaak | Oplossing |
|---|---|---|
| Wielen draaien, robot beweegt nauwelijks | Gewicht niet boven de aangedreven wielen | Zet de accu terug boven de as |
| Robot wijkt consequent uit | Verschillende motoren of een scheef wiel | Corrigeer in software; controleer of de wielen haaks staan |
| Robot slingert met een vaste frequentie | Wiebelend wiel | Zet het opnieuw op de dubbel-D-as |
| Bochten zijn consequent te kort of te lang | Wielbasis verkeerd gemeten | Meet tot de middelpunten van de raakvlakken |
| Robot rijdt recht maar mist bochten | Zwenkwiel schuift zijwaarts | Gebruik een kogelwiel of corrigeer hiervoor |
| Robot wijkt uit bij achteruitrijden | Zwenkwiel draait 180° | Verwacht bij een zwenkwiel; wacht kort voor het achteruitrijden |
| Motorader doorgestuurd | Kabel vlak bij een band geleid | Leg kabels door het raster van de basis, uit de buurt van de wielen |
| Chassis wiebelt | Twee zwenkwielen of een ongelijke basis | Gebruik slechts één zwenkwiel |
| Sensorwaarden veranderen over hobbels | Sensorhouder buigt | Monteer stijf; doorbuigen verandert de hoogte |
2WD of iets anders?
| Indeling | Draaien | Grip | Complexiteit | Beste toepassing |
|---|---|---|---|---|
| 2WD + zwenkwiel | Draait netjes op de plaats | Zo sterk als twee wielen | Laagst | Lijnvolgers, doolhofrobots, eerste bouwprojecten |
| 4WD (vier vaste wielen) | Schuift sterk bij een bocht | Best | Laag mechanisch, lastiger te regelen | Oneven terrein, duwen |
| Rupsen | Schuiven voortdurend | Uitstekend | Gemiddeld | Obstakels, losse ondergrond |
| Ackermann (autosturing) | Kan niet op de plaats draaien; heeft een draaicirkel nodig | Zo sterk als twee wielen | Hoogst | Realistische voertuigdynamica |
| Omni / Mecanum | Beweegt zijwaarts zonder te draaien | Slecht; 71% van een gewoon wiel | Hoog: vier motoren, vier encoders | Holonomische beweging in vlakke, schone ruimtes |
Begin met 2WD, en de reden is odometrie, niet mechaniek. Een differentiaalaandrijving op twee wielen met één vrij zwenkwiel heeft een schoon kinematisch model: de wielen rollen zonder te schuiven, zodat encoderpulsen met alleen de verwachte fouten naar een pose worden omgerekend. Een 4WD-chassis met vier vaste wielen moet bij elke bocht schuiven, omdat de wielen aan elke kant verschillende bogen volgen terwijl ze tot dezelfde snelheid worden gedwongen. De odometrie is daardoor vanaf de eerste bocht fout en op een lastig te modelleren manier.
Daarmee is 2WD niet alleen het eenvoudigste startpunt, maar ook het juiste om te leren: het is de indeling waarin differentiaalaandrijving en odometrie daadwerkelijk werken.
Verken de graaf
Gebruikt in deze bouwprojecten
Projecten, leerroutes en simulators waarin de 2WD-robotchassis voorkomt.
- ProjectBouw een GPS-waypointrover die zelfstandig rijdt
- ProjectBouw een lijndoolhofoplosser-robot met LSRB-routegeheugen
- ProjectBouw een lijnvolgerrobot met een 8051-microcontroller
- ProjectBouw een lijnvolgerrobot: van simulator tot echte baan
- ProjectBouw een micromouse: robot die doolhoven oplost met flood fill
- ProjectBouw een mini-sumo robot: grip, wig en randherkenning
- ProjectBouw een obstakelvermijdende robot: meten, scannen en sturen
- ProjectBouw een robot die een gebied afdekt en de vloer veegt
- ProjectBouw een robotwagen die je via Bluetooth of wifi bestuurt
- ProjectBouw een ROS 2-robot die een marker ziet en er naartoe rijdt
- ProjectBouw een zelfbalancerende robot met MPU6050 en PID
Vergelijken
Alternatieven
Vragen
FAQ over de 2WD-robotchassis
Wat is een 2WD-robotchassis?
Een 2WD-robotchassis is een vlakke basis met bevestigingspunten voor twee aangedreven wielen en één vrij zwenkwiel, plus ruimte voor de motoren, accu en besturingsborden. Het is de mechanische behuizing van een robotauto voor beginners; alles andere monteer je erop.
Is 2WD of 4WD beter voor een robot voor beginners?
Begin met 2WD. Het is goedkoper, eenvoudiger te bedraden en draait met differentiaalaandrijving op de plaats met één zwenkwiel voor balans. Een 4WD-chassis biedt meer grip, maar de vaste wielen schuiven bij elke bocht opzij. Dat maakt besturen lastiger en verkort de acculooptijd.
Welke wielen gebruikt een 2WD-chassis?
Meestal 65 mm rubberwielen met een dubbel-D-boring die op de dubbel-D-as van een TT-tandwielmotor wordt gedrukt. De rubberband zorgt voor grip; de vlakke boring voorkomt dat het wiel op de as slipt.
Waar monteer je de sensoren op een 2WD-chassis?
Aan de voorrand. De meeste chassis hebben daarvoor aan de voorkant een sleuf of vak voor een ultrasone of IR-sensor, laag en naar voren gericht. Bij een robot met obstakelvermijding monteer je daar de HC-SR04 op een kleine servomotor, zodat die links en rechts kan scannen.
Verder lezen