
元器件 · 底盘
两轮驱动机器人底盘
两轮驱动底盘是电机、轮子、万向轮和电路板固定上去的那块底板。本文讲怎么挑选底盘,以及为什么入门机器人选两轮驱动比四轮驱动更好。
它是什么
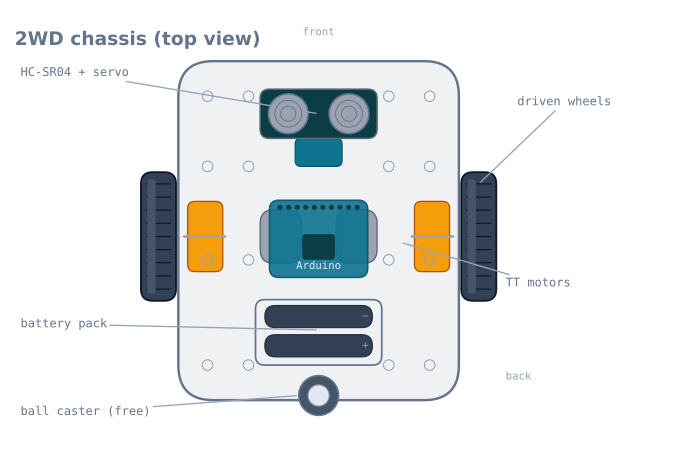
底盘是机器人的身体——承载一切的平板。两轮驱动(2WD)底盘带两个驱动轮,各由一个TT 减速电机驱动,再加一个保持平衡的自由万向轮。装上电池、驱动板和控制器,这块板子就是能前进会转弯的机器人。
听起来是最无聊的部分,但底盘悄悄决定了整台机器的行为:重心在哪、怎么转弯、传感器能从哪看到。
工作原理
两轮底盘靠差速驱动转向:没有方向盘,靠两个轮子不同的转速转弯。两轮同速前进就走直线;一侧减速或反转,车就拐弯或原地旋转。自由万向轮只跟着滑、保持甲板水平——不驱动也不转向。轮速到运动的数学见差速里程计。
两个驱动轮在同一轴线上,车就绕两轮中点旋转。万向轮放尾部、传感器放前部,这个旋转中心才是可预测的。
什么时候用它
几乎所有第一台机器人就该用两轮底盘:循迹、避障、迷宫都从这里开始。机械简单到不用操心,精力留给传感和控制环。
车要拉重货、爬坡、走烂路时再换——那时四驱或履带加金属齿轮电机的额外成本和复杂度才值。
选择与安装
- **入门先两驱。**一个万向轮避开了四个固定轮的蹭地,原地转向干净利落。
- **重量压在驱动轮上。**附着力来自轮胎上的载荷;车头太重轮子就空转。把电池装在轴线附近。
- **前部传感器位留空。**前槽留给超声波传感器和它的小舵机,位置低、不遮挡,别挡住声束。
- **线缆远离轮子。**电机线、传感器线收好,别碰到转动的轮胎——这是极常见的首次上电事故。
决定小车行为的几何
底盘上三个尺寸几乎决定了成品车的一切驾驶特性。量好记下来——导航代码全都要它们。
| 测量 | 典型值 | 决定什么 |
|---|---|---|
| 轮距(轮中心到轮中心) | 130–160 mm | 同样轮速差下转弯有多快 |
| 轮径 | 65 mm | 每个编码器计数的距离,以及极速 |
| 万向轮位置(轴线之后) | 80–120 mm | 稳定性,以及转弯时万向轮蹭多少 |
轮距是大家从不量又永远需要的那个:
turn rate (rad/s) = (v_right - v_left) / wheelbase
distance per pivot degree = pi x wheelbase / 360
轮距 140 mm 时,原地转 90° 意味着两轮各反向走 pi × 140 / 4 = 110 mm。轮距量错 10 mm,每个弯都偏 7%——看起来像控制器没调好,其实是卷尺问题。
量到轮胎接地点中心,不是轮子外侧或电机安装孔。65 mm 轮宽 25 mm 的胎,外侧到外侧和中心到中心差 25 mm,在 140 mm 轮距上就是 18%。
重量分配
附着力和驱动轮上的载荷成正比,而两轮底盘的载荷分配就看你把东西拧在哪。
| 布局 | 驱动轮载荷 | 结果 |
|---|---|---|
| 电池压轴线 | 约 85% | 附着力最好,转弯干净 |
| 电池放甲板中间 | 约 65% | 够用 |
| 电池放前部万向轮旁 | 约 40% | 轮子空转,加速无力 |
| 电池放到万向轮后面 | 可能跷起驱动轮 | 车绕万向轮打转,原地不动 |
电池通常是全车最重的单件,常比其他加起来还重,所以**电池在哪重量分配就在哪。**装在轴线上或略靠前——靠前是因为万向轮在后,要让甲板压在万向轮上而不是跷跷板。
有个例外值得知道。要推的车——比如迷你相扑——希望驱动轮上越重越好,直到万向轮勉强着地。要精确循迹的车则相反:求稳求可预测,传感器阵列高度恒定,跷跷板底盘做不到。
传感器装哪
| 传感器 | 位置 | 原因 |
|---|---|---|
| 红外反射阵列 | 前部,离地 3–8 mm,轴线之前 | 高度决定对比度;靠前给控制器提前量 |
| 超声波 | 前部,尽量高,不遮挡 | 装低了声锥会照到自家甲板 |
| 碰撞开关 | 包络外壳后,左右各一 | 两个才能知道往哪边躲 |
| IMU | 旋转中心附近,刚性固定,放平 | 偏离中心转弯时会把向心加速度读成倾斜 |
| 电池 | 压轴线 | 附着力——见上 |
IMU 位置最微妙。装在旋转中心很靠前的加速度计转弯时会感受到向心加速度,互补滤波会把它当成倾斜。装在轴线上影响最小。
超声波高度比想象中重要:半角 15° 的声锥,传感器装在甲板上 40 mm 高朝前看,约 150 mm 外就开始照到自家甲板——报出一个永远存在的障碍物,其实是你自己。
万向轮问题
自由万向轮是底盘上最便宜的零件,也是莫名转向误差的最常见来源。
偏航万向轮每次变向都要先转到新方向,转的过程中横向拖地。这个拖拽作用在车的一个角上,把车拽偏——而且每次变向都发生,所以误差是系统性的不是随机的。表现就是直线走得挺好,转弯却总是错过。
滚珠万向轮没有偏航,哪个方向都能滚。地毯上差,球会陷进去;光滑地面上好。
| 万向轮类型 | 光滑地面 | 地毯 | 变向 |
|---|---|---|---|
| 滚珠万向轮 | 极好 | 差——陷进去 | 无蹭地 |
| 偏航万向轮 | 好 | 好 | 每次变向都蹭 |
| 滑块(光滑穹顶) | 好 | 尚可 | 无蹭地,但多摩擦 |
| 双万向轮(四点) | 不平就跷 | 差 | 两轮底盘别用 |
两条实践经验。一个万向轮,别两个——三点定一平面永远稳定,刚性甲板上四点会跷。车要倒车时偏航万向轮得先翻 180°,这一下会带偏车头;倒车躲障的车走偏经常就这一个原因。
装配坑
这些是第一次装机最费时间的坑。
**先装电机。**甲板摆满后最够不着的就是它们,而且多数套件的电机螺丝是夹在电机和甲板之间的。
**检查轮子装正。**双 D 孔歪着推进去太容易了——晃动的轮子每转一圈有效滚动半径都在变,车就按轮转频率蛇行,看起来像控制器振荡。
**走线先远离轮子,别最后。**趁甲板还空,用扎带把线穿过安装孔阵列固定。电机线碰到转动的轮胎几秒就磨破,是最常见的首次上电事故之一。
**装配完成前别撕亚克力保护膜。**亚克力太容易划,膜还能防止打孔时崩边。
**亚克力别拧太紧。**受力下孔边会裂,尤其电机座振动大。尼龙垫圈,手指拧紧再加四分之一圈。
故障排查
| 现象 | 可能原因 | 解决 |
|---|---|---|
| 轮子转,车几乎不动 | 重量没压在驱动轮上 | 电池挪回轴线上 |
| 车固定往一边偏 | 电机不一致或轮子歪 | 在软件里微调;检查轮子是否装正 |
| 稳定频率蛇行 | 轮子晃 | 在双 D 轴上重新装正 |
| 转弯总是转多或转少 | 轮距量错了 | 量到接地点中心 |
| 直线走得好、转弯总错过 | 偏航万向轮蹭地 | 换滚珠万向轮,或建模补偿 |
| 倒车跑偏 | 万向轮翻 180° | 偏航轮正常现象;倒车前顿一下 |
| 电机线被切断 | 线走在轮胎边 | 穿甲板孔阵列扎好,远离轮子 |
| 底盘跷 | 两个万向轮或甲板不平 | 只要一个万向轮 |
| 过坎传感器读数变 | 传感器支架晃 | 刚性固定;晃动改变离地高度 |
两驱还是别的?
| 布局 | 转弯 | 附着力 | 复杂度 | 适合 |
|---|---|---|---|---|
| 两驱 + 万向轮 | 原地干净旋转 | 两个轮子的量 | 最低 | 循迹、迷宫、第一个作品 |
| 四驱(四固定轮) | 转弯蹭得厉害 | 最强 | 机械简单,控制难 | 烂路、推 |
| 履带 | 一直蹭 | 极好 | 中 | 障碍、松软地面 |
| 阿克曼(汽车转向) | 不能原地转,要转弯半径 | 两个轮子的量 | 最高 | 真实车辆动力学 |
| 全向 / 麦克纳姆 | 不转弯横移 | 差——普通轮的 71% | 高:四电机四编码器 | 平整干净场地里的全向运动 |
先做两驱,理由是里程计而不是机械。单自由万向轮的两轮差速有干净的运动学模型:轮子无蹭地滚动,编码器计数换算位姿只有预期的误差。四固定轮的四驱每次转弯必蹭地,因为同侧轮子走不同弧线却被迫同转速——里程计从第一个弯就是错的,还很难建模。
所以两驱不只是最简单的起点,更是正确的学习起点:差速里程计在它上面才真正成立。
探索关联图谱
用到它的搭建
包含 两轮驱动机器人底盘 的项目、学习路线和模拟器。
对比
替代方案
问题
两轮驱动机器人底盘 常见问题
什么是两轮驱动机器人底盘?
两轮驱动(2WD)机器人底盘是一块平板甲板,上面有两个驱动轮和一个自由滚动的万向轮的安装位,还留有安放电机、电池和电路板的空间。它是入门机器人小车的机械主体——其他所有部件都固定在它上面。
入门机器人用两驱好还是四驱好?
入门用两驱更好。它更便宜,接线更简单,靠差速驱动就能原地转向,只需一个万向轮保持平衡。四驱底盘的附着力更强,但它的固定车轮每次转弯都会横向蹭地,这既让转向控制更复杂,也会更快耗尽电池。
两轮驱动底盘用什么车轮?
几乎都是 65 mm 橡胶轮,轮毂带双 D 孔,可以直接压装到 TT 减速电机的双 D 轴上。橡胶轮胎提供抓地力,孔上的平面则防止车轮在轴上打滑。
两轮驱动底盘上的传感器装在哪里?
装在前缘。大多数甲板前部都有一个槽位或传感器位,用来安装超声波或红外传感器,位置低、朝向前方。做避障机器人时,你会把 HC-SR04 装在那里的一个小舵机上,让它能左右扫描。
延伸阅读