
Руководство · Начальный · 30 мин
Типы роботозахватов и расчёт силы сжатия
Сравнение параллельных, угловых, вакуумных и мягких захватов, а затем формула для расчёта силы сжатия — включая составляющую, которую почти все опускают.
Конечный исполнительный механизм — это и есть робот
Манипулятор представляет собой систему позиционирования. Её оценивают по повторяемости, досягаемости и скорости — именно эти значения указаны в техническом описании. Но робота покупают не для позиционирования пустого воздуха: работу всегда выполняет объект на конце, и большинство первых конструкций терпят неудачу именно из-за конечного исполнительного механизма.
Здесь два решения рассматриваются по порядку. Сначала выберите тип, поскольку он определяется геометрией и ограничивает все последующие решения. Затем рассчитайте силу, поскольку это арифметика и для неё существует ровно одна формула.
Четыре типа
Параллельные захваты с двумя пальцами
Два пальца остаются параллельными при сжатии; их приводят винтовой передачей, рейкой, шарнирным параллелограммом или парой сервоприводов.
- Хорошо подходят для: объектов с двумя примерно параллельными поверхностями: коробок, блоков, бутылок, печатных плат (PCBs) и большинства стендовых деталей.
- Не подходят для: сфер, конусов, любых податливых объектов и поверхностей, на которых нельзя оставлять отпечатки.
- Почему их выбирают: это простейшее рабочее решение с предсказуемым положением пальцев, поэтому калибровка самого манипулятора непосредственно переносится на деталь.
- На что обратить внимание: линия захвата должна находиться внутри обоих конусов трения; как показывает силовое замыкание, это геометрическая проверка, которую невозможно выполнить одним только сжатием.
Именно этот тип моделирует симулятор захвата, поскольку почти все начинают именно с него.
Угловые захваты с качающимися пальцами
Пальцы поворачиваются вокруг оси, а не перемещаются поступательно. Рычаг сервопривода, установленный непосредственно на пальце, образует самый дешёвый возможный захват, и он является угловым.
- Хорошо подходят для: большого диапазона раскрытия при небольшом исполнительном механизме, дешёвых конструкций и работы в заполненном контейнере.
- Не подходят для: предсказуемости. При сжатии точка контакта перемещается вдоль пальца, поэтому плечо силы, а значит и сила сжатия, меняется в зависимости от ширины объекта.
- Ловушка: сила рассчитана для детали шириной 40 mm, затем поднимается деталь шириной 20 mm, и сила оказывается совершенно другой. Измеряйте плечо силы при фактически используемой ширине.
Вакуумные захваты
Присоска, уплотнение и разность давлений. Сила равна ΔP × A; при хорошем уплотнении и 60 kPa присоска диаметром 30 mm поднимает примерно 42 N.
- Хорошо подходят для: плоских, гладких, непористых поверхностей с доступом только с одной стороны: листовых материалов, стекла, коробок и экранов смартфонов. Они быстрые, дешёвые в пересчёте на один захват и действуют мягко.
- Не подходят для: пористых поверхностей (краёв картона, ткани, необработанного дерева), а также криволинейных, пыльных, маслянистых и перфорированных поверхностей. Кроме того, прочность на сдвиг невелика и на неё нельзя полагаться: вакуумный захват срывается вбок гораздо раньше, чем отрывается от поверхности.
- Ловушка: силу рассчитывают по весу и забывают про ускорение, как описано ниже, после чего при первом быстром перемещении деталь слетает с присоски.
Мягкие и адаптивные захваты
Печатные упругие элементы, пальцы fin-ray, пневматические камеры, гранулированное заклинивание. Палец принимает форму объекта, а не объект — форму пальца.
- Хорошо подходят для: нестандартной формы, хрупких или разнообразных объектов: продуктов, биологических образцов и любых деталей, форма которых каждый раз различается.
- Не подходят для: точности. Деталь оказывается там, куда её поместила податливость, а не там, куда направлена команда.
- Почему они важны даже для жёстких деталей: именно податливость позволяет вообще настраивать диапазон сил. Палец fin-ray представляет собой последовательно включённую пружину, благодаря чему команда положения превращается в команду силы с приемлемым допуском — этому посвящено руководство сила, заклинивание сервопривода и податливость захвата.
Выбор
| Если объект… | Используйте |
|---|---|
| Плоский, гладкий, доступный с одной стороны | Вакуумный захват — самый быстрый и дешёвый по стоимости одного захвата |
| Жёсткий, с двумя параллельными поверхностями | Параллельные пальцы |
| Жёсткий, с сильно меняющейся шириной, дешёвая конструкция | Угловые пальцы |
| Хрупкий, неправильной формы или каждый раз другой формы | Мягкий / адаптивный |
| Ферромагнитный | Электромагнит и прекратите читать — это проще всех остальных вариантов |
Самая распространённая ошибка — по умолчанию выбирать параллельные пальцы, а затем бороться с объектом. Если деталь плоская и доступ к её верхней части открыт, присоска за £4 и дешёвый насос обеспечат результат лучше печатного захвата по всем важным показателям.
Расчёт силы
Теперь арифметика. Для механического захвата, удерживающего деталь за счёт трения, требуемая сила сжатия на каждый палец составляет:
F = m · (g + a) · SF / (μ · n)| Обозначение | Что означает | Типичная ошибка |
|---|---|---|
m |
Масса объекта, kg | Нет |
g |
9.81 m/s² | Нет |
a |
Пиковое ускорение, сообщаемое манипулятором инструменту | Полностью опускают. Это главный параметр |
SF |
Коэффициент запаса, минимум 2 | Часто задают 1, то есть фактически отсутствует |
μ |
Коэффициент трения накладки | Завышают в 2× раза |
n |
Число контактов захвата (2 для двух пальцев) | Иногда забывают, из-за чего ответ удваивается |
Ускорение — обязательный параметр
Манипулятор, раскачивающий груз, сообщает инструменту несколько g, поэтому захват должен выдерживать не только взятие детали, но и её последующее перемещение. Рассмотрим яйцо: 58 g, μ 0.35, коэффициент запаса 2:
| Подъём | Пиковое ускорение | Требуемая сила |
|---|---|---|
| Без движения | 0 | 1.63 N |
| 250 mm за 1.5 s | 0.67 m/s² | 1.74 N |
| 250 mm за 0.9 s | 1.85 m/s² | 1.93 N |
| 250 mm за 0.35 s | 5.85 m/s² | 2.59 N |
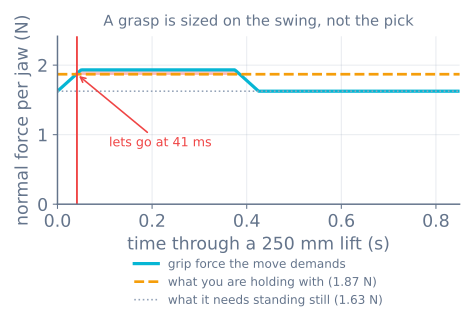
Захват, рассчитанный на стенде для силы 1.7 N, проходит все доступные статические испытания, а затем роняет яйцо через 40 ms подъёма длительностью 0.9 s — прежде чем манипулятор переместится на сантиметр, поэтому это воспринимается как «захват просто разжался», а не как ошибка расчёта. Этот отказ можно увидеть в симуляторе захвата: перетащите ползунок времени подъёма, удерживая все остальные параметры постоянными.
Если значение a неизвестно, получите его из фактически запланированного движения. Трапецеидальный профиль или профиль S-кривой даёт его напрямую, а a ≈ 4·d/t² приемлемо приближённо описывает движение между двумя точками на расстоянии d за время t.
Пример расчёта: деталь 200 g на манипуляторе для любительской сборки
m= 0.2 kg,μ= 0.4 (накладка из TPU по окрашенной стали),n= 2,SF= 2- Движение: 300 mm за 0.6 s, поэтому
a ≈ 4 × 0.3 / 0.36 ≈ 3.3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jawТеперь проверьте, позволяет ли это исполнительный механизм. SG90 с моментом 0.176 N·m и пальцем длиной 30 mm создаёт 5.9 N при заклинивании и около 4.1 N непрерывно — этого недостаточно. Доступные варианты по возрастанию сложности: сократить плечо силы до 18 mm (9.8 N при заклинивании, 6.8 N непрерывно), повысить μ за счёт более мягких накладок, замедлить движение или установить сервопривод большего размера. Симулятор захвата выполнит эти сравнения в реальном времени.
Две верхние границы
Сила сжатия имеет нижнюю границу и две верхние; именно верхние превращают расчёт в проектирование:
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush — нагрузка, при которой объект начинает деформироваться. Измерьте её: кухонные весы и несколько разрушиваемых образцов позволят приблизиться с точностью 20%, что намного лучше любого значения из интернета. Для ориентира: клубника выдерживает примерно 3 N, бумажный стакан — 4 N, пустая бутылка PET — 8 N, куриное яйцо — 30 N по короткой оси.
Промежуток между нижней и верхней границами и составляет всю инженерную задачу. Часто он значительно уже, чем ожидают, а после деления на жёсткость пальцев для получения миллиметров нередко оказывается уже одного шага сервопривода — и тогда не подходит ни одно значение. Этому посвящено следующее руководство, и именно поэтому существуют податливые пальцы.
Краткий расчёт для вакуумного захвата
При выборе вакуумного метода расчёт иной и проще:
F = ΔP · A · (1/SF) A = π·d²/4 for a round cupПри приемлемом эжекторе Вентури, создающем разрежение 60 kPa относительно атмосферы, присоска диаметром 30 mm теоретически обеспечивает 60000 × 0.000707 = 42 N. Примените коэффициент запаса 2 по вертикали и 4 по горизонтали: прочность вакуумного захвата на сдвиг значительно ниже прочности на отрыв, а именно горизонтальные перемещения приводят к его срыву. Утечки важнее размера присоски: присоска, частично выходящая за край коробки, становится не вдвое слабее — она перестаёт работать.
Ошибки в порядке их распространённости
- Расчёт по весу вместо расчёта для движения. Член ускорения у быстрого манипулятора обычно больше силы тяжести.
- Взятие μ из таблицы. В таблице предполагаются чистые, сухие и плоские поверхности. Измерьте своё значение с помощью динамометра и наклонной плоскости.
- Забытый
n. Два контакта делят нагрузку между собой; один контакт в V-образной канавке — нет. - Проектирование по моменту заклинивания. Сервопривод, удерживаемый в состоянии заклинивания, перегревается. Снизьте расчётное значение примерно до 70%; см. обсуждение заклинивания.
- Игнорирование предела разрушения до повреждения детали. Нижнюю и верхнюю границы необходимо проверять вместе, иначе спроектирована только половина захвата.
- Попытка решить геометрическую проблему силой. Если деталь выскальзывает, проблема в силовом замыкании, и увеличение силы сжатия не поможет.
Далее
- Трение, силовое замыкание и почему два контакта — это ставка — геометрическая проверка, которую невозможно выполнить одной силой
- Сила, заклинивание сервопривода и податливость захвата — диапазон сил, шаг сервопривода и причины отказа жёстких пальцев
- Симулятор захвата — перемещайте указанные выше значения и наблюдайте, как перемещаются границы
- Конечный автомат перемещения деталей — после того как захват заработает, переходите к последовательности действий вокруг него
Исследуйте граф
Входит в эти сборки
Проекты и учебные пути, в которые входит это руководство.
Дополнительные материалы