
Tutorial · Beginner · 30 min
Typen robotgrijpers en hoe je de greepkracht dimensioneert
Parallelle, hoekige, vacuüm- en zachte grijpers vergeleken, en daarna de formule die de greepkracht dimensioneert — inclusief de term die iedereen weglaat.
De eindeffector is de robot
Een arm is een positioneersysteem. Het wordt beoordeeld op herhaalbaarheid, bereik en snelheid, en dat zijn de getallen op de datasheet. Maar niemand koopt een robot om lege lucht te positioneren — het werk wordt altijd gedaan door het ding aan het uiteinde, en de eindeffector is waar de meeste eerste bouwsels op mislukken.
Deze pagina doorloopt de twee beslissingen in volgorde. Kies eerst een type, want dat is geometrie en het begrenst alles wat erop volgt. Dimensioneer daarna de kracht, want dat is rekenwerk en er is precies één formule.
De vier typen
Parallelle (tweevinger-)grijpers
Twee bekken die parallel blijven terwijl ze sluiten, aangedreven door een schroefspindel, een tandheugel, een schaarmechanisme of een paar servo’s.
- Goed in: alles met twee min of meer parallelle vlakken. Dozen, blokken, flessen, printplaten, de meeste werkbankonderdelen.
- Slecht in: ballen, kegels, alles wat meegeeft, alles waar je geen sporen op wilt achterlaten.
- Waarom mensen ervoor kiezen: het is het eenvoudigste dat werkt en de stand van de bekken is voorspelbaar, dus de eigen kalibratie van de arm werkt door tot in het werkstuk.
- Let op: de grijplijn moet binnen beide wrijvingskegels liggen, wat volgens krachtsluiting een geometrische toets is die met knijpen niet te halen is.
Dit is het type dat de grijpersimulator modelleert, want het is het type dat vrijwel iedereen als eerste bouwt.
Hoekige (draaiende bekken) grijpers
De bekken draaien om een scharnier in plaats van te verschuiven. Eén servohoorn recht op een vinger is de goedkoopste denkbare grijper, en dat is een hoekige.
- Goed in: groot openingsbereik uit een kleine actuator, goedkope uitvoeringen, reiken in een rommelige bak.
- Slecht in: voorspelbaarheid. Het raakpunt schuift langs de vinger naarmate die sluit, dus de hefboomarm — en daarmee de greepkracht — verandert met de breedte van het werkstuk.
- De valkuil: je dimensioneert de kracht voor een werkstuk van 40 mm, pak je vervolgens een werkstuk van 20 mm en krijg je een heel andere kracht. Meet de hefboomarm op de breedte die je echt gebruikt.
Vacuüm- (zuig)grijpers
Een zuignap, een afdichting en een drukverschil. De kracht is ΔP × A, en bij een goede afdichting op 60 kPa tilt een nap van 30 mm ongeveer 42 N op.
- Goed in: vlak, glad, niet-poreus en van één kant toegankelijk. Plaatmateriaal, glas, dozen, schermen. Snel, goedkoop per greep en zacht.
- Slecht in: poreus materiaal (kartonnen randen, stof, onbewerkt hout), gebogen, stoffig, olieachtig of geperforeerd. En er is geen afschuifsterkte om op te vertrouwen — een zuiggreep schuift zijwaarts veel eerder los dan hij eraf wordt getrokken.
- De valkuil: dimensioneren op het gewicht en de versnelling vergeten, precies zoals hieronder, en dan merken dat het werkstuk bij de eerste snelle beweging van de nap af schiet.
Zachte en adaptieve grijpers
Geprinte flexuren, fin-rayvingers, pneumatische ballonnen, granulaire jamming. De vinger past zich aan het werkstuk aan, in plaats van dat het werkstuk zich aan de vinger aanpast.
- Goed in: onregelmatige, kwetsbare of sterk wisselende werkstukken. Groente, biologische monsters, alles waarvan de vorm elke keer anders is.
- Slecht in: nauwkeurigheid. Het werkstuk belandt waar de meegevendheid het heeft gelegd, niet waar je het beval.
- Waarom ze ook voor starre werkstukken belangrijk zijn: zonder meegevendheid is het krachtvenster helemaal niet te richten. Een fin-rayvinger is een veer in serie, en dat maakt van een positiecommando een krachtcommando met bruikbare tolerantie — het onderwerp van servogrijperkracht, vastlopen en meegevendheid.
Kiezen
| Als het werkstuk… | Gebruik |
|---|---|
| vlak, glad en van één kant toegankelijk is | Vacuüm — het snelst en het goedkoopst per greep |
| star is met twee parallelle vlakken | Parallelle bekken |
| star is, sterk wisselende breedte heeft en goedkoop gebouwd mag worden | Hoekige bekken |
| kwetsbaar, onregelmatig of elke keer anders van vorm is | Zacht / adaptief |
| ferromagnetisch is | Een elektromagneet, en stop met lezen — die is eenvoudiger dan al deze |
De meest gemaakte fout is standaard voor parallelle bekken kiezen en dan met het werkstuk vechten. Is je onderdeel vlak en kun je de bovenkant bereiken, dan verslaat een zuignap van £4 met een goedkope pomp een geprinte grijper op elk punt dat ertoe doet.
De kracht dimensioneren
Nu het rekenwerk. Voor een mechanische grijper die door wrijving vasthoudt, is de benodigde greepkracht per bekken:
F = m · (g + a) · SF / (μ · n)| Term | Wat het is | Waar mensen het misdoen |
|---|---|---|
m |
Massa van het werkstuk, kg | Prima |
g |
9,81 m/s² | Prima |
a |
Piekversnelling die de arm op het gereedschap uitoefent | Helemaal weggelaten. Dit is de grote |
SF |
Veiligheidsfactor, minimaal 2 | Vaak 1, dus geen |
μ |
Wrijvingscoëfficiënt bij het contactstuk | 2× te optimistisch |
n |
Aantal raakvlakken (2 voor twee bekken) | Soms vergeten, waardoor het antwoord verdubbelt |
De versnellingsterm is niet optioneel
Een robotarm die een last zwaait zet meerdere g op het gereedschap, en de greep moet de zwaai overleven, niet het oppakken. Neem een ei — 58 g, μ 0,35, veiligheidsfactor 2:
| Lift | Piekversnelling | Benodigde kracht |
|---|---|---|
| Stilstaan | 0 | 1,63 N |
| 250 mm in 1,5 s | 0,67 m/s² | 1,74 N |
| 250 mm in 0,9 s | 1,85 m/s² | 1,93 N |
| 250 mm in 0,35 s | 5,85 m/s² | 2,59 N |
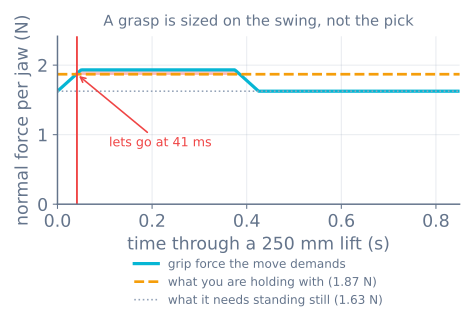
Een greep die op de werkbank op 1,7 N is gedimensioneerd haalt elke statische test die je kunt bedenken en laat daarna het ei vallen 40 ms na het begin van een lift van 0,9 s — voordat de arm een centimeter heeft afgelegd, en daarom leest het als “de grijper liet het gewoon los” in plaats van als een dimensioneringsfout. Je kunt die exacte fout zien in de grijpersimulator door de lifttijdschuif te verschuiven terwijl je al het andere stilhoudt.
Weet je a niet, haal het dan uit de beweging die je echt plant. Een trapezium- of S-curveprofiel geeft het je direct, en a ≈ 4·d/t² is een redelijke bovengrens voor een punt-naar-punt-beweging over afstand d in tijd t.
Rekenvoorbeeld: een werkstuk van 200 g aan een hobbyarm
m= 0,2 kg,μ= 0,4 (TPU-contactstuk op geschilderd staal),n= 2,SF= 2- De beweging: 300 mm in 0,6 s, dus
a ≈ 4 × 0.3 / 0.36 ≈ 3.3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jawControleer nu wat je actuator aankan. Een SG90 van 0,176 N·m aan een vinger van 30 mm levert 5,9 N bij vastlopen en ongeveer 4,1 N bij continu gebruik — niet genoeg. Opties, in oplopende volgorde van moeite: verkort de hefboomarm naar 18 mm (9,8 N bij vastlopen, 6,8 N bij continu gebruik), verhoog μ met zachtere contactstukken, vertraag de beweging of neem een grotere servo. De grijpersimulator doet deze afweging live voor je.
De andere twee muren
De greepkracht heeft een vloer en ook twee plafonds, en die plafonds maken van dimensionering ontwerp:
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush is wat het werkstuk aankan voordat het vervormt. Meet het — een keukenweegschaal en een paar offerstukken brengen je binnen 20%, en dat is veel beter dan enig getal dat je online vindt. Als uitgangspunt: een aardbei is ongeveer 3 N, een papieren beker ongeveer 4 N, een lege PET-fles ongeveer 8 N, een kippenei ongeveer 30 N over zijn korte as.
De kloof tussen vloer en plafond is het hele technische probleem. Ze is vaak veel smaller dan mensen verwachten, en zodra je haar deelt door de stijfheid van je vingers om er millimeters van te maken, is ze vaak smaller dan één stap van je servo — en op dat punt werkt geen enkele instelling. Dat is het onderwerp van de volgende tutorial, en het is de reden dat meegevende vingers bestaan.
Dimensionering van vacuüm, kort
Kies je voor vacuüm, dan is het rekenwerk anders en eenvoudiger:
F = ΔP · A · (1/SF) A = π·d²/4 for a round cupMet een gewone venturi die 60 kPa onder de atmosferische druk trekt, geeft een nap van 30 mm theoretisch 60000 × 0.000707 = 42 N. Pas verticaal een veiligheidsfactor van 2 toe en horizontaal 4 — de afschuifsterkte van een zuiggreep is veel lager dan de lostrekkracht, en horizontale bewegingen zijn wat haar verbreken. Lekken weegt zwaarder dan napgrootte: een nap die half over de rand van een doos hangt is niet half zo sterk, hij werkt helemaal niet.
De fouten, in de volgorde waarin mensen ze maken
- Dimensioneren op het gewicht in plaats van op de beweging. De versnellingsterm is op een snelle arm meestal groter dan de zwaartekracht.
- μ uit een tabel halen. De tabel gaat uit van schoon, droog en vlak. Meet de jouwe met een bagageweegschaal en een helling.
nvergeten. Twee raakvlakken delen de belasting; één contact in een V-groef niet.- Ontwerpen op het blokkeerkoppel. Een servo die in vastloopstand wordt gehouden wordt heet. Reken met ongeveer 70%, en zie de discussie over vastlopen.
- Het verpletterplafond negeren tot er iets breekt. Vloer en plafond moeten samen worden gecontroleerd, anders heb je maar de helft van de grijper ontworpen.
- Een geometrisch probleem met kracht bestrijden. Schiet het werkstuk eruit, dan gaat het om krachtsluiting, en knijpen is niet de oplossing.
Volgende
- Wrijving, krachtsluiting en waarom twee raakvlakken een gok zijn — de geometrische toets die kracht niet haalt
- Servogrijperkracht, vastlopen en meegevendheid — het venster, de servostap en waarom stijve vingers falen
- De grijpersimulator — sleep met de getallen hierboven en zie de muren bewegen
- Pick-and-place-toestandsmachine — zodra de grijper werkt, de reeks eromheen
Verken de graaf
Onderdeel van deze bouwprojecten
Projecten en leerroutes waarin deze tutorial voorkomt.
Verder lezen