
Tutorial · Principiante · 30 min
Tipi di pinza robotica e come dimensionare la forza di presa
Confronta pinze parallele, angolari, a ventosa e morbide, poi dimensiona la forza di presa includendo il termine che quasi tutti tralasciano: l'accelerazione.
L’organo terminale è il robot
Un braccio è un sistema di posizionamento. Viene giudicato su ripetibilità, portata e velocità: sono i numeri riportati sulla scheda tecnica. Ma nessuno compra un robot per posizionare aria vuota; il lavoro viene sempre svolto dallo strumento all’estremità, ed è qui che fallisce la maggior parte delle prime costruzioni.
Questa pagina affronta le due decisioni in ordine. Prima scegli un tipo, perché si tratta di geometria e ciò vincola tutto ciò che segue. Poi dimensiona la forza, perché si tratta di aritmetica ed esiste un’unica formula.
I quattro tipi
Pinze parallele a due dita
Due mascelle che restano parallele mentre si chiudono, azionate da una vite, una cremagliera, un collegamento a forbice o una coppia di servomotori.
- Adatte a: qualsiasi oggetto con due facce circa parallele. Scatole, blocchi, bottiglie, PCB e la maggior parte dei componenti da banco.
- Inadatte a: sfere, coni, oggetti comprimibili e qualsiasi cosa che non debba lasciare segni.
- Perché si scelgono: sono la soluzione più semplice che funziona e la posizione delle mascelle è prevedibile, quindi la calibrazione del braccio si trasferisce al componente.
- Attenzione a: la linea di presa deve trovarsi all’interno di entrambi i coni di attrito; come mostra la chiusura delle forze, si tratta di una prova geometrica che la pressione non può superare.
È il tipo modellato dal simulatore della pinza, perché è quello che quasi tutti costruiscono per primo.
Pinze angolari a mascella oscillante
Le mascelle ruotano su un perno anziché traslare. Un braccio di servomotore montato direttamente su un dito è la pinza più economica possibile ed è una pinza angolare.
- Adatte a: ampio intervallo di apertura con un piccolo attuatore, costruzioni economiche e accesso a un contenitore ingombro.
- Inadatte a: prevedibilità. Il punto di contatto si sposta lungo il dito durante la chiusura, quindi il braccio di leva e, di conseguenza, la forza di presa cambiano con la larghezza dell’oggetto.
- La trappola: dimensioni la forza per un componente da 40 mm, poi prendi un componente da 20 mm e ottieni una forza completamente diversa. Misura il braccio di leva alla larghezza che usi davvero.
Pinze a vuoto (a ventosa)
Una ventosa, una tenuta e una differenza di pressione. La forza è ΔP × A e, con una buona tenuta a 60 kPa, una ventosa da 30 mm solleva circa 42 N.
- Adatte a: superfici piane, lisce, non porose e accessibili da un solo lato. Lamiere, vetro, scatole e schermi di telefono. Veloci, economiche per prelievo e delicate.
- Inadatte a: superfici porose come bordi di cartone, tessuti e legno grezzo, curve, polverose, oleose o perforate. Inoltre non esiste una resistenza tangenziale affidabile: una presa a ventosa si stacca lateralmente molto prima di staccarsi verso l’esterno.
- La trappola: dimensionare in base al peso dimenticando l’accelerazione, proprio come spiegato sotto, e poi vedere il componente saltare via dalla ventosa al primo movimento rapido.
Pinze morbide e adattive
Flessure stampate, dita Fin Ray, membrane pneumatiche e blocco granulare. Il dito si adatta all’oggetto anziché l’oggetto adattarsi al dito.
- Adatte a: oggetti irregolari, delicati o variabili. Prodotti freschi, campioni biologici e qualsiasi elemento la cui forma cambi ogni volta.
- Inadatte a: precisione. Il componente finisce dove lo colloca la cedevolezza, non dove hai comandato.
- Perché contano anche per i componenti rigidi: è proprio la cedevolezza a rendere mirabile la finestra di forza. Un dito Fin Ray è una molla in serie e trasforma un comando di posizione in un comando di forza con una tolleranza utilizzabile; è l’argomento di forza, stallo e cedevolezza della pinza con servomotore.
Scelta
| Se l’oggetto è… | Usa |
|---|---|
| Piano, liscio, accessibile da un lato | Ventosa: più veloce e meno costosa per prelievo |
| Rigido con due facce parallele | Mascelle parallele |
| Rigido, larghezza molto variabile, costruzione economica | Mascelle angolari |
| Delicato, irregolare o di forma diversa ogni volta | Morbida / adattiva |
| Ferroso | Un elettromagnete, e smetti di leggere: è più semplice di tutte queste |
L’errore più comune è scegliere per abitudine le mascelle parallele e poi lottare contro l’oggetto. Se il componente è piano e puoi raggiungerne la parte superiore, una ventosa da £4 e una pompa economica batteranno una pinza stampata su ogni asse che conta.
Dimensionamento della forza
Ora l’aritmetica. Per una pinza meccanica che tiene per attrito, la forza di presa richiesta per mascella è:
F = m · (g + a) · SF / (μ · n)| Termine | Che cos’è | Dove sbagliano le persone |
|---|---|---|
m |
Massa dell’oggetto, kg | Corretto |
g |
9.81 m/s² | Corretto |
a |
Accelerazione di picco impressa dal braccio all’utensile | Tralasciata del tutto. È il termine importante |
SF |
Fattore di sicurezza, minimo 2 | Spesso 1, cioè nessuno |
μ |
Coefficiente di attrito del pad | Ottimistico di 2× |
n |
Numero di contatti di presa (2 per due mascelle) | A volte dimenticato, con conseguente raddoppio del risultato |
Il termine di accelerazione non è facoltativo
Un braccio robotico che muove un carico imprime diversi g all’utensile e la presa deve sopravvivere al movimento, non al prelievo. Considera un uovo: 58 g, μ 0.35, fattore di sicurezza 2:
| Sollevamento | Accelerazione di picco | Forza necessaria |
|---|---|---|
| Fermo | 0 | 1.63 N |
| 250 mm in 1.5 s | 0.67 m/s² | 1.74 N |
| 250 mm in 0.9 s | 1.85 m/s² | 1.93 N |
| 250 mm in 0.35 s | 5.85 m/s² | 2.59 N |
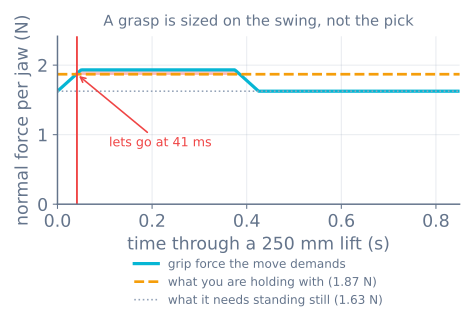
Una presa dimensionata sul banco a 1.7 N supera ogni prova statica che puoi eseguire, poi fa cadere l’uovo 40 ms dopo l’inizio di un sollevamento di 0.9 s, prima che il braccio si sia spostato di un centimetro. Per questo viene percepita come «la pinza abbia semplicemente lasciato la presa», non come un errore di dimensionamento. Puoi osservare questo preciso guasto nel simulatore della pinza trascinando il cursore del tempo di sollevamento mentre tutto il resto resta fermo.
Se non conosci a, ricavalo dal movimento che intendi davvero eseguire. Un profilo trapezoidale o a S te lo fornisce direttamente e a ≈ 4·d/t² è un buon inviluppo per un movimento da punto a punto di distanza d in tempo t.
Esempio pratico: componente da 200 g su un braccio hobbistico
m= 0.2 kg,μ= 0.4 (pad in TPU su acciaio verniciato),n= 2,SF= 2- Il movimento: 300 mm in 0.6 s, quindi
a ≈ 4 × 0.3 / 0.36 ≈ 3.3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jawOra confronta il risultato con ciò che il tuo attuatore è in grado di erogare. Un SG90 con 0.176 N·m e un dito da 30 mm produce 5.9 N allo stallo e circa 4.1 N in modo continuo: non basta. Le opzioni, in ordine crescente di impegno, sono: accorciare il braccio di leva a 18 mm (9.8 N allo stallo, 6.8 N in modo continuo), aumentare μ con pad più morbidi, rallentare il movimento o montare un servomotore più grande. Il simulatore della pinza ti permette di valutare questi compromessi in tempo reale.
Gli altri due limiti
La forza di presa ha un limite minimo e anche due limiti massimi; sono questi ultimi a trasformare il dimensionamento in progettazione:
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush è la forza che l’oggetto tollera prima di deformarsi. Misurala usando una bilancia da cucina e qualche componente sacrificiale: arriverai entro il 20%, molto meglio di qualsiasi numero troverai online. Come punto di partenza: una fragola richiede circa 3 N, un bicchiere di carta circa 4 N, una bottiglia PET vuota circa 8 N e un uovo di gallina circa 30 N attraverso l’asse minore.
L’intervallo tra il limite inferiore e quello superiore è l’intero problema ingegneristico. Spesso è molto più stretto di quanto le persone prevedano e, una volta diviso per la rigidità delle dita per ottenere millimetri, è frequentemente più stretto di un singolo passo del servomotore: a quel punto nessuna impostazione funziona. È l’argomento del tutorial successivo ed è il motivo per cui esistono le dita cedevoli.
Dimensionamento rapido per il vuoto
Se scegli la via del vuoto, l’aritmetica è diversa e più semplice:
F = ΔP · A · (1/SF) A = π·d²/4 for a round cupCon un buon venturi che mantiene 60 kPa sotto la pressione atmosferica, una ventosa da 30 mm fornisce in teoria 60000 × 0.000707 = 42 N. Applica un fattore di sicurezza di 2 in verticale e 4 in orizzontale: la resistenza al taglio di una presa a ventosa è molto inferiore alla sua resistenza allo stacco verticale e sono i movimenti orizzontali a romperla. Le perdite contano più della dimensione della ventosa: una ventosa appoggiata solo per metà al bordo di una scatola non è resistente per metà, semplicemente non funziona.
Gli errori, nell’ordine in cui vengono commessi
- Dimensionare in base al peso anziché al movimento. Il termine di accelerazione è solitamente maggiore della gravità su un braccio veloce.
- Prendere μ da una tabella. La tabella presuppone superfici pulite, asciutte e piatte. Misura il tuo valore con una bilancia da valigia e una rampa.
- Dimenticare
n. Due contatti condividono il carico; un solo contatto a V no. - Progettare in base alla coppia di stallo. Un servomotore trattenuto allo stallo si surriscalda. Declassa di circa il 70% la coppia e consulta la discussione sullo stallo.
- Ignorare il limite di schiacciamento finché qualcosa non si rompe. Devi controllare insieme il limite inferiore e quello superiore, altrimenti hai progettato solo metà della pinza.
- Combattere con la forza un problema di geometria. Se il componente schizza fuori, si tratta di chiusura delle forze e la forza non è la soluzione.
Prossimo passo
- Attrito, chiusura delle forze e perché due contatti sono una scommessa — la prova geometrica che la forza non può superare
- Forza, stallo e cedevolezza della pinza con servomotore — la finestra, il passo del servomotore e perché le dita rigide falliscono
- Il simulatore della pinza — trascina i numeri precedenti e osserva spostarsi i limiti
- Macchina a stati per prelievo e posizionamento — una volta che la pinza funziona, la sequenza intorno a essa
Esplora il grafo
Fa parte di queste costruzioni
Progetti e percorsi di apprendimento che includono questo tutorial.
Per approfondire