
Tutorial · Principiante · 30 min
Tipos de pinzas robóticas y cómo dimensionar la fuerza de agarre
Pinzas paralelas, angulares, de succión y blandas, y luego la fórmula que dimensiona la fuerza de agarre, incluido el término que casi todos omiten.
El efector final es el robot
Los cuatro tipos
Pinzas paralelas (de dos dedos)
Dos mordazas que permanecen paralelas al cerrar, accionadas por un husillo, una cremallera, un varillaje de tijera o un par de servos.
- Buenas para: cualquier cosa con dos caras más o menos paralelas. Cajas, bloques, botellas, PCB, la mayoría de piezas de banco.
- Malas para: esferas, conos, cualquier cosa blanda, cualquier cosa que no debas marcar.
- Por qué la gente la elige: es lo más sencillo que funciona y la posición de la mordaza es predecible, así que la propia calibración del brazo se traslada a la pieza.
- Cuidado con: la línea de agarre debe quedar dentro de ambos conos de fricción, lo que como muestra el cierre de fuerza es una prueba geométrica que apretar no puede pasar.
Este es el tipo que modela el simulador de pinza, porque es el que casi todo el mundo construye primero.
Pinzas angulares (mordaza pivotante)
Las mordazas giran sobre un pivote en lugar de trasladarse. Un brazo de servo directo a un dedo es la pinza más barata posible y es angular.
- Buenas para: amplio rango de apertura desde un actuador pequeño, construcciones baratas, alcanzar dentro de un contenedor desordenado.
- Malas para: predictibilidad. El punto de contacto se mueve a lo largo del dedo al cerrar, así que el brazo de palanca —y por tanto la fuerza de agarre— cambia con el ancho del objeto.
- La trampa: dimensionas la fuerza para una pieza de 40 mm, luego recoges una pieza de 20 mm y obtienes una fuerza totalmente distinta. Mide el brazo de palanca en el ancho que realmente uses.
Pinzas de vacío (succión)
Una ventosa, un sellado y una diferencia de presión. La fuerza es ΔP × A, y con un buen sellado a 60 kPa una ventosa de 30 mm levanta unos 42 N.
- Buenas para: plano, liso, no poroso, acceso por un solo lado. Chapas, vidrio, cajas, pantallas de teléfono. Rápido, barato por recogida y suave.
- Malas para: poroso (bordes de cartón, tela, madera en bruto), curvo, polvoriento, aceitoso o superficies perforadas. Y no hay resistencia tangencial en la que valga la pena confiar: un agarre por succión cede de lado mucho antes de despegarse.
- La trampa: dimensionar para el peso y olvidar la aceleración, exactamente como abajo, y luego descubrir que la pieza se lanza sola fuera de la ventosa en el primer movimiento rápido.
Pinzas blandas y adaptativas
Flexuras impresas, dedos fin-ray, vejigas neumáticas, jamming granular. El dedo se adapta al objeto en lugar de que el objeto se adapte al dedo.
- Buenas para: objetos irregulares, delicados o variados. Fruta, muestras biológicas, cualquier cosa cuya forma cambie cada vez.
- Malas para: precisión. La pieza acaba donde la flexibilidad la puso, no donde comandaste.
- Por qué importan incluso para piezas rígidas: la flexibilidad es lo que hace que la ventana de fuerza sea apuntable. Un dedo fin-ray es un muelle en serie, y eso convierte una orden de posición en una orden de fuerza con tolerancia utilizable, el tema de fuerza de pinza con servo, bloqueo y flexibilidad.
Elegir
| If the object is… | Use |
|---|---|
| Plano, liso, accesible por un lado | Succión — lo más rápido y barato por recogida |
| Rígido con dos caras paralelas | Mordazas paralelas |
| Rígido, ancho muy variable, construcción barata | Mordazas angulares |
| Delicado, irregular o forma distinta cada vez | Blanda / adaptativa |
| Ferroso | Un electroimán, y deja de leer: es más sencillo que todo esto |
El error más común es elegir mordazas paralelas por defecto y luego pelear con el objeto. Si tu pieza es plana y puedes llegar a su parte superior, una ventosa de 4 £ y una bomba barata superarán a una pinza impresa en cada eje que importa.
Dimensionar la fuerza
Ahora la aritmética. Para una pinza mecánica que sujeta por fricción, la fuerza de agarre requerida por mordaza es:
F = m · (g + a) · SF / (μ · n)| Term | What it is | Where people go wrong |
|---|---|---|
m |
Masa del objeto, kg | Bien |
g |
9,81 m/s² | Bien |
a |
Aceleración máxima que el brazo imparte en la herramienta | Se omite por completo. Este es el grande |
SF |
Factor de seguridad, mínimo 2 | A menudo 1, es decir, ninguno |
μ |
Coeficiente de fricción en la almohadilla | Optimista por 2× |
n |
Número de contactos de agarre (2 para dos mordazas) | A veces se olvida, duplicando la respuesta |
El término de aceleración no es opcional
Un brazo robótico que balancea una carga imparte varios g en la herramienta, y el agarre debe sobrevivir al balanceo, no a la recogida. Calcula un huevo —58 g, μ 0,35, factor de seguridad 2:
| Lift | Peak acceleration | Force needed |
|---|---|---|
| Quieto | 0 | 1,63 N |
| 250 mm en 1,5 s | 0,67 m/s² | 1,74 N |
| 250 mm en 0,9 s | 1,85 m/s² | 1,93 N |
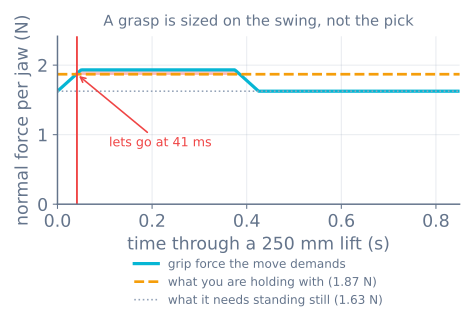
Un agarre dimensionado en el banco a 1,7 N pasa todas las pruebas estáticas que puedas hacer y luego suelta el huevo 40 ms dentro de una elevación de 0,9 s, antes de que el brazo se haya movido un centímetro, por eso se lee como «la pinza simplemente soltó» y no como un error de dimensionado. Puedes ver ese fallo exacto en el simulador de pinza arrastrando el deslizador de tiempo de elevación con todo lo demás quieto.
Si no conoces a, obtenla del movimiento que realmente planeas. Un perfil trapezoidal o de curva S te la da directamente, y a ≈ 4·d/t² es una buena envolvente para un movimiento punto a punto de distancia d en tiempo t.
Ejemplo resuelto: una pieza de 200 g en un brazo casero
m= 0,2 kg,μ= 0,4 (almohadilla de TPU sobre acero pintado),n= 2,SF= 2- El movimiento: 300 mm en 0,6 s, así que
a ≈ 4 × 0,3 / 0,36 ≈ 3,3 m/s²
F = 0.2 × (9.81 + 3.3) × 2 / (0.4 × 2) = 6.6 N per jawAhora compáralo con lo que tu actuador puede hacer. Un SG90 a 0,176 N·m en un dedo de 30 mm produce 5,9 N en bloqueo y unos 4,1 N en continuo —no suficiente. Opciones, en orden creciente de esfuerzo: acorta el brazo de palanca a 18 mm (9,8 N en bloqueo, 6,8 N en continuo), sube μ con almohadillas más blandas, ralentiza el movimiento o monta un servo mayor. El simulador de pinza hará esta compensación en vivo por ti.
| 250 mm en 0,35 s | 5,85 m/s² | 2,59 N |
Las otras dos paredes
La fuerza de agarre tiene un suelo y también tiene dos techos, y los techos son lo que convierte el dimensionado en diseño:
floor     m(g + a)·SF / (μ·n)        below this it slips
ceiling   min( F_crush , τ·k/L )     above this it is destroyed, or the servo gives up first
F_crush es lo que el objeto aguanta antes de deformarse. Mídelo —una báscula de cocina y unas piezas de sacrificio te dejan dentro del 20 %, mucho mejor que cualquier número que encuentres en línea. Como punto de partida: una fresa son unos 3 N, un vaso de papel unos 4 N, una botella PET vacía unos 8 N, un huevo de gallina unos 30 N en su eje corto.
El hueco entre suelo y techo es todo el problema de ingeniería. A menudo es mucho más estrecho de lo que la gente espera, y una vez que lo divides por la rigidez de tus dedos para pasarlo a milímetros, frecuentemente es más estrecho que un paso de tu servo, momento en que ningún ajuste funciona. Ese es el tema del siguiente tutorial, y es la razón por la que existen los dedos flexibles.
Dimensionado de succión, breve
Si elegiste la vía de vacío la aritmética es distinta y más sencilla:
F = ΔP · A · (1/SF) A = π·d²/4 for a round cupCon un venturi decente tirando 60 kPa por debajo de la atmósfera, una ventosa de 30 mm da 60000 × 0,000707 = 42 N teóricos. Aplica un factor de seguridad de 2 en vertical y 4 en horizontal —la resistencia al corte de un agarre por succión es muy inferior a su resistencia al arranque, y los movimientos horizontales son lo que lo rompe. Las fugas importan más que el tamaño de ventosa: una ventosa medio fuera del borde de una caja no es la mitad de fuerte, es que no funciona.
Los errores, en el orden en que la gente los comete
- Dimensionar para el peso, no para el movimiento. El término de aceleración suele ser mayor que la gravedad en un brazo rápido.
- Tomar μ de una tabla. La tabla supone limpio, seco y plano. Mide el tuyo con una báscula de equipaje y una rampa.
- Olvidar
n. Dos contactos comparten la carga; un contacto en V no. - Diseñar al par de bloqueo. Un servo sostenido en bloqueo se cocina. Reduce a un 70 %, y consulta la discusión sobre bloqueo.
- Ignorar el techo de aplastamiento hasta que algo se rompe. El suelo y el techo deben comprobarse juntos, o solo has diseñado media pinza.
- Combatir un problema geométrico con fuerza. Si la pieza sale disparada, es cierre de fuerza, y apretar no es la solución.
Siguiente
- Fricción, cierre de fuerza y por qué dos contactos son una apuesta — la prueba geométrica que la fuerza no puede pasar
- Fuerza de pinza con servo, bloqueo y flexibilidad — la ventana, el paso del servo y por qué fallan los dedos rígidos
- El simulador de pinza — arrastra los números de arriba y mira moverse las paredes
- Máquina de estados pick-and-place — una vez que la pinza funciona, la secuencia a su alrededor
Un brazo es un sistema de posicionamiento. Se juzga por repetibilidad, alcance y velocidad, y esos son los números de la hoja de datos. Pero nadie compra un robot para posicionar aire vacío: el trabajo siempre lo hace lo que hay en el extremo, y el efector final es donde fallan la mayoría de las primeras construcciones.
Esta página toma las dos decisiones en orden. Primero elige un tipo, porque eso es geometría y condiciona todo lo posterior. Luego dimensiona la fuerza, porque eso es aritmética y hay exactamente una fórmula.
Explora el grafo
Forma parte de estos montajes
Proyectos y rutas de aprendizaje que incluyen este tutorial.
Lecturas adicionales